注釈
こんにちは、SunFounderのRaspberry Pi & Arduino & ESP32愛好家コミュニティへようこそ!Facebook上でRaspberry Pi、Arduino、ESP32についてもっと深く掘り下げ、他の愛好家と交流しましょう。
参加する理由は?
エキスパートサポート:コミュニティやチームの助けを借りて、販売後の問題や技術的な課題を解決します。
学び&共有:ヒントやチュートリアルを交換してスキルを向上させましょう。
独占的なプレビュー:新製品の発表や先行プレビューに早期アクセスしましょう。
特別割引:最新製品の独占割引をお楽しみください。
祭りのプロモーションとギフト:ギフトや祝日のプロモーションに参加しましょう。
👉 私たちと一緒に探索し、創造する準備はできていますか?[ここ]をクリックして今すぐ参加しましょう!
FAQ
Q1: Ezblock OSをインストール後、サーボが0°に回らない?
サーボケーブルが正しく接続されているか、Robot HATの電源が入っているかを確認してください。
Robot HATのRST(リセット)ボタンを押してみてください。
Ezblock Studioで既にプログラムを実行している場合、Robot HAT上のピン「P11」用のカスタムプログラムは使用できなくなります。 以下の図を参照してサーボ角度を0に設定するプログラムをEzblock Studioで手動で作成できます。
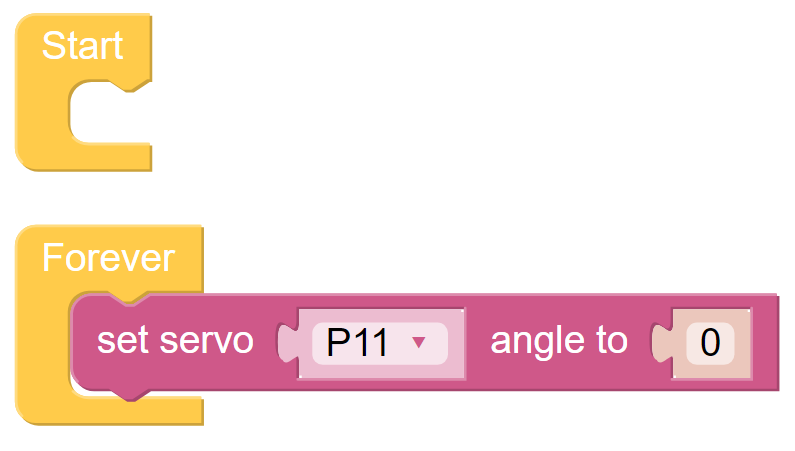
Q2: VNC を使用しているときに「現在デスクトップを表示できない」というプロンプトが表示されますか?
ターミナルで sudo raspi-config と入力して解像度を変更します。
Q3: 理由もなくサーボが時々中間位置に戻るのはなぜですか?
サーボが何らかによってブロックされ(タイヤが本体にぶつかるなど)目的の位置に到達できない場合、過電流によるサーボの焼損を防ぐためにサーボは電源をオフにして保護モードに入ります。
電源が切れた後、サーボにPWM信号が与えられない場合にサーボは自動的に元の位置に戻ります。