红外避障模块
这是一个红外避障模块,可以检测前方是否有物体。它常用于机器人、自动化系统以及其他智能设备中。其检测范围为 2cm 至 40cm,不同颜色的物体具有不同的反射率。因此,物体越暗,检测距离越短。
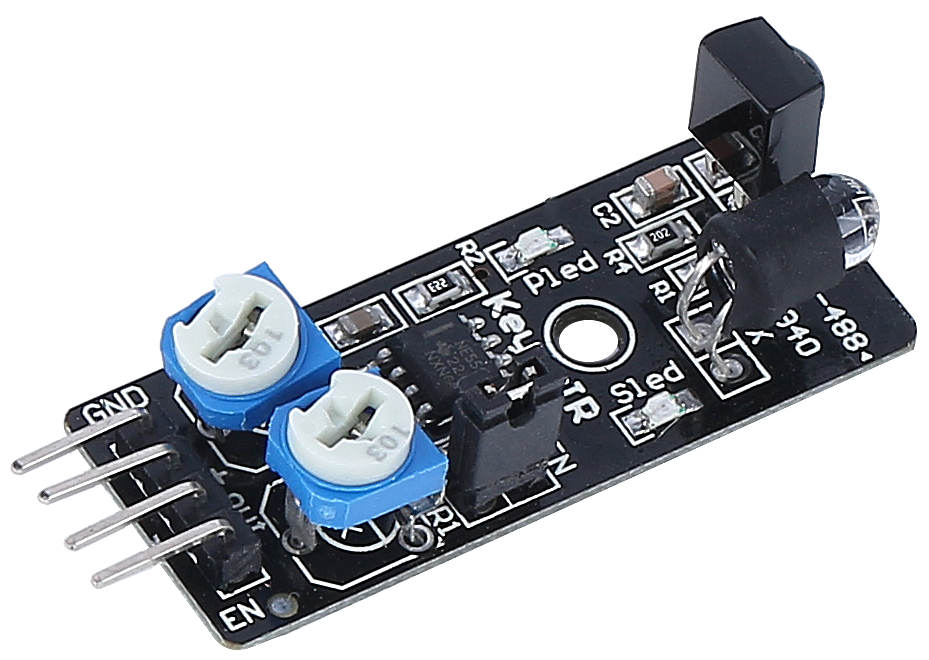
以下是引脚定义:
GND:地线
+:电源输入,支持 3.3V 至 5V DC。
Out:默认保持高电平,仅在检测到障碍物时输出低电平。
EN:此 使能 引脚决定模块的工作状态。默认连接至 GND,表示模块始终处于工作状态。
工作原理
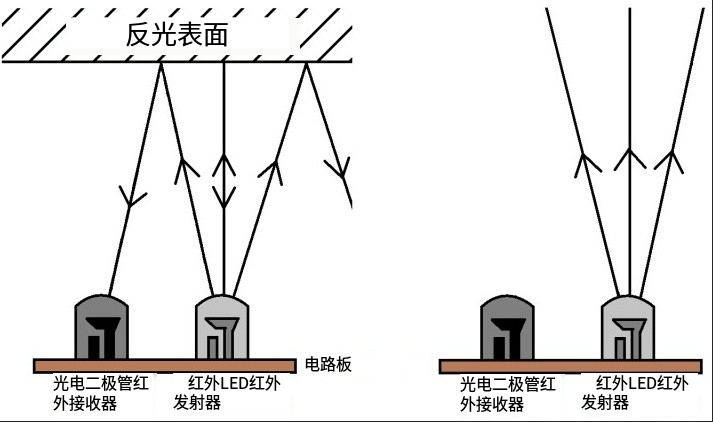
该模块包含一对红外发射和接收元件。发射器发射红外光,当红外光遇到障碍物时,会反射回来并被接收器接收。检测到障碍物时,指示灯会亮起。经过电路处理后,模块输出低电平信号。
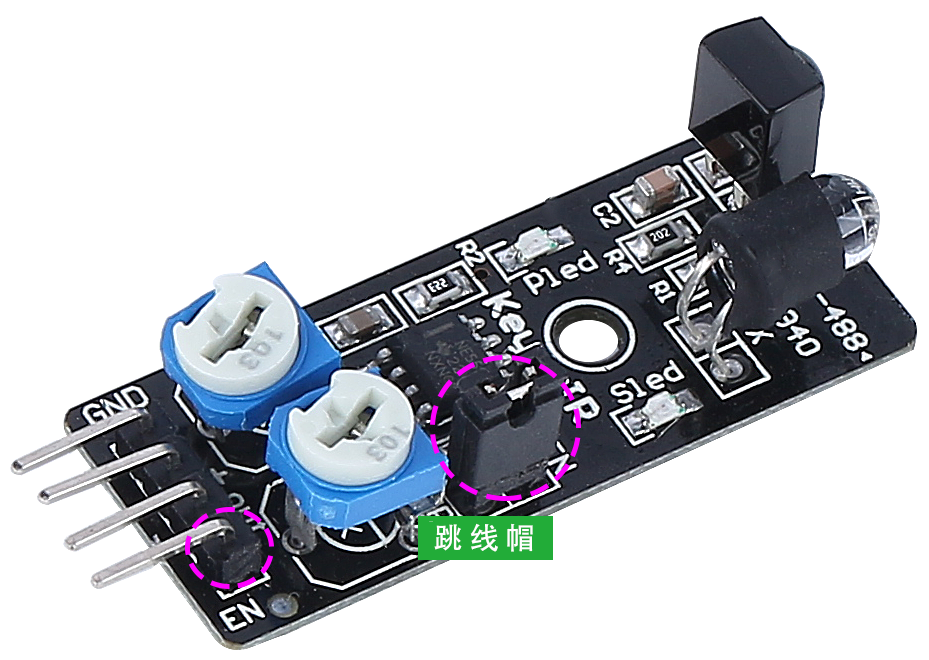
EN 引脚的低电平状态激活模块,跳线帽将 EN 引脚连接到 GND。若要通过程序控制 EN 引脚,请拆除跳线帽。
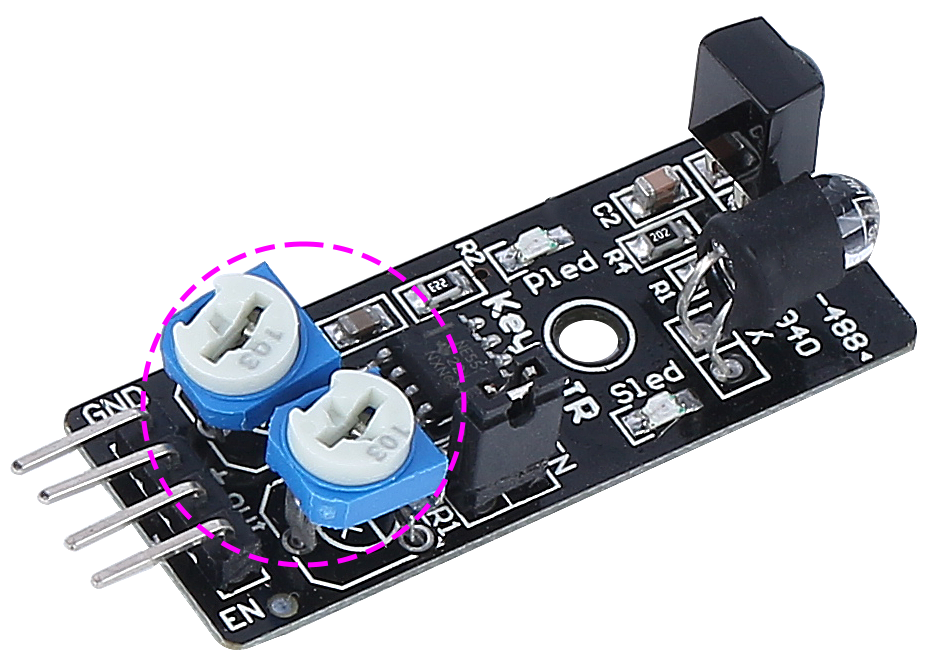
模块上有两个可调电位器,一个用于调整发射功率,另一个用于调整发射频率。通过调节这两个电位器,可以调整模块的有效检测距离。
调整检测距离
为了获得最佳性能,避障模块的检测范围需要精确校准,因为默认的工厂设置可能不符合特定需求。
校准过程包括以下步骤:
对准模块:首先调整右侧的避障模块。运输过程中,模块的红外发射器和接收器可能会发生偏移。需要手动重新对准,确保其准确性。
在右侧模块前方约 20 厘米处放置一个障碍物。我们的 Rover 套件包装盒非常适合用于此测试!然后,旋转模块上的电位器,直到模块上的指示灯刚刚亮起。接着,反复移动障碍物,检查指示灯是否在所需的距离处亮起。如果指示灯没有在正确的距离亮起,或者在到达目标距离后一直亮着,可能需要调整另一个电位器。
对另一个模块重复相同的过程。
特点
工作电压:3.3V 至 5V
输出类型:数字(开/关)
检测阈值:可通过两个电位器调节
检测范围:2 至 40 厘米
调整 R5:频率调节 38 kHz(已优化)
调整 R6:红外 LED 占空比调节(已优化)
工作温度:-10°C 至 +50°C
有效角度:35°
I/O 接口:四线接口(- / + / S / EN)
尺寸:45 x 16 x 10 毫米
重量:9 克