Bemerkung
Hallo und willkommen in der SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasten-Gemeinschaft auf Facebook! Tauchen Sie tiefer ein in die Welt von Raspberry Pi, Arduino und ESP32 mit anderen Enthusiasten.
Warum beitreten?
Expertenunterstützung: Lösen Sie Nachverkaufsprobleme und technische Herausforderungen mit Hilfe unserer Gemeinschaft und unseres Teams.
Lernen & Teilen: Tauschen Sie Tipps und Anleitungen aus, um Ihre Fähigkeiten zu verbessern.
Exklusive Vorschauen: Erhalten Sie frühzeitigen Zugang zu neuen Produktankündigungen und exklusiven Einblicken.
Spezialrabatte: Genießen Sie exklusive Rabatte auf unsere neuesten Produkte.
Festliche Aktionen und Gewinnspiele: Nehmen Sie an Gewinnspielen und Feiertagsaktionen teil.
👉 Sind Sie bereit, mit uns zu erkunden und zu erschaffen? Klicken Sie auf [hier] und treten Sie heute bei!
5. Installieren Sie alle Module (Wichtig)
Aktualisieren Sie Ihr System.
Stellen Sie sicher, dass Sie mit dem Internet verbunden sind und aktualisieren Sie Ihr System:
sudo apt update
sudo apt upgrade
Bemerkung
Python3-bezogene Pakete müssen installiert werden, wenn Sie die Lite-Version des Betriebssystems installieren.
sudo apt install git python3-pip python3-setuptools python3-smbus
Installieren Sie das
robot-hat-Modul.cd ~/ git clone -b v2.0 https://github.com/sunfounder/robot-hat.git cd robot-hat sudo python3 setup.py install
Installieren Sie das
vilib-Modul.cd ~/ git clone -b picamera2 https://github.com/sunfounder/vilib.git cd vilib sudo python3 install.py
Laden Sie den Code herunter.
cd ~/
git clone https://github.com/sunfounder/pidog.git --depth 1
Installieren Sie das
pidog-Modul.cd pidog sudo python3 setup.py install
Dieser Schritt wird etwas Zeit in Anspruch nehmen, also bitte Geduld haben.
Führen Sie das Skript
i2samp.shaus.Schließlich müssen Sie das Skript
i2samp.shausführen, um die Komponenten zu installieren, die der i2s-Verstärker benötigt, sonst hat der Roboter keinen Ton.cd ~/pidog sudo bash i2samp.sh
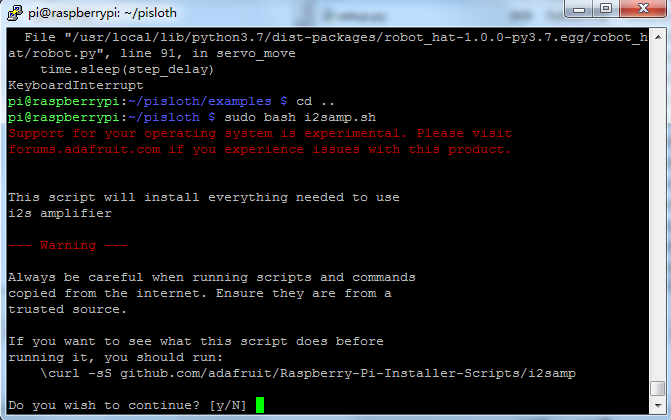
Geben Sie
yein und drücken SieEnter, um das Skript weiter auszuführen.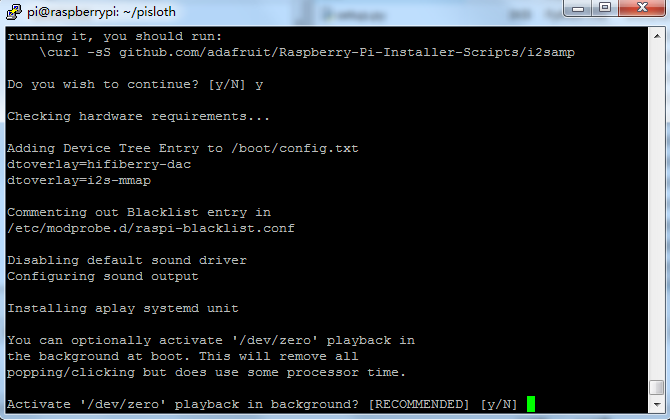
Geben Sie
yein und drücken SieEnter, um/dev/zeroim Hintergrund laufen zu lassen.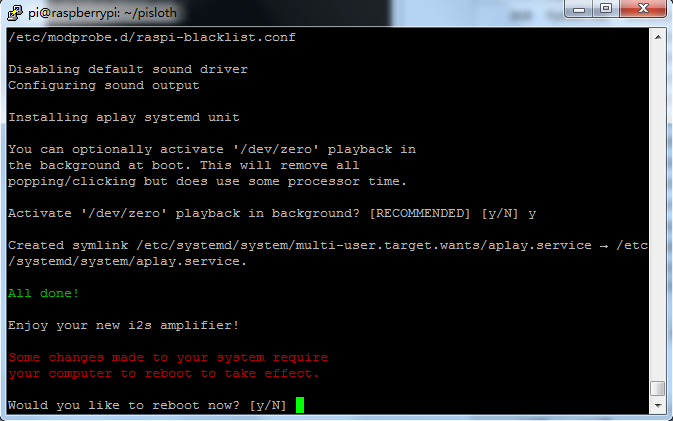
Geben Sie
yein und drücken SieEnter, um den Computer neu zu starten.Bemerkung
Wenn nach dem Neustart kein Ton zu hören ist, müssen Sie möglicherweise das Skript
i2samp.shmehrmals ausführen.