Bemerkung
Hallo, willkommen in der SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasten-Community auf Facebook! Tauchen Sie mit anderen Enthusiasten tiefer in die Welt von Raspberry Pi, Arduino und ESP32 ein.
Warum beitreten?
Expertenunterstützung: Lösen Sie Probleme nach dem Kauf und technische Herausforderungen mit Hilfe unserer Community und unseres Teams.
Lernen & Teilen: Tauschen Sie Tipps und Tutorials aus, um Ihre Fähigkeiten zu verbessern.
Exklusive Vorschauen: Erhalten Sie frühzeitigen Zugang zu neuen Produktankündigungen und exklusiven Einblicken.
Spezielle Rabatte: Genießen Sie exklusive Rabatte auf unsere neuesten Produkte.
Festliche Aktionen und Verlosungen: Nehmen Sie an Gewinnspielen und saisonalen Aktionen teil.
👉 Bereit, mit uns zu entdecken und zu gestalten? Klicken Sie auf [hier] und treten Sie noch heute bei!
Bullenkampf
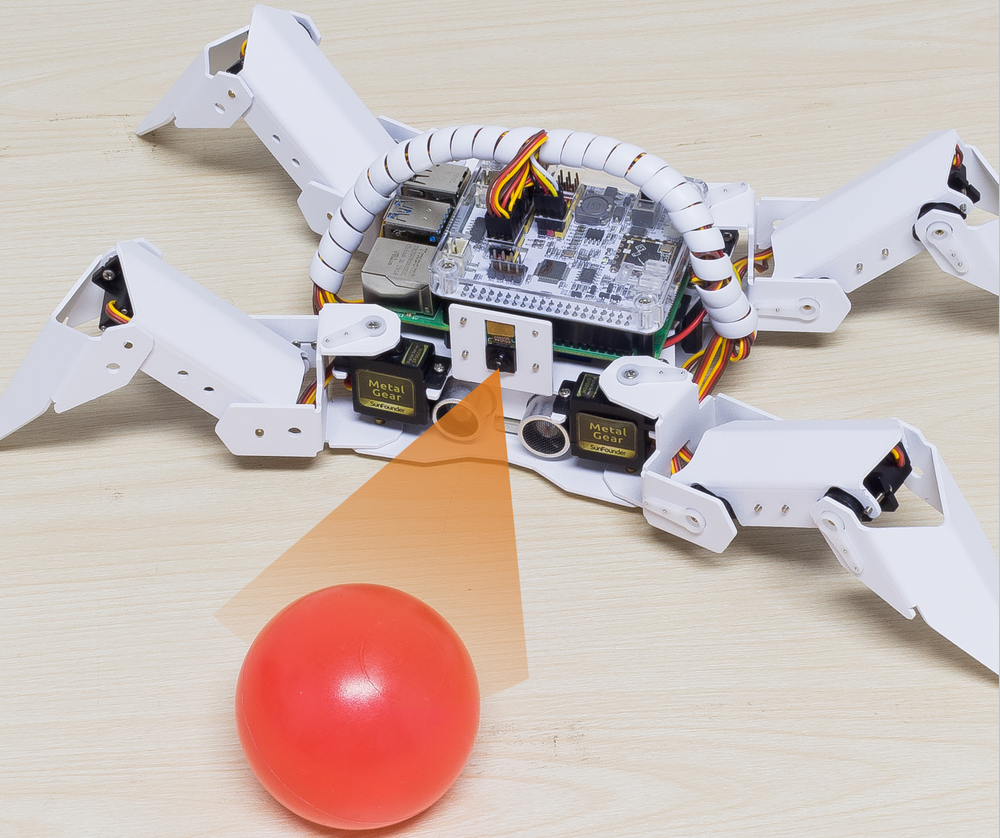
Verwandeln Sie den PiCrawler in einen wütenden Stier! Nutzen Sie seine Kamera, um das rote Tuch zu verfolgen und darauf loszustürmen!
Code ausführen
cd ~/picrawler/examples
sudo python3 bull_fight.py
Bild anzeigen
Nach dem Start des Codes wird im Terminal folgende Eingabeaufforderung angezeigt:
No desktop !
* Serving Flask app "vilib.vilib" (lazy loading)
* Environment: production
WARNING: Do not use the development server in a production environment.
Use a production WSGI server instead.
* Debug mode: off
* Running on http://0.0.0.0:9000/ (Press CTRL+C to quit)
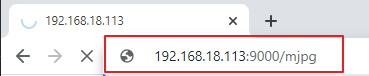
Dann können Sie im Browser http://<Ihre IP>:9000/mjpg eingeben, um den Videostream anzuzeigen. Beispiel: https://192.168.18.113:9000/mjpg
Code
Bemerkung
Sie können den unten stehenden Code bearbeiten/zurücksetzen/kopieren/ausführen/stoppen. Gehen Sie dazu zunächst in das Quellcode-Verzeichnis, z. B. picrawler\examples. Nach der Bearbeitung können Sie den Code direkt ausführen, um den Effekt zu sehen.
from picrawler import Picrawler
from time import sleep
from robot_hat import Music
from vilib import Vilib


crawler = Picrawler()

music = Music()

def main():
    Vilib.camera_start()
    Vilib.display()
    Vilib.color_detect("red")
    speed = 80

    while True:
        if Vilib.detect_obj_parameter['color_n']!=0:
            coordinate_x = Vilib.detect_obj_parameter['color_x']
            music.sound_play_threading('./sounds/talk1.wav')

            if coordinate_x < 100:
                crawler.do_action('turn left',1,speed)
                sleep(0.05)
            elif coordinate_x > 220:
                crawler.do_action('turn right',1,speed)
                sleep(0.05)
            else :
                crawler.do_action('forward',2,speed)
                sleep(0.05)
        else :
            crawler.do_step('stand',speed)
            sleep(0.05)


if __name__ == "__main__":
    main()
Funktionsweise
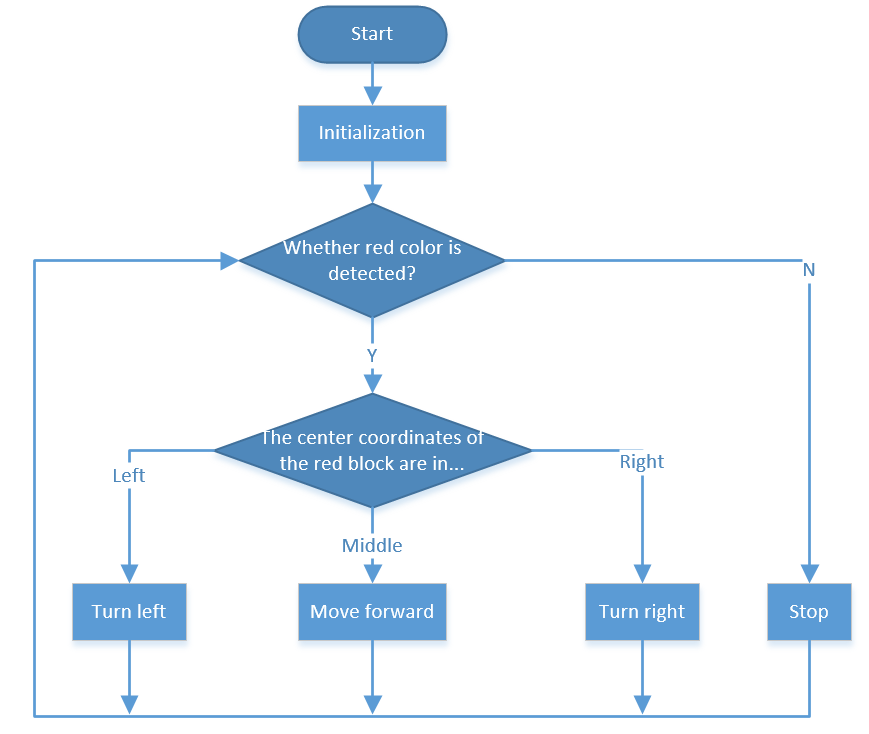
Im Allgemeinen kombiniert dieses Projekt die Wissenspunkte von Bewegung, Computer Vision und Soundeffekte.
Der Ablauf ist in der folgenden Abbildung dargestellt: