Bemerkung
Hallo und herzlich willkommen in der SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasten-Community auf Facebook! Tauchen Sie tiefer in die Welt von Raspberry Pi, Arduino und ESP32 ein und verbinden Sie sich mit anderen Technikbegeisterten.
Warum mitmachen?
Expertenunterstützung: Lösen Sie Probleme nach dem Kauf und technische Herausforderungen mit Hilfe unserer Community und unseres Teams.
Lernen & Teilen: Tauschen Sie Tipps und Tutorials aus, um Ihre Fähigkeiten zu erweitern.
Exklusive Vorschauen: Erhalten Sie frühzeitig Zugriff auf neue Produktankündigungen und Einblicke.
Exklusive Rabatte: Genießen Sie besondere Rabatte auf unsere neuesten Produkte.
Festliche Aktionen und Gewinnspiele: Nehmen Sie an Gewinnspielen und saisonalen Aktionen teil.
👉 Bereit für spannende Projekte? Klicken Sie auf [hier] und treten Sie noch heute bei!
Bewegung
Dies ist das erste Projekt von PiCrawler. Es führt seine grundlegende Funktion aus – die Bewegung.
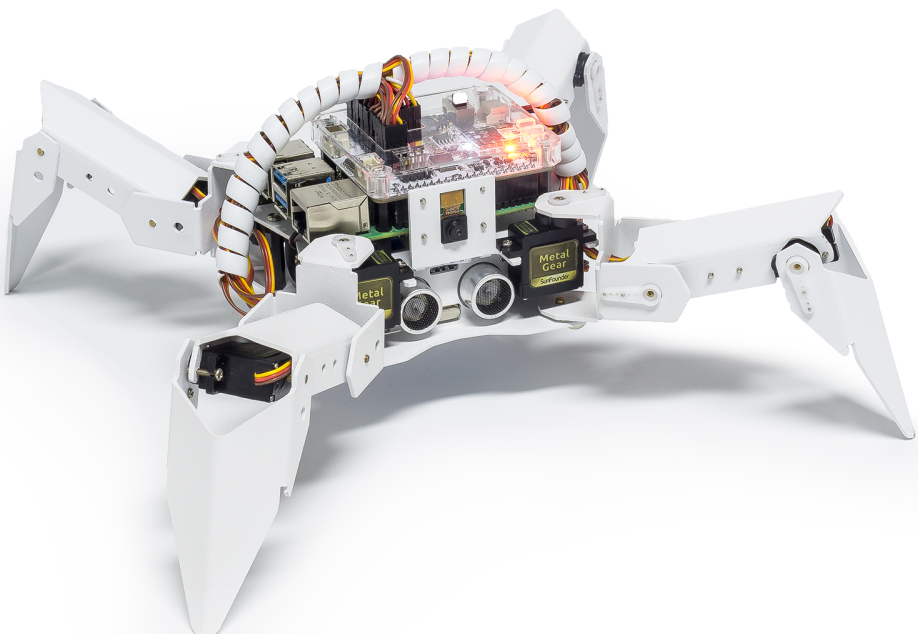
Code ausführen
cd ~/picrawler/examples
sudo python3 move.py
Nach dem Ausführen des Codes wird PiCrawler die folgenden Aktionen in dieser Reihenfolge ausführen: vorwärts bewegen, rückwärts bewegen, nach links drehen, nach rechts drehen, stehen bleiben.
Code
Bemerkung
Sie können den folgenden Code ändern/zurücksetzen/kopieren/ausführen/anhalten. Stellen Sie jedoch sicher, dass Sie vorher zum Quellcode-Verzeichnis wie pisloth\examples navigieren. Nachdem Sie den Code geändert haben, können Sie ihn direkt ausführen, um die Auswirkungen zu sehen.
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

def main():

    speed = 80

    while True:

        crawler.do_action('forward',2,speed)
        sleep(0.05)
        crawler.do_action('backward',2,speed)
        sleep(0.05)
        crawler.do_action('turn left',2,speed)
        sleep(0.05)
        crawler.do_action('turn right',2,speed)
        sleep(0.05)
        crawler.do_action('turn left angle',2,speed)
        sleep(0.05)
        crawler.do_action('turn right angle',2,speed)
        sleep(0.05)
        crawler.do_step('stand',speed)
        sleep(1)

if __name__ == "__main__":
    main()
Wie funktioniert es?
Zuerst importieren Sie die Picrawler-Klasse aus der picrawler-Bibliothek, die alle Aktionen von PiCrawler und die zugehörigen Funktionen enthält.
from picrawler import Picrawler
Dann instanziieren Sie die crawler-Klasse.
crawler = Picrawler()
Schließlich verwenden Sie die Funktion crawler.do_action() , um PiCrawler in Bewegung zu setzen.
crawler.do_action('forward',2,speed)
crawler.do_action('backward',2,speed)
crawler.do_action('turn left',2,speed)
crawler.do_action('turn right',2,speed)
crawler.do_action('turn left angle',2,speed)
crawler.do_action('turn right angle',2,speed)
Im Allgemeinen kann jede Bewegung von PiCrawler mit der Funktion do_action() durchgeführt werden. Sie hat drei Parameter:
motion_nameist der Name der spezifischen Aktion, z. B.:forward,turn right,turn left,backward,turn left angle,turn right angle.stepgibt die Anzahl der Wiederholungen der jeweiligen Aktion an, der Standardwert ist 1.speedgibt die Geschwindigkeit der Aktion an, der Standardwert ist 50 und der Bereich reicht von 0 bis 100.
Zusätzlich wird hier auch crawler.do_step('stand',speed) verwendet, um PiCrawler zum Stehen zu bringen. Die Verwendung dieser Funktion wird im nächsten Beispiel erklärt.