Bemerkung
Hallo und herzlich willkommen in der SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasten-Community auf Facebook! Tauchen Sie tiefer in Raspberry Pi, Arduino und ESP32 ein und tauschen Sie sich mit anderen Technikbegeisterten aus.
Warum mitmachen?
Expertenunterstützung: Lösen Sie Probleme nach dem Verkauf und technische Herausforderungen mit Hilfe unserer Community und unseres Teams.
Lernen & Teilen: Tauschen Sie Tipps und Tutorials aus, um Ihre Fähigkeiten zu erweitern.
Exklusive Vorschauen: Erhalten Sie frühzeitigen Zugang zu neuen Produktankündigungen und Einblicken.
Exklusive Rabatte: Genießen Sie exklusive Rabatte auf unsere neuesten Produkte.
Festliche Aktionen und Gewinnspiele: Nehmen Sie an Verlosungen und Feiertagsaktionen teil.
👉 Bereit für spannende Projekte? Klicken Sie auf [hier] und treten Sie noch heute bei!
Pose
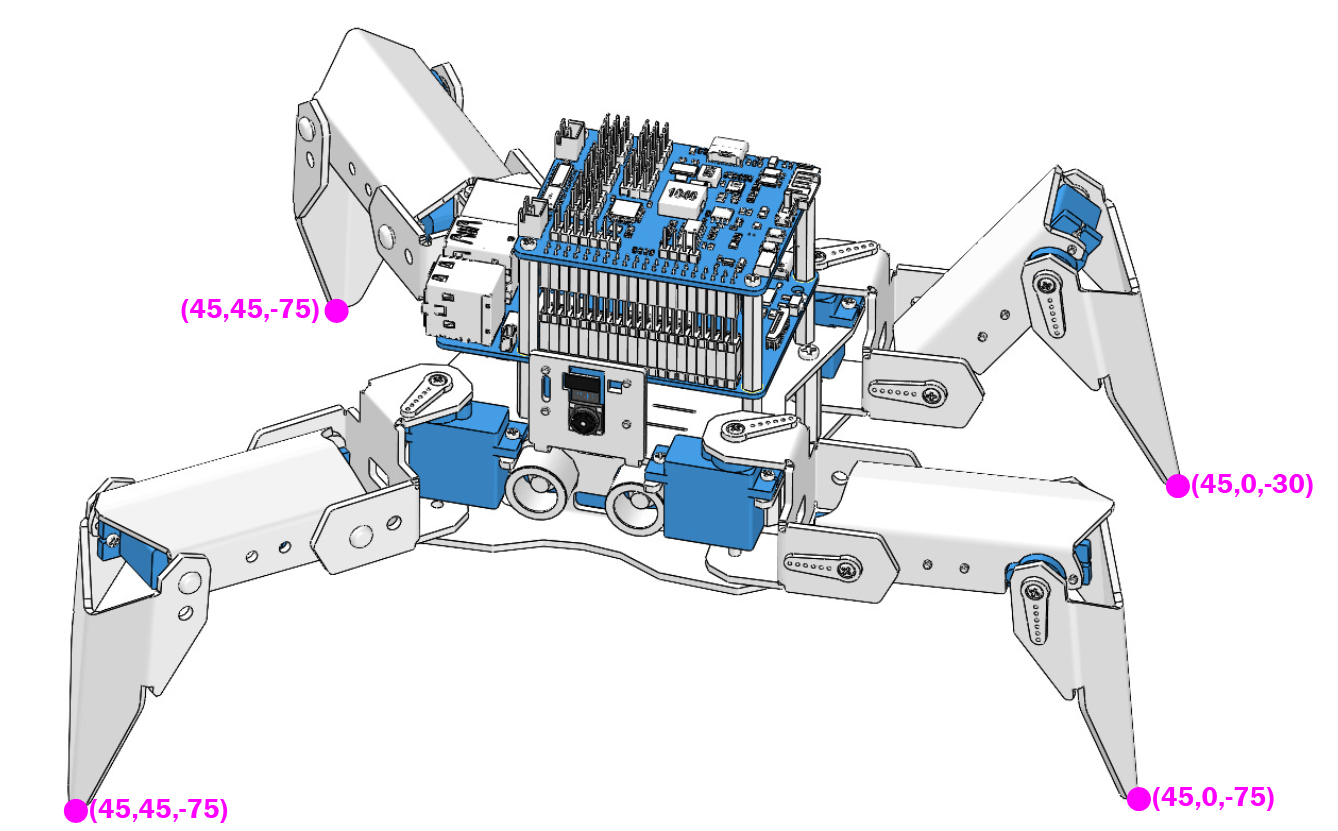
Der PiCrawler kann durch die Angabe eines Koordinatenarrays eine bestimmte Haltung einnehmen. Hier nimmt er eine Haltung mit erhobenem rechten Hinterbein ein.
Code ausführen
cd ~/picrawler/examples
sudo python3 do_step.py
Code
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

## [rechts vorne], [links vorne], [links hinten], [rechts hinten]
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
stand_step = crawler.move_list['stand'][0]

def main():
    while True:
        speed = 80

        print(f"stand step: {stand_step}")
        crawler.do_step(stand_step, speed)
        sleep(3)
        print(f"new step: {new_step}")
        crawler.do_step(new_step,speed)
        sleep(3)


if __name__ == "__main__":
    main()
Funktionsweise
In diesem Code ist die Funktion crawler.do_step() besonders wichtig.
Ähnlich wie bei do_action() kann auch do_step() das Verhalten des PiCrawler
steuern. Der Unterschied besteht darin, dass die erste Methode kontinuierliche Bewegungen wie vorwärts gehen ausführt, während die zweite Methode separate Haltungen wie stehen oder sitzen ermöglicht.
Zwei Verwendungsmöglichkeiten:
Verwendung mit String: Sie können direkt auf die
step_list-Daten impicrawler-Modul zugreifen.crawler.do_step('stand',speed) # "speed" gibt die Geschwindigkeit des Schritts an, der Bereich liegt zwischen 0~100.
Verwendung mit Koordinatenarray: Sie können ein Array mit vier Koordinatenwerten angeben.
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
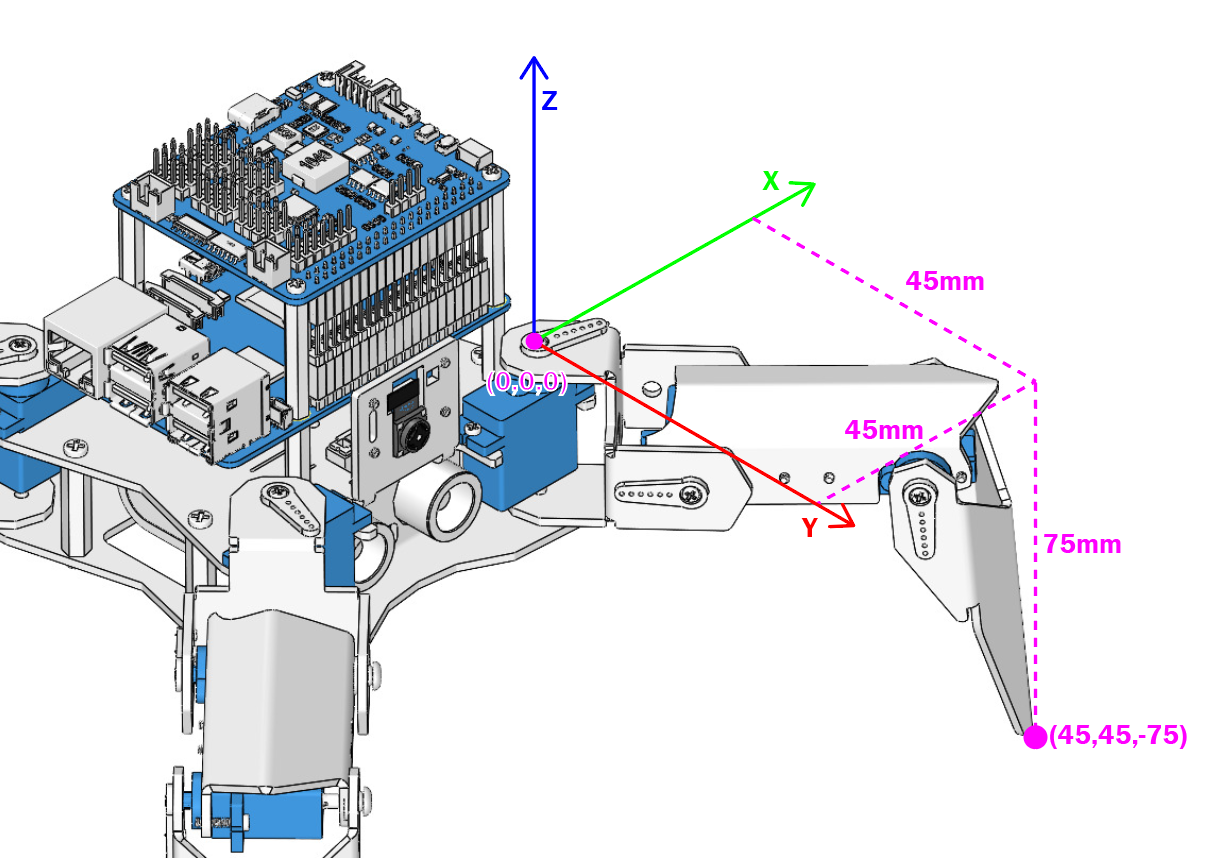
# Diese vier Koordinaten steuern die Beine in der Reihenfolge rechts vorne, links vorne, links hinten, rechts hinten.
Jedes Bein hat ein eigenes Koordinatensystem, wie unten dargestellt:
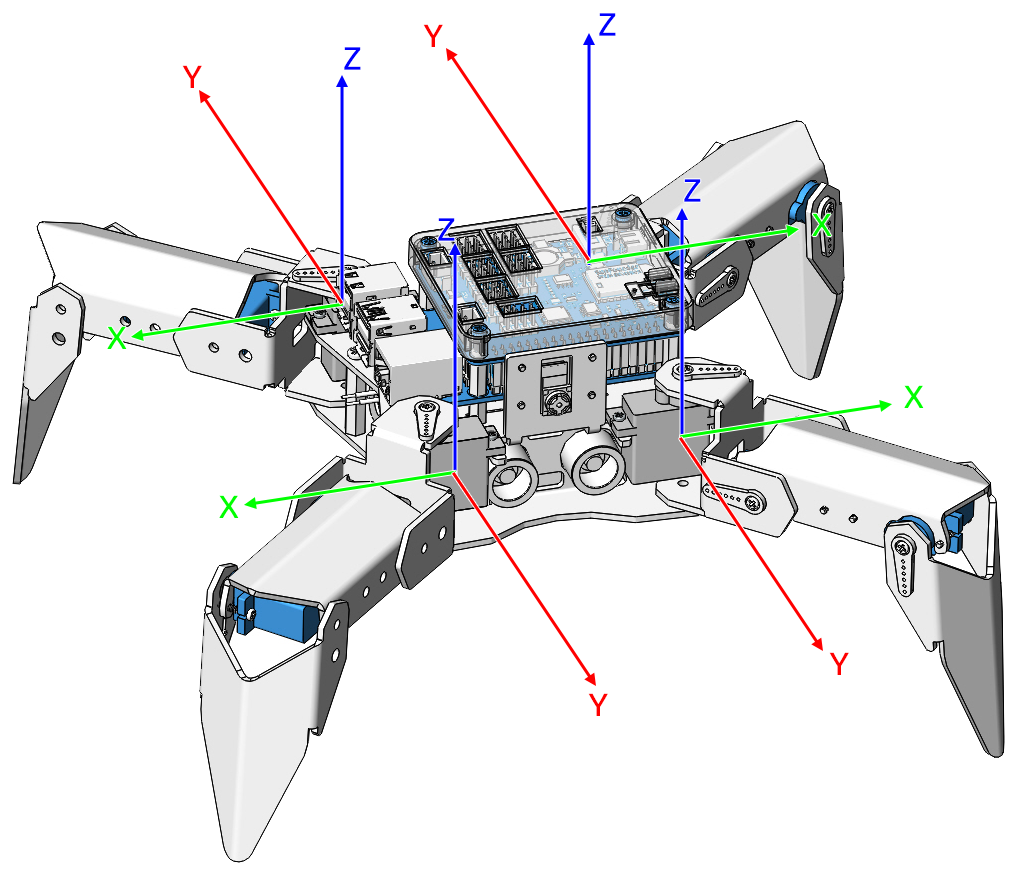
Die Koordinaten jedes Zehs müssen individuell gemessen werden. Beispiel:
Hinweis:
Die step_list-Werte der ersten Methode bestehen ebenfalls aus Arrays mit vier Koordinatenwerten.
step_list = {

    "stand":[
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50]
    ],
    "sit":[
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30]
    ],

}