第二课 了解并制作摇臂-摆臂系统
在上一课中,我们学习了火星漫游车及其基本结构。当我们观察火星漫游车的演变时, 一个有趣的现象是它们的悬挂系统的一致性。尽管技术不断进步,但从“旅行者号”到“毅力号”, 所有的火星漫游车都采用了相似的悬挂系统——摇臂-摆臂系统。
那么,为什么所有漫游车都采用摇臂-摆臂系统呢?这个设计对于火星探索究竟有什么独特的优势呢?
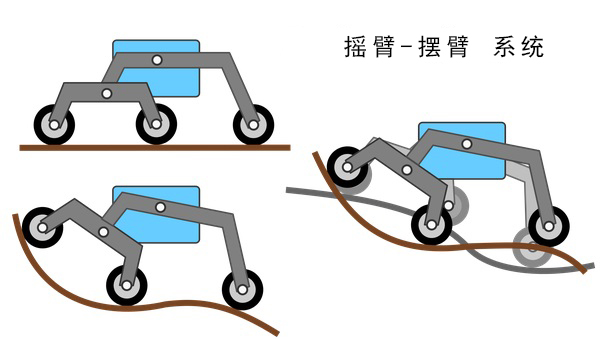
在今天的课程中,我们将深入了解摇臂-摆臂系统背后的科学与工程原理,并动手制作一个模型。
让我们踏上这段激动人心的工程之旅吧!
学习目标
了解摇臂-摆臂悬挂系统的设计原理及其优点。
学会如何设计并制作一个基本的摇臂-摆臂悬挂系统模型。
运用基本的物理原理解释摇臂-摆臂悬挂系统如何应对复杂地形。
材料
蓝图和参考资料(如NASA火星漫游车设计图纸和摇臂-摆臂悬挂系统工作原理视频)
火星漫游车结构套件
基本工具和配件(如螺丝刀、螺丝等)
步骤
步骤 1: 揭开摇臂-摆臂系统的面纱
摇臂-摆臂系统就像是机械界的山羊——它的设计旨在确保漫游车的所有轮子都能保持接地,同时能够在崎岖不平的地形上行驶。它专门为应对火星那种不可预测的地形而设计,包括陡坡和大石块。这个系统没有使用弹簧,而是通过六个轮子及其相互作用的几何结构来克服复杂的地形。这是一个巧妙的机械设计范例,展示了如何克服自然环境中的障碍。
让我们来看看这个系统的两个主要部分——“摇臂”和“摆臂”。
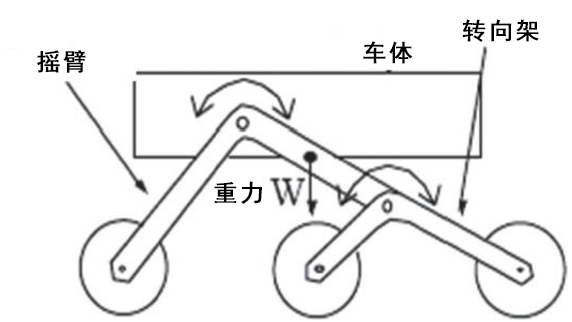
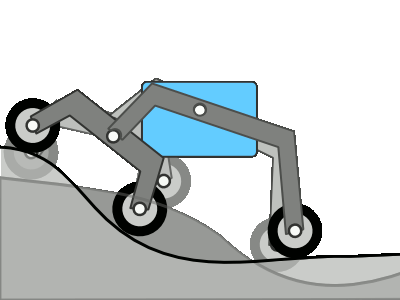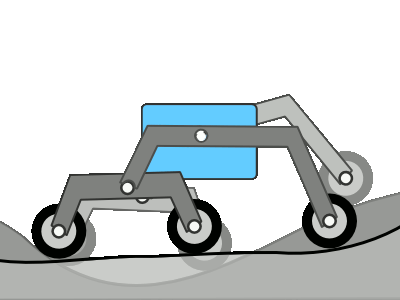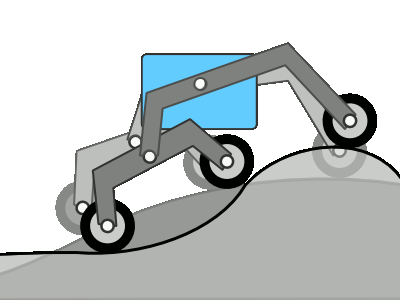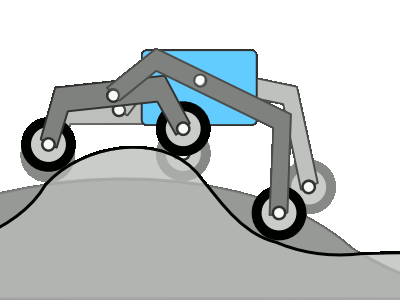
系统中的“摇臂”部分就像是漫游车两侧的大腿,这些摇臂通过一个称为差速器的机构连接在一起并与车身相连。就像两条腿行走一样,摇臂相对于车身会朝相反的方向旋转,从而确保大部分轮子都能与地面保持接触。漫游车的车身维持着两个摇臂的平均角度。每个摇臂的一端连接着一个轮子,另一端连接着摆臂。
系统中的“摆臂”部分就像是附着在摇臂上的一个迷你四肢生物。它是一个较小的联动系统,摆臂的中心与摇臂连接,并在两端各有一个轮子。
了解了这些基本原理后,我们将进入下一步。
步骤 2: 观看系统的实际操作
以下是一个GIF,展示了摇臂-摆臂悬挂系统的独特功能,并说明它如何帮助火星漫游车穿越火星上充满挑战的地形。
观看完这个GIF后,我们来进行讨论!思考以下问题:
为什么你认为摇臂-摆臂悬挂系统适合火星探索?
你能用自己的话描述摇臂-摆臂系统是如何运作的吗?
摇臂-摆臂系统有哪些关键特性帮助漫游车在崎岖的地形上顺利行驶?
欢迎分享你对摇臂-摆臂悬挂系统的看法和见解。
步骤 3: 开始制作
现在我们已经了解了摇臂-摆臂系统,接下来是动手制作我们的摇臂-摆臂悬挂系统。
所需材料:
GalaxyRVR 套件
螺丝刀、扳手等基本工具
按照 GalaxyRVR 套件中的组装说明,构建漫游车的悬挂系统。
请注意,耐心和精确非常重要,确保每个部件都正确放置并紧固。
在此过程中,可以与同学讨论每个部件的设计和功能。这样不仅有助于理解设计,还能帮助你更好地理解其在火星探索中的实际应用。
记住,如果在组装或测试过程中遇到任何问题,不必担心。这都是工程过程的一部分!排除问题是我们学习和创新的方式。
步骤 4: 总结与反思
在组装悬挂系统时,你有没有注意到所有活动部件都使用了自锁螺母?你是否想过为什么?
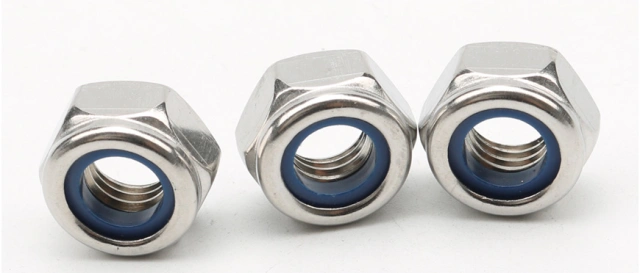
自锁螺母是一种带有橡胶环的普通螺母。这个设计确保了在移动过程中,部件不会因为振动而松动或脱落。
此外,它还确保了部件在一定范围内能够自由旋转。
因此,在组装时,你需要先用套筒和螺丝刀将螺钉和自锁螺母拧紧,然后稍微松开一点。这确保了部件之间有足够的自由旋转空间,但又不会太松。
在本节课中,我们不仅学习了摇臂-摆臂系统,还亲手制作了一个模型。通过这个实践,我们可以模拟火星漫游车如何在各种崎岖的地形上平稳行驶。
凭借这些知识和经验,我们现在更有信心深入探索火星的未知领域。让我们继续揭开红色星球的神秘面纱。