第四课 掌握 TT 电机
在之前的课程中,我们探讨了火星车、悬挂系统以及 Arduino 的基础知识。
在本次课程中,我们将探索电机的工作原理,这是一项驱动火星车的关键技术。我们将理解推动这些电机的基本原理,并学会如何通过 SunFounder R3 开发板和 GalaxyRVR Shield 来控制它们。
通过本课程,你将对电机的操作有一个扎实的理解,并且获得实际的电机控制经验。
让我们开始吧!
备注
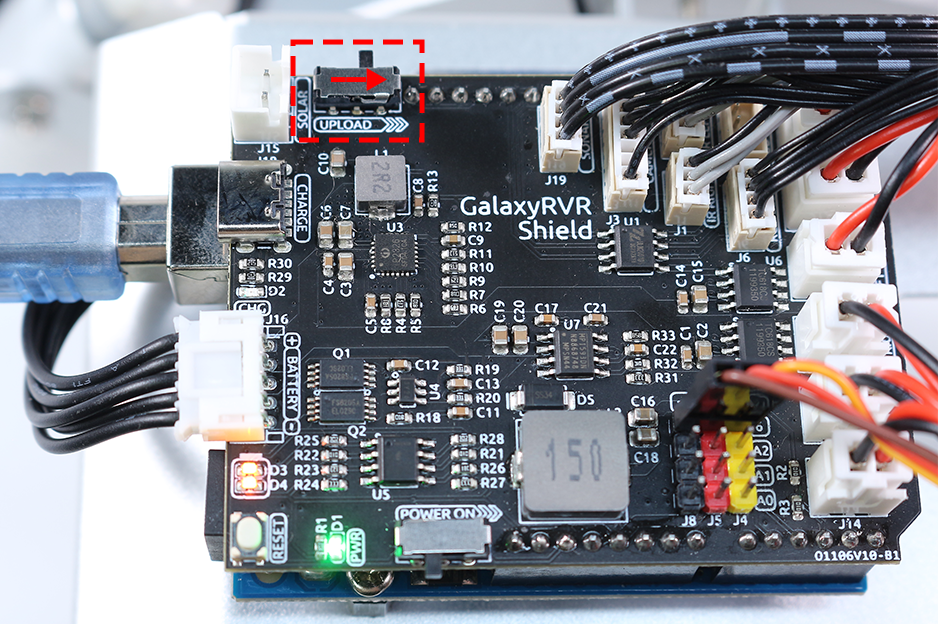
如果你是在完全组装好 GalaxyRVR 后学习本课程,请确保在上传代码之前,将此开关拨到右侧。
课程目标
了解电机的基本原理以及 TT 电机的特点。
学习如何控制 TT 电机的方向和速度。
理解 GalaxyRVR Shield 如何控制六个电机的工作原理。
课程材料
SunFounder R3 开发板
TT 电机
GalaxyRVR Shield
电池
USB 数据线
Arduino IDE
计算机
课程步骤
步骤 1:什么是电机?
电机在我们的日常生活中扮演着不可或缺的角色。它们无处不在!从炎热天气里为我们降温的电风扇,到帮助我们制作美味蛋糕的搅拌机,再到街头疾驰而过的电动汽车——电机使得一切能够运转!
电机就像机器的“心脏”。它将电能转化为机械能,使我们的玩具、家电,甚至大型车辆充满活力!
电机背后的“魔力”并不是魔法,而是科学,尤其是电磁感应原理。其原理是,当电流流过电机时,它会产生一个磁场。这个磁场与电机内部的其他磁铁相互作用,促使电机转动。电机的转动,就像陀螺转动一样,可以用来驱动轮子、螺旋桨或机器的其他移动部件。
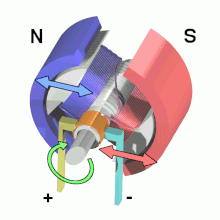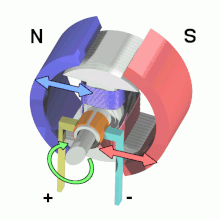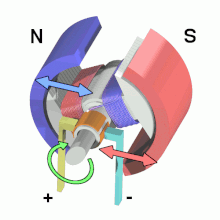
我们在 GalaxyRVR 中使用的电机是一个特定类型,叫做 TT 齿轮电机。
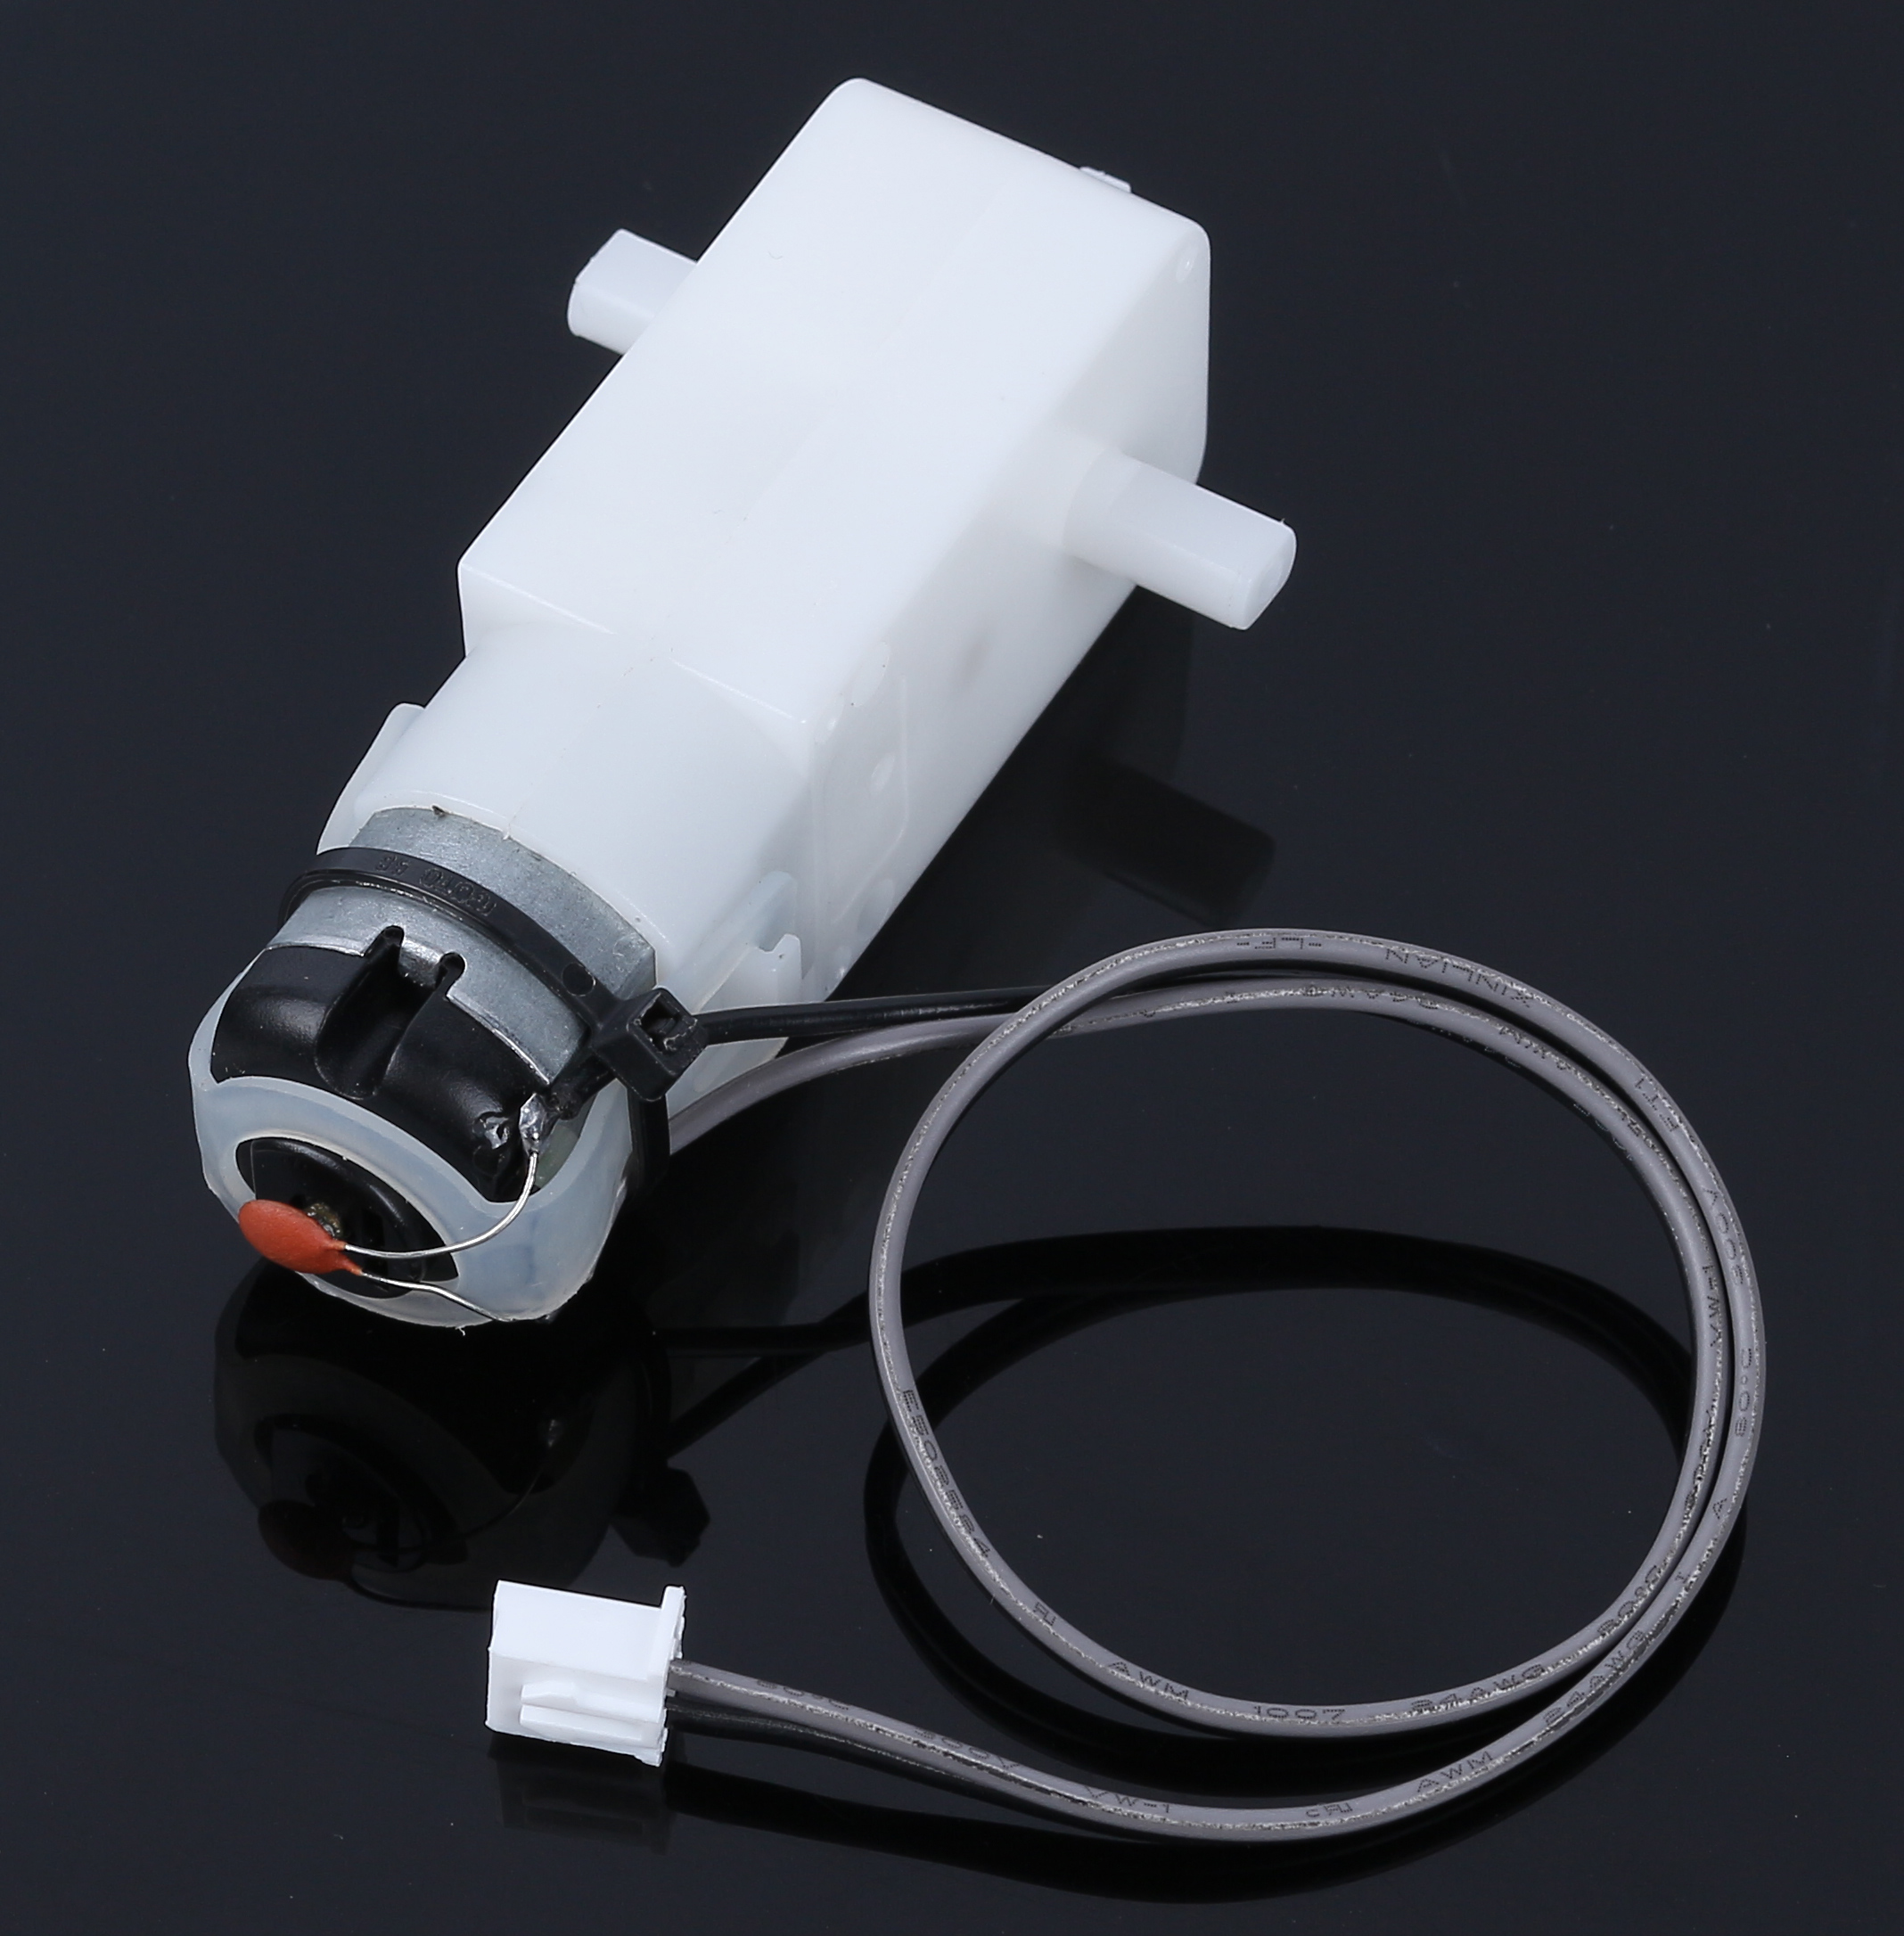
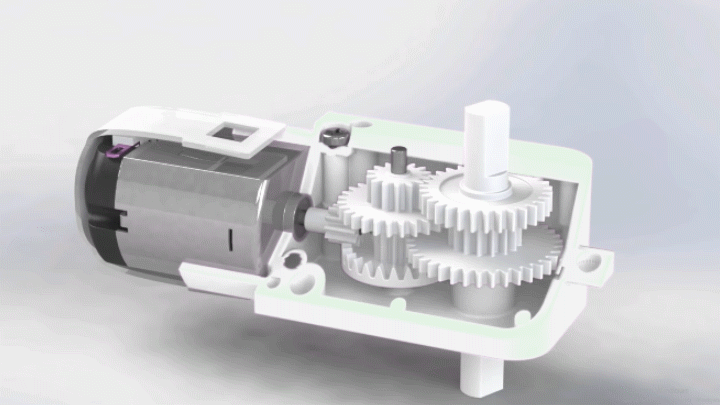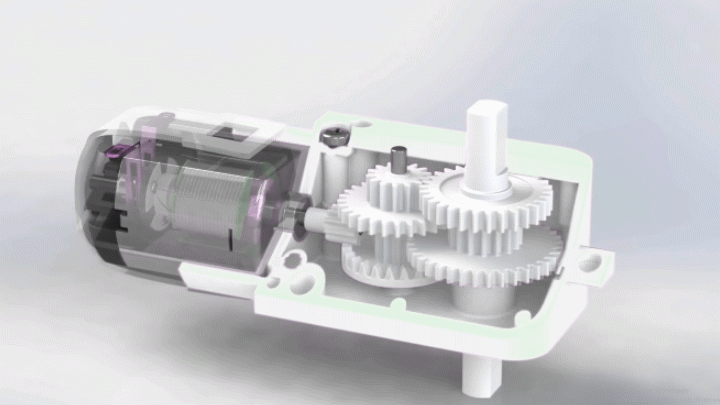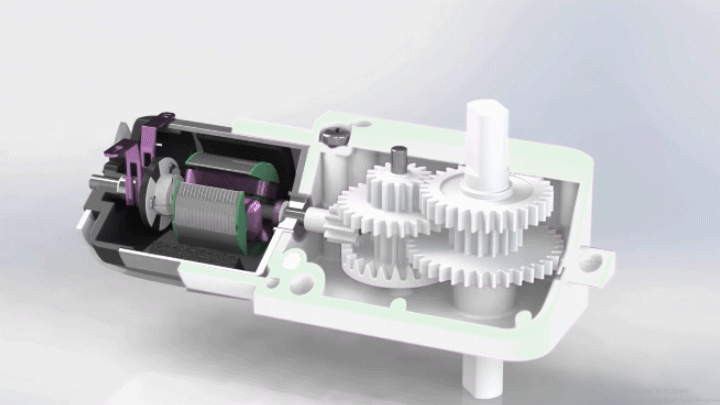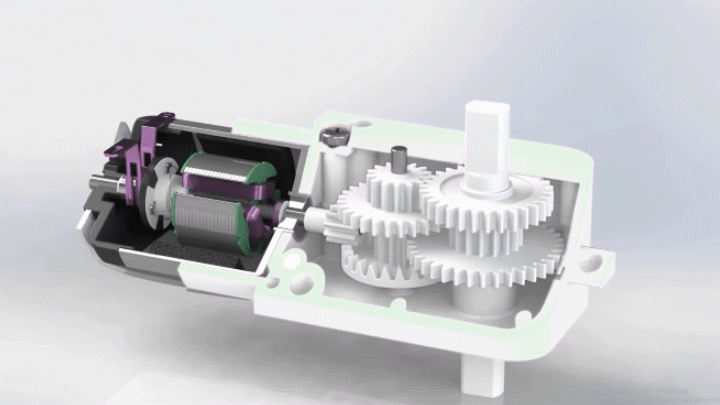
它本质上是一个普通的电机,结合了一组齿轮,并被封装在塑料外壳中。
当电机旋转时,齿轮将这种旋转传递给火星车的车轮。齿轮的使用带来了一个关键的好处——它增加了扭矩,使电机能够推动更大、更重的负载。
看到科学和工程原理如何在电机中得到应用,是不是很有趣?电机是这些原理在实践中的完美体现。理解电机的工作原理后,我们可以构思和发明各种机器。让我们深入电机的世界,激发我们的创造力吧!
步骤 2:探索电机的工作原理与操作
在了解了电机的基本概念和广泛应用后,现在让我们深入探讨电机的工作原理。
本质上,电机的工作原理基于电磁学。当电流通过导线时,它会在导线周围产生一个磁场。这个磁场会与其他磁场相互作用,导致物体产生运动。
例如,我们将电机直接连接到电池。电池中的电流流入电机,启动电机内部的机制,使其开始旋转。这种旋转动作是由电机内部的磁力所驱动的。
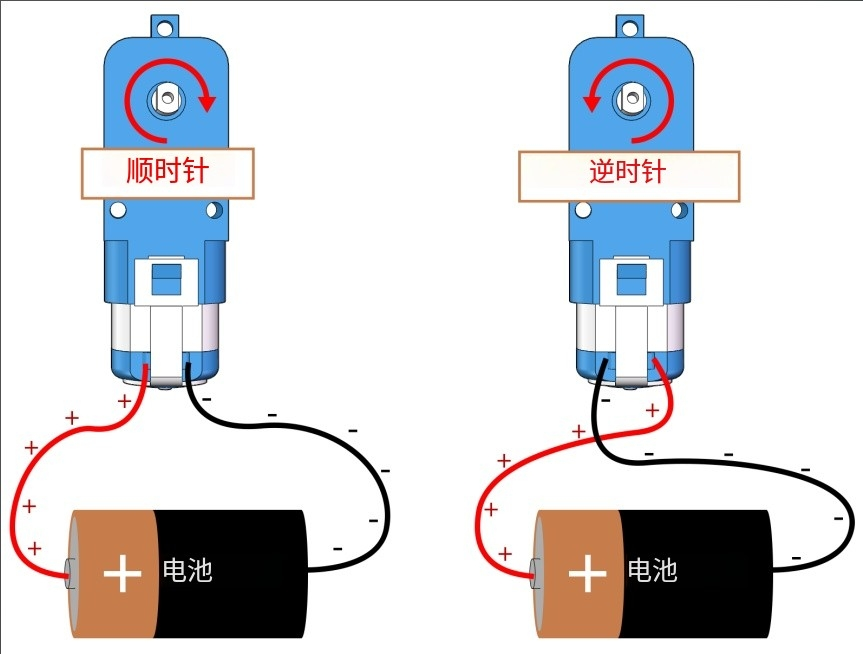
有趣的是,如果反转电池的连接,电机将会反向旋转!这是因为电流方向发生了变化,磁场方向也随之改变,从而改变了电机旋转的方向。
现在我们知道,直接将电机连接到电池可以让它旋转,但我们通常希望通过代码来控制电机的运动,因此我们需要在电机和电池之间加入一个 Arduino 开发板。假设我们直接将电机连接到 Arduino 开发板的信号引脚,会发生什么呢?
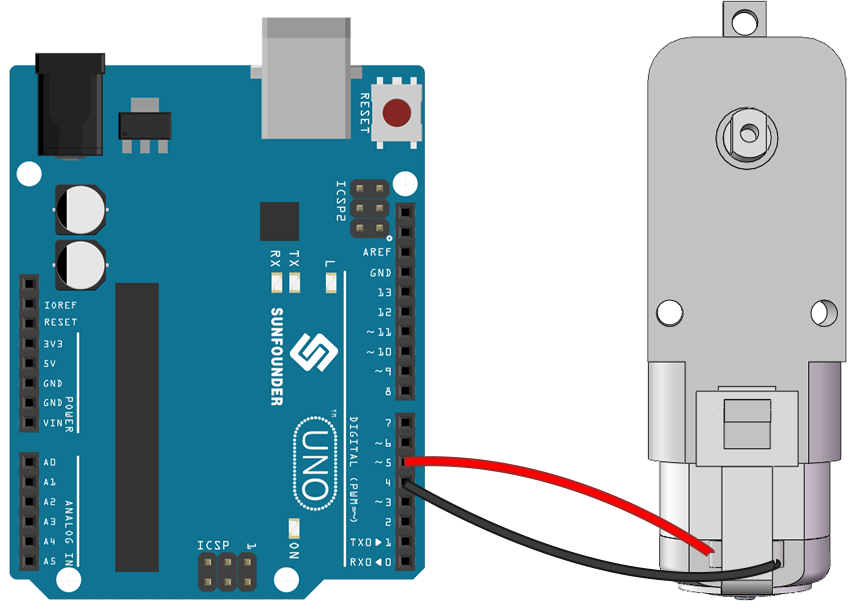
如果你猜测电机不会转动,那你猜对了!但为什么会这样呢?
答案在于 Arduino 开发板的电流输出。典型的 Arduino 开发板信号引脚每个只能输出大约 20mA 的电流,这远远不足以驱动电机。
那么,如何通过 Arduino 控制电机呢?这时,一个关键组件——电机驱动器就派上用场了。可以把电机驱动器看作是 Arduino 和电机之间的桥梁。它接收来自 Arduino 的低电流控制信号,将其放大后传送给电机,驱动电机旋转。
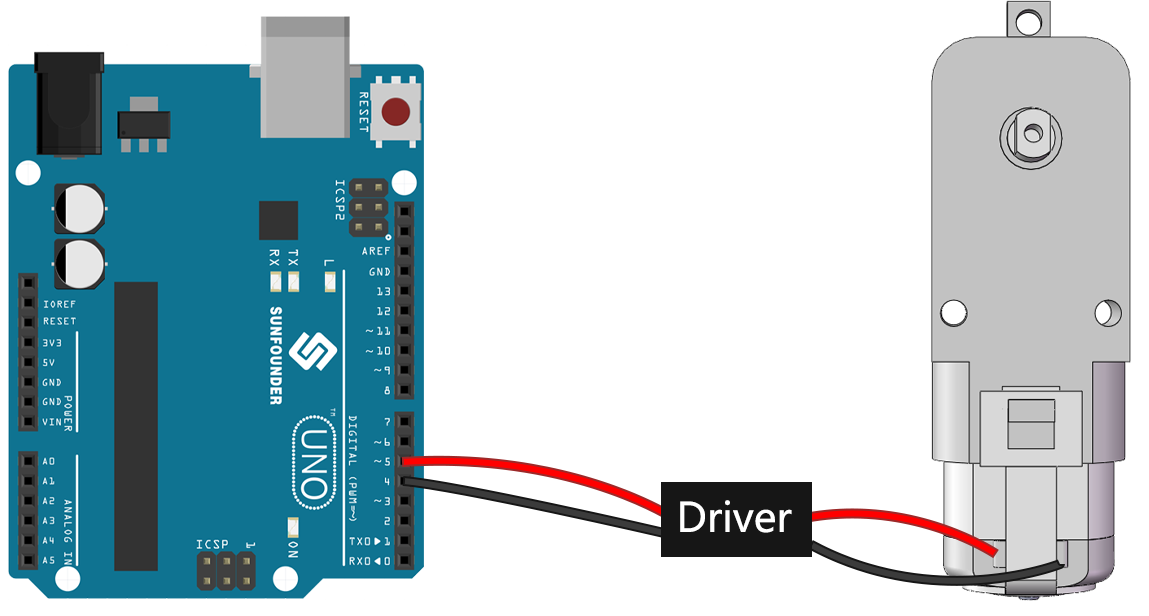
接下来的步骤中,我们将深入了解电机驱动器,并学习如何有效地与 Arduino 开发板一起使用它来控制电机。敬请期待更多精彩内容!
步骤 3:电机驱动器如何控制电机
GalaxyRVR 套件中的 Shield 是火星车的控制中心。它是连接所有传感器、电机和电源的核心部分。该 Shield 包含多个组件,使我们能够高效地控制和供电火星车。
在 Shield 的右侧,你会看到六个电机接口。这些接口分为两组,每组三个接口,由两个独立的电机驱动芯片控制。标记为“Left”的三组接口由一个芯片控制,而标记为“Right”的三组接口由另一个芯片控制。
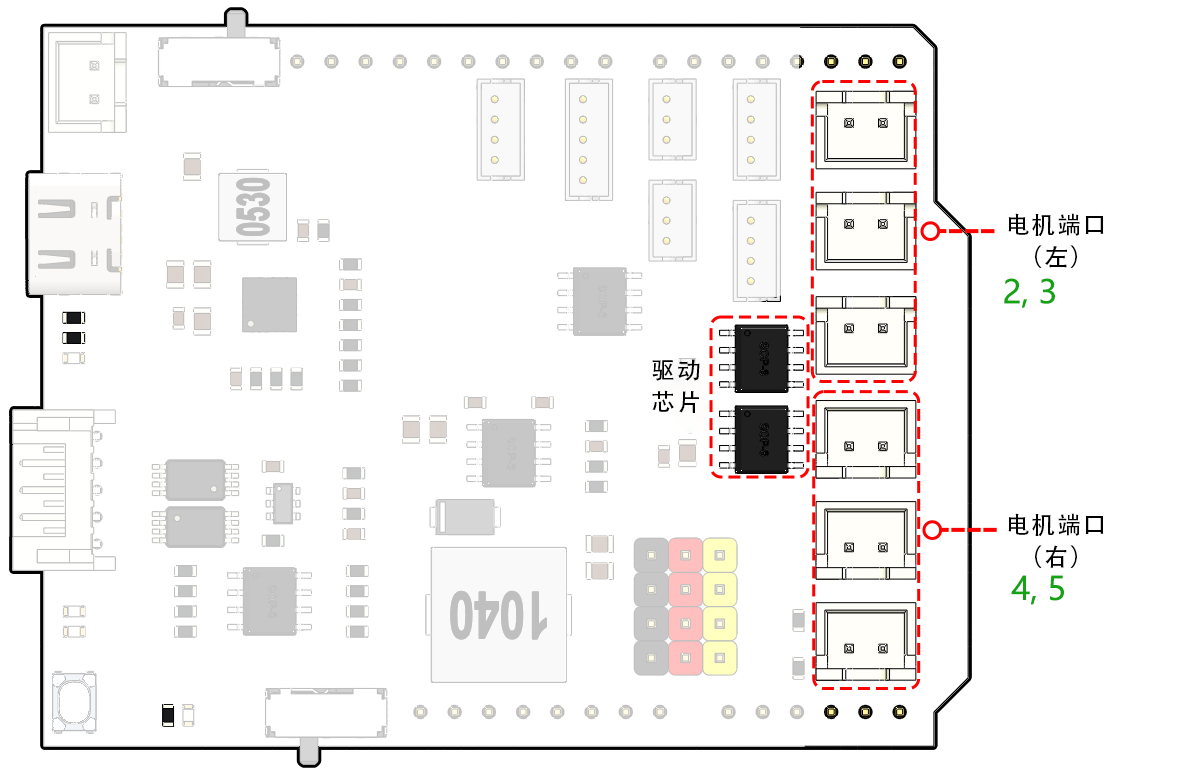
让我们通过实践了解这两个驱动芯片如何控制六个电机:
1. 连接电路
将 GalaxyRVR Shield 插入 R3 开发板,连接一个电机,并最后插入电池为扩展板供电。
第一次使用时,建议插入 Type-C USB 数据线先给电池充电。然后打开电源。
2. 编写并上传代码
打开 Arduino IDE 并输入以下代码:
void setup() {
    pinMode(2, OUTPUT);
    pinMode(3, OUTPUT);
}

void loop() {
    digitalWrite(2, LOW);
    digitalWrite(3, HIGH);
}
pinMode():此函数将引脚设置为输入(INPUT)或输出(OUTPUT),类似于决定故事中的角色是否发言(OUTPUT)或聆听(INPUT)。digitalWrite():此函数可以将引脚设置为高电平(HIGH)或低电平(LOW),就像开关灯一样简单。
选择正确的开发板(Arduino Uno)和端口后,点击 Upload 按钮。这就像把信件投入邮箱——你在将指令发送到 Arduino!
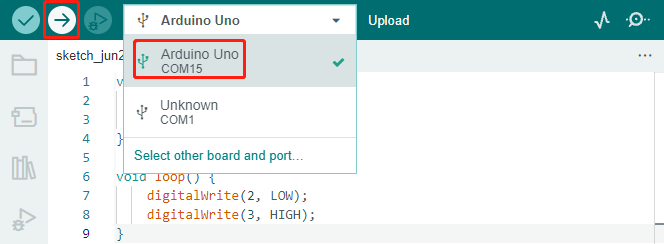
代码上传成功后,你会看到电机开始顺时针旋转。
3. 电路内部连接
你可以将两个电机插入标有“Left”的电机接口,它们将会同时旋转。
接下来,让我们理解两个驱动芯片如何控制六个电机的基本原理。Arduino 开发板的 2 号和 3 号引脚向电机驱动芯片输出信号,芯片的另一端连接三个电机并行工作。同样,4 号和 5 号引脚向另一个驱动芯片输出信号,后者控制另外三个电机。
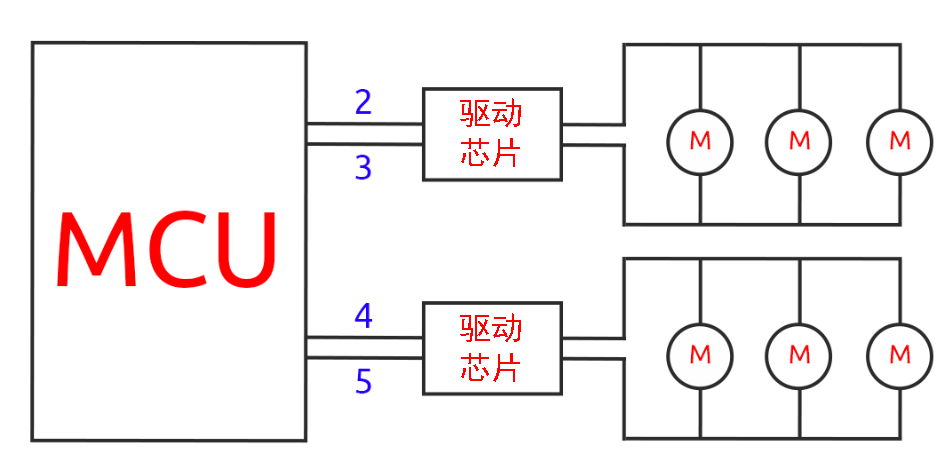
如果你想测试另一个驱动芯片,只需将引脚更改为
4和5。const int in3 = 4; const int in4 = 5; void setup() { pinMode(in3, OUTPUT); pinMode(in4, OUTPUT); } void loop() { digitalWrite(in3, LOW); digitalWrite(in4, HIGH); }
这里我们定义了两个变量来表示 4 号和 5 号引脚。通过使用变量,我们可以轻松管理和调整代码中的引脚分配。
可以把它看作是为每个引脚分配一个特定的角色或职责。当我们决定重新分配这些角色时,我们只需要在脚本开头更新变量定义,而不是在整个脚本中逐一修改。
4. 关于驱动逻辑
在之前的测试中,你可能注意到电机始终朝一个方向旋转。那么,如何让它朝相反方向旋转呢?有人可能会建议交换两个引脚的 HIGH 和 LOW 信号,这是正确的做法。
const int in3 = 4;
const int in4 = 5;

void setup() {
    pinMode(in3, OUTPUT);
    pinMode(in4, OUTPUT);
}

void loop() {
    digitalWrite(in3, HIGH);
    digitalWrite(in4, LOW);
}
当你编写并上传代码到 Arduino 开发板后,电机将按照指令运行。
现在,让我们看看驱动芯片的内部驱动逻辑。
INA
INB
电机
L
L
待机
L
H
顺时针
H
L
逆时针
H
H
制动
现在,让我们尝试让电机顺时针旋转 2 秒,逆时针旋转 2 秒,然后停止。
const int in3 = 4;
const int in4 = 5;

void setup() {
    pinMode(in3, OUTPUT);
    pinMode(in4, OUTPUT);
}

void loop() {
    digitalWrite(in3, LOW);
    digitalWrite(in4, HIGH);
    delay(2000);
    digitalWrite(in3, HIGH);
    digitalWrite(in4, LOW);
    delay(2000);
    digitalWrite(in3, HIGH);
    digitalWrite(in4, HIGH);
    delay(5000);
}
在这里,我们使用了
delay()函数来让 Arduino 暂停一段时间,就像在故事的中途小憩片刻一样。在代码中,我们使用了“制动”状态来停止电机,你会发现电机突然停止。如果你将两个引脚都设置为 LOW 来测试“待机”状态,你会发现电机逐渐减速直到停下。
现在,你应该对如何通过 GalaxyRVR Shield 控制电机驱动芯片,并通过 Arduino 代码操控电机的运动有了更深入的了解。看似简短的几行代码如何控制一个物理物体(如电机)的行为,真是令人着迷,不是吗?
在继续之前,可以思考以下问题:
如果我们将所有代码从
loop()函数移到setup()函数中,电机的行为会有什么变化?如何修改代码来同时控制六个电机?
记住,你越是进行实验和尝试,学到的东西就越多。随时调整、修改和优化你的代码吧。编程愉快!
步骤 4:控制电机速度
在前一步中,我们通过简单地设置引脚为 HIGH 或 LOW 来控制电机的方向。 这就像是给电机提供全力驱动,就像汽车将油门踏板踩到底一样。 但在许多情况下,我们可能需要根据不同的情境来调整电机的速度,就像我们在城市中和高速公路上驾驶时会根据情况调整车速一样。 这时,脉宽调制(PWM)就派上了用场。
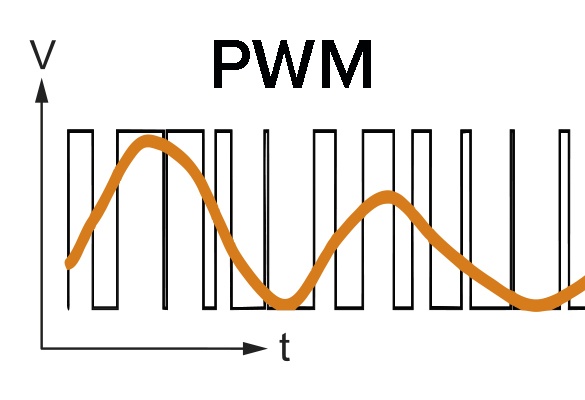
PWM 是一种通过快速切换 HIGH 和 LOW 来产生可变电压输出的技术。 通过 PWM,我们可以模拟模拟信号的效果,同时实际上输出的是数字信号。
你可能会觉得这个概念有点难理解,没关系!接下来的部分,我们将通过编码学习如何使用 PWM 调整电机的速度。
需要注意的是,虽然 SunFounder R3 开发板上有一些引脚具备内建的 PWM 功能,但我们无法直接使用它们控制电机,因为这些引脚已经被分配给其他功能。因此,我们将电机驱动芯片连接到 2、3、4 和 5 号引脚,并使用 Arduino 的 SoftPWM 库来在这些引脚上启用 PWM 功能。
接下来,我们要做的是:
打开 Arduino IDE,在 库管理器 中搜索
softpwm并进行安装。在 Arduino IDE 中输入以下代码。成功上传代码后,电机将顺时针旋转。
#include <SoftPWM.h>

const int in1 = 2;
const int in2 = 3;

void setup() {
    SoftPWMBegin();
}

void loop() {
    SoftPWMSet(in1, 0);
    SoftPWMSet(in2, 255);

}
在上述代码中,我们首先将
SoftPWM.h添加到代码顶部,这样就可以直接使用SoftPWM库中的函数。然后,使用
SoftPWMBegin()函数初始化SoftPWM库。最后,在
loop()函数中,我们通过SoftPWMSet()给in1和in2分配不同的值,使电机开始旋转。你会发现这种效果类似于直接使用LOW和HIGH,但这里我们使用的是 0 到 255 之间的数值。记住,在 Arduino 的世界里,速度是通过一个介于 0(像车停在停车标志前一样)和 255(像在高速公路上飞驰一样)的值来表示的。所以,当我们写
SoftPWMSet(in2, 255)时,我们实际上是在告诉电机全速前进!
现在,让我们输入其他值并观察电机速度的变化。
#include <SoftPWM.h>

const int in1 = 2;
const int in2 = 3;

void setup() {
    SoftPWMBegin();
}

void loop() {
    SoftPWMSet(in1, 0);
    for (int i = 0; i <= 255; i++) {
        SoftPWMSet(in2, i);
        delay(100);
    }
    delay(1000);
}
在上述代码中,我们使用了一个
for循环,将变量i从 0 增加到 255。C 语言中的for循环用于多次执行程序中的一部分,它由三个部分组成: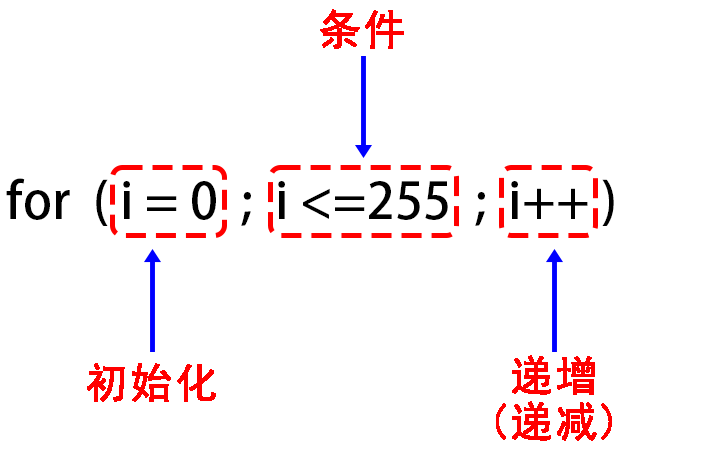
初始化:这是在第一次进入循环时执行的操作,只会执行一次。它允许我们声明和初始化任何控制循环的变量。
条件判断:这是在初始化后执行的步骤。如果条件为真,循环体会执行;如果为假,循环体不执行,控制流将跳出循环。
增量或减量:在执行完初始化、条件判断以及循环体代码后,增量或减量步骤会执行。这个步骤允许我们更新任何控制循环的变量。
下面是
for循环的流程图: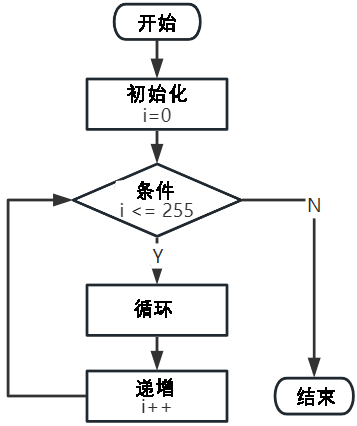
所以,运行上述代码后,你会看到电机的速度逐渐增加。然后它会停顿一秒钟,再从 0 开始,逐渐加速。
在这一步,我们学习了脉宽调制(PWM)技术,这是控制电机速度的一种方法。通过使用 Arduino 的 SoftPWM 库,我们可以调节电机的速度,模拟模拟信号的效果,而实际上输出的仍然是数字信号。这为我们提供了对火星车运动的更精细控制,并为未来更加复杂的操作打下了基础。
步骤 5:反思与改进
完成本节后,你应该已经熟悉了电机的工作原理,以及如何通过编程控制其方向和速度。
通过以下挑战测试你的理解:
如何修改
for循环,使电机的速度逐渐减慢?如何在电机逆时针旋转的同时控制其加速或减速?
你可以通过实验提供的代码来回答这些问题。根据你的假设调整代码,并观察电机行为的变化。
通过这些动手实验和对问题的反思,你的理解将更深入,解决问题的能力也会得到提升。正是通过这样的挑战,真正的学习才会发生。记住,在探索的旅程中,没有“对”或“错”,这一切都是关于学习和发现!