第六课 探索避障模块
我们将深入了解红外避障模块。这个小巧的传感器安装在火星车两侧,充当火星车的“眼睛”,帮助它避开侧面障碍,安全穿越火星地形。
我们将学习如何将这些模块与火星车集成,揭开它们的工作原理,并编写代码让我们的火星车聪明地避开障碍。
准备好让火星车拥有避障智能了吗?让我们开始吧!
备注
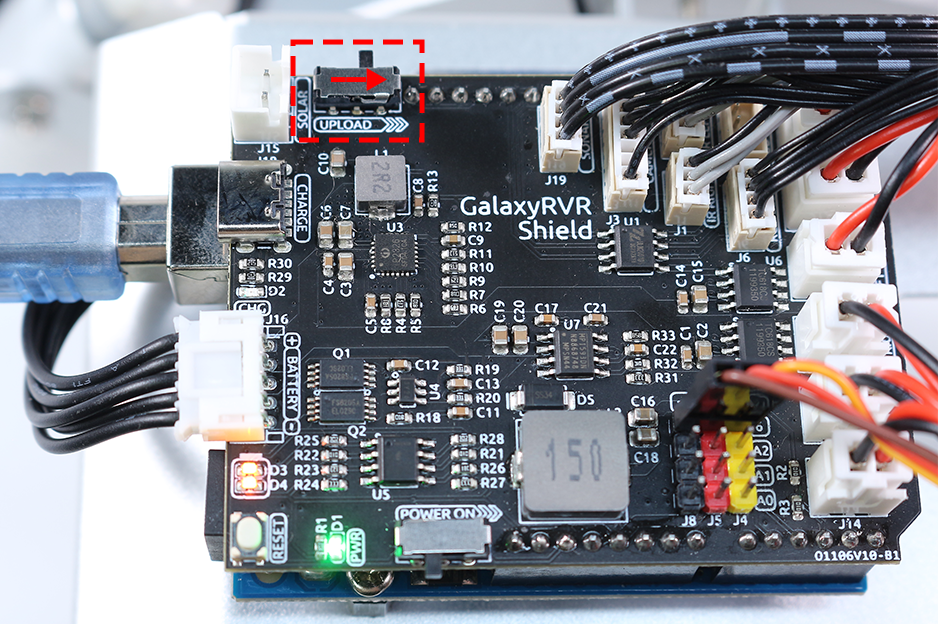
如果你是在完全组装好 GalaxyRVR 后学习本课程,请在上传代码前,将开关切换到右侧。
学习目标
理解红外避障模块的工作原理和应用。
学习如何使用 Arduino 控制红外避障模块。
实践设计并构建基于红外避障的自动避障系统。
所需材料
避障模块
基本工具和配件(如螺丝刀、螺丝、电线等)
火星车模型(配有摇臂-摆臂系统、主板、电机)
USB 数据线
Arduino IDE
电脑
步骤
步骤 1:安装避障模块
现在,我们将把两个避障模块安装到火星车上。
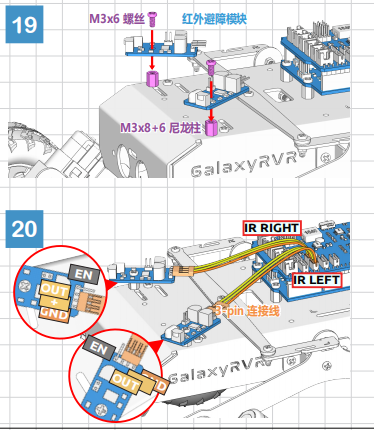
组装步骤很简单,对吧?接下来,我们将学习这些模块的工作原理,以及它们如何帮助火星车避开障碍。敬请期待!
步骤 2:揭开模块的神秘面纱
介绍一下红外避障模块——我们火星车的智能“小助手”。这个小设备充满了神奇的功能,让我们一起来看看:
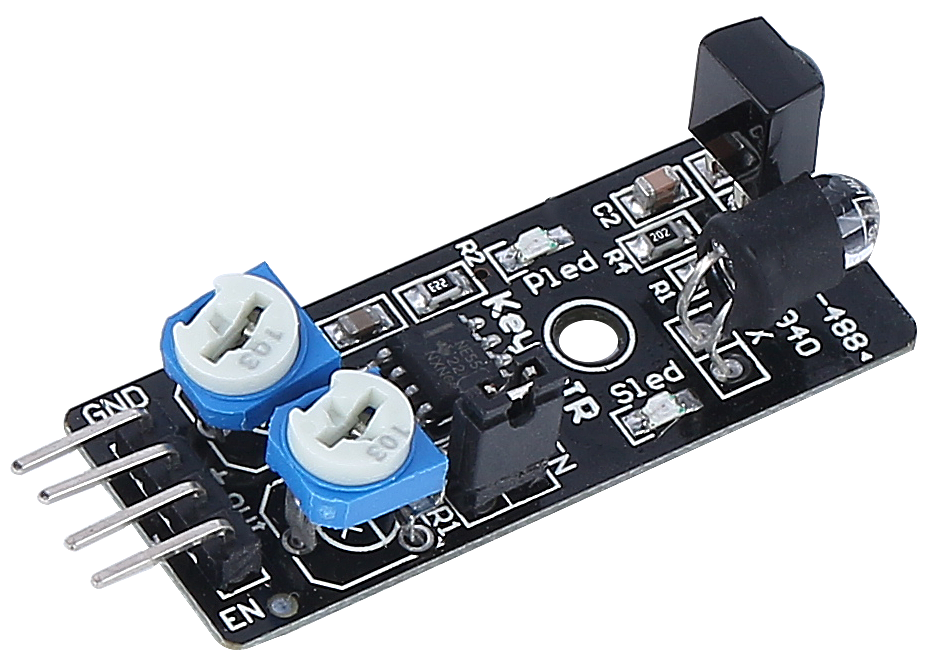
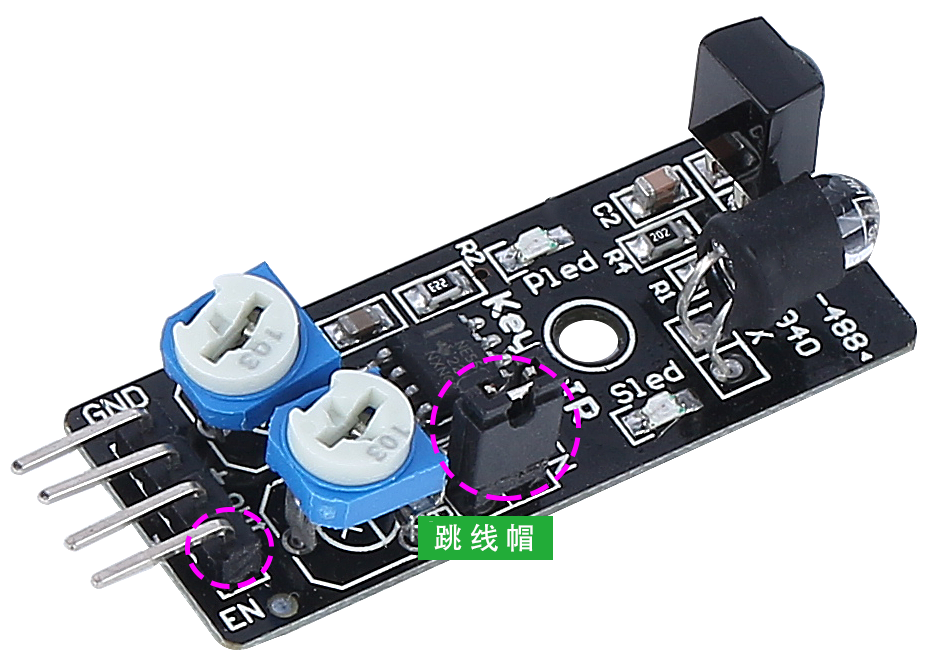
模块的引脚定义如下:
GND:这是模块的地线,连接电路中的共同点。
+:为模块提供电源,电压要求在 3.3V 到 5V 之间。
Out:这是模块的输出信号引脚。默认情况下,它保持高电平,只有当模块检测到障碍物时才会变为低电平。
EN:这是模块的使能引脚,决定模块是否启用。默认连接到 GND,表示模块始终处于工作状态。
想知道这个小模块是如何工作的?其实非常有趣! 它使用了一对红外元件——一个发射器和一个接收器。 发射器像手电筒一样发射红外光。当障碍物出现时,红外光反射回来并被接收器捕捉到。 模块随后发出低电平信号,提醒火星车前方有障碍。
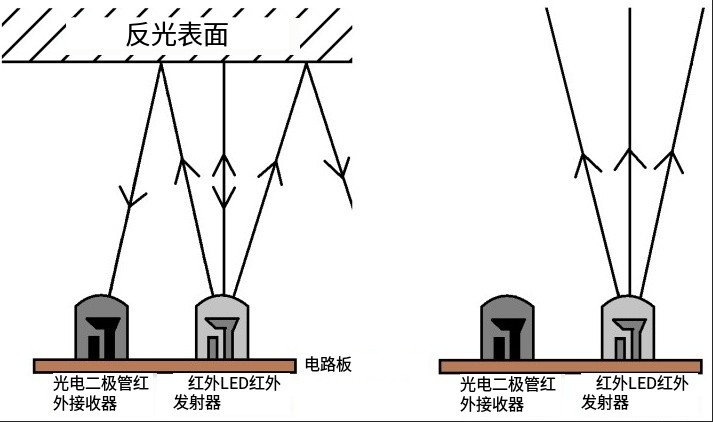
这个小模块非常强大,能够在 2 到 40 厘米的范围内检测障碍物,并且具有很强的抗干扰能力。 然而,物体的颜色会影响传感器的检测效果。 特别是黑色物体,检测范围较短;而在白色墙面前,传感器的检测效果最佳,能够在 2 到 30 厘米的范围内准确工作。
EN 引脚的低电平状态会激活模块,通过跳线帽将 EN 引脚与 GND 连接。如果你希望通过代码控制 EN 引脚,需要移除跳线帽。
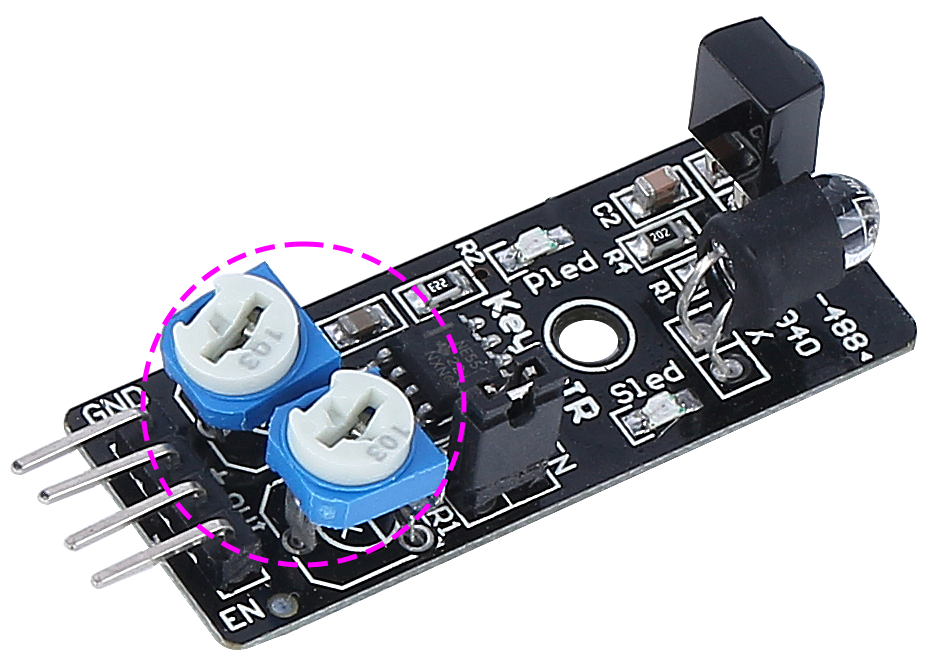
模块上有两个电位器,一个用来调节发射功率,另一个用来调节发射频率。通过调整这两个电位器,你可以改变模块的有效检测距离。
关于我们的小模块就讲到这里。在下一步中,我们将学习如何将它与火星车集成,并使用 Arduino 来控制它。敬请期待!
步骤 3:读取两个模块的数据
就像好奇的太空探险家一样,让我们进入代码和传感器的世界吧!
我们的火星车配备了两个特殊的“外星眼”传感器,分别安装在第 7 引脚(右侧)和第 8 引脚(左侧)。这些“外星眼”传感器实际上就是红外避障模块,它们时刻警惕,帮助火星车避开任何“太空岩石”(障碍物)。
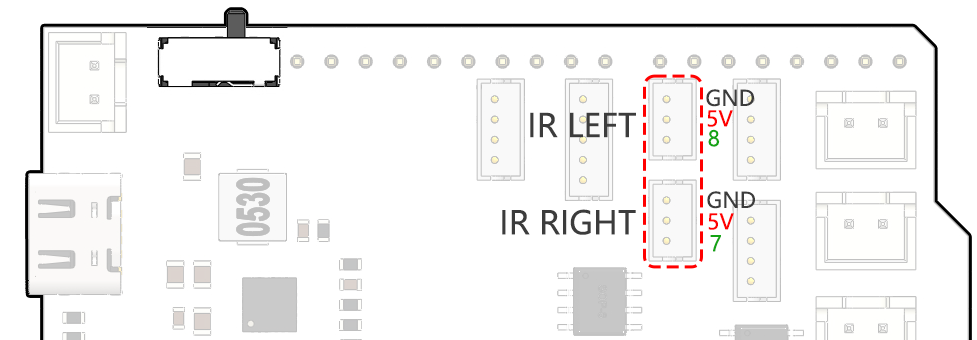
接下来,我们将使用 Arduino 代码来与火星车通信。
首先,为了避免混淆,我们给火星车的左右两个“眼睛”起个名字,分别叫做
IR_RIGHT和IR_LEFT。#define IR_RIGHT 7 #define IR_LEFT 8
然后,告诉火星车这两个引脚是它的特别“眼睛”,它们将向火星车的大脑传输外界信息。
pinMode(IR_RIGHT, INPUT);
pinMode(IR_LEFT, INPUT);
为了确保火星车能够把它的发现传递给我们,我们建立了一条秘密通信线,就像科幻电影中的间谍一样。这一行代码开启了一个串行通信,传输速度为 9600 波特率——这可是闪电般的快讯!
Serial.begin(9600);
现在,火星车开始用“外星眼”扫描周围的环境,并将结果传送给我们。如果检测到障碍物,返回的值为 0;如果路径畅通,返回的值为 1。它会持续发送这些信息,保持我们在循环中。
int rightValue = digitalRead(IR_RIGHT);
int leftValue = digitalRead(IR_LEFT);
Serial.print("Right IR: ");
Serial.println(rightValue);
Serial.print("Left IR: ");
Serial.println(leftValue);
最后,每次传输后,火星车会稍作停顿(大约 200 毫秒),以便我们解读它传送的信息,然后再发送下一个数据。
delay(200);
完整代码如下:
代码上传完成后,选择正确的板子和端口,将代码上传到火星车中。然后,点击串口监视器图标,查看火星车的实时信息。
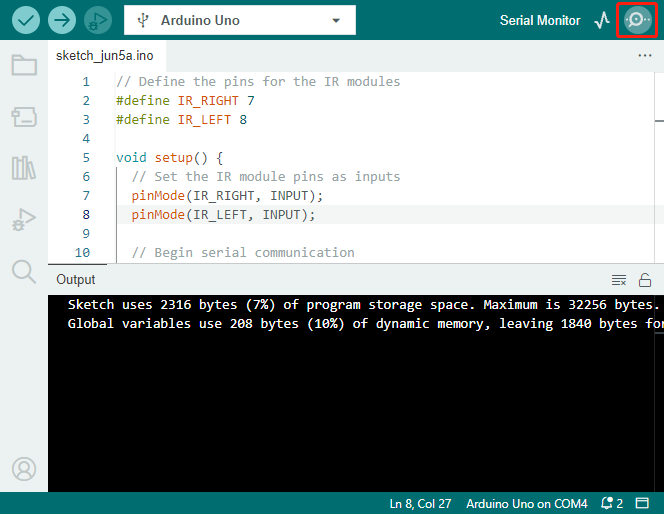
在接收火星车信息之前,请确保串口监视器的波特率设置为 9600,与火星车保持一致。现在,你就可以看到火星车的实时更新了!
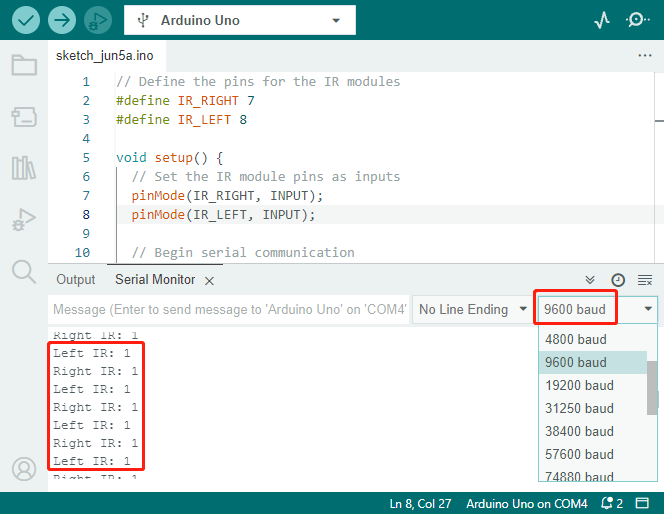
为了测试我们的系统,可以在传感器前挥动一个“太空岩石”(比如你的手)。你会看到返回的值变为 0,同时对应的 LED 灯亮起。这就是火星车发出的“警告,右侧有障碍物!”信号。
Right IR: 0
Left IR: 1
Right IR: 0
Left IR: 1
Right IR: 0
Left IR: 1
到现在,你不仅仅是进行了一次太空之旅,还解读了火星语言!迫不及待想知道接下来会揭开哪些星际奥秘吗?
步骤 4:调整检测距离
我们来到了一个关键步骤,需要根据当前的环境调整传感器的检测距离。出厂设置可能并不适合所有情况。
如果两个红外模块的检测距离过短,火星车可能会与障碍物碰撞;如果距离过远,火星车可能在距离障碍物较远时就开始转向,从而影响其运动。
你可以通过以下方式进行调整:
先调整右侧的避障模块。在运输过程中,模块上的发射器和接收器可能会被碰撞造成倾斜,因此你需要手动调整它们,使其保持水平。
在右侧模块前放置一个大约 20 厘米的障碍物,可以使用火星车包装盒进行测试。接着,调整模块上的电位器,直到模块的指示灯刚刚亮起。然后,不断移动障碍物,检查指示灯是否在预定的距离内亮起。如果灯光没有在正确的距离内亮起,或者一直亮着不熄灭,可能需要调整另一个电位器。
对另一个模块重复相同的调整过程。
现在我们的传感器已经准备就绪,接下来我们开始下一步的旅程!
步骤 5:设计自动避障系统
接下来,让我们在太空探索的过程中,利用这些来自火星车的信息,设计一个自动避障系统!
我们的计划是:如果右侧传感器检测到障碍物,火星车将向右后方转;如果左侧传感器检测到障碍物,火星车将向左后方转;如果两个传感器都检测到障碍物,火星车将向后移动;如果没有检测到障碍物,火星车将继续前进。
让我们用流程图来可视化这个计划。流程图是一种很好的逻辑规划工具,尤其适合编程!
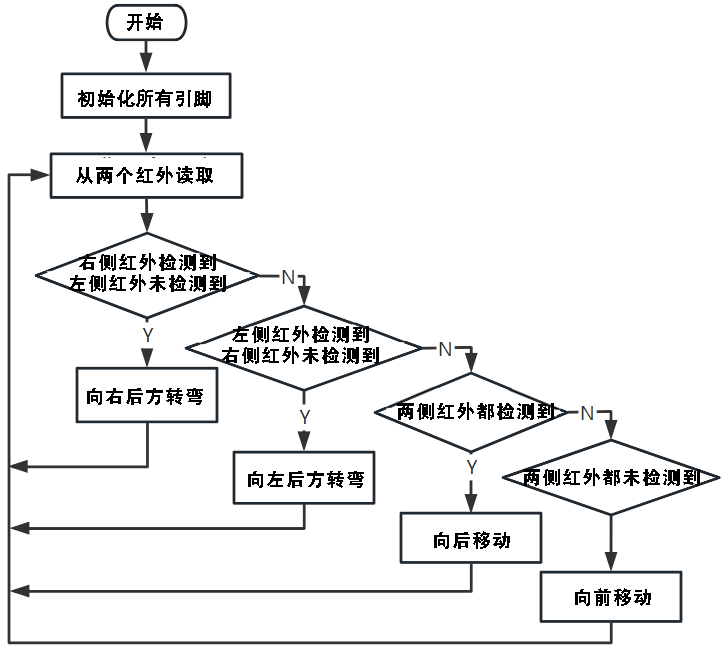
现在,让我们通过 Arduino 代码向火星车传达这个计划:
在这段代码中,我们在 loop() 函数中使用了 if...else 语句。
if...else语句用于在两个选项之间执行代码块。 如果需要选择多个选项,我们则使用if...else if...else语句。语法格式为:
if (condition1) {
// code block 1
}
else if (condition2){
// code block 2
}
else if (condition3){
// code block 3
}
else {
// code block 4
}
这里,
如果 condition1 为真,执行代码块 1;
如果 condition1 为假,则检查 condition2;
如果 condition2 为真,执行代码块 2;
如果 condition2 为假,则检查 condition3;
如果 condition3 为真,执行代码块 3;
如果 condition3 为假,执行代码块 4。
现在,我们的自动避障系统设计完成,接下来是激动人心的部分——测试它!
你可以观察火星车是否按预期移动。
你也可以将其放置在不同的光照条件下,看看它的运动变化。
通过将科学融入到工程项目中,我们已经成为太空侦探,解开了火星车行为背后的谜团。 这里不仅仅是在修正错误,而是在优化性能,让我们的火星车变得更完美!继续加油,太空侦探们!
步骤 6:反思与总结
在测试阶段,你可能会注意到火星车有一个有趣的表现:它能够巧妙地避开左右两侧的障碍,但对于正前方的较小障碍物,它可能会感知较为困难。
我们该如何解决这个问题呢?
敬请期待下一课,我们将继续探索编码、传感器和避障检测的精彩世界。
记住,每一个挑战都是学习和创新的机会。在继续我们的太空探索之旅时,还有许多奥秘等待着我们去发现和学习!