注釈
こんにちは、SunFounderのRaspberry Pi & Arduino & ESP32愛好家コミュニティへようこそ!Facebook上でRaspberry Pi、Arduino、ESP32についてもっと深く掘り下げ、他の愛好家と交流しましょう。
参加する理由は?
エキスパートサポート:コミュニティやチームの助けを借りて、販売後の問題や技術的な課題を解決します。
学び&共有:ヒントやチュートリアルを交換してスキルを向上させましょう。
独占的なプレビュー:新製品の発表や先行プレビューに早期アクセスしましょう。
特別割引:最新製品の独占割引をお楽しみください。
祭りのプロモーションとギフト:ギフトや祝日のプロモーションに参加しましょう。
👉 私たちと一緒に探索し、創造する準備はできていますか?[ここ]をクリックして今すぐ参加しましょう!
EzBlockのクイックガイド
サーボの角度範囲は-90〜90度ですが、工場での設定角度はランダムで、0°であったり、45°であったりします。このような角度のまま組み立てると、ロボットがコードを実行した後の状態が混乱する可能性があります。さらに、サーボがブロックされて焼ける恐れもあります。
したがって、すべてのサーボの角度を0°に設定してから取り付ける必要があります。これにより、サーボの角度は中央になり、どちらの方向にも回転します。
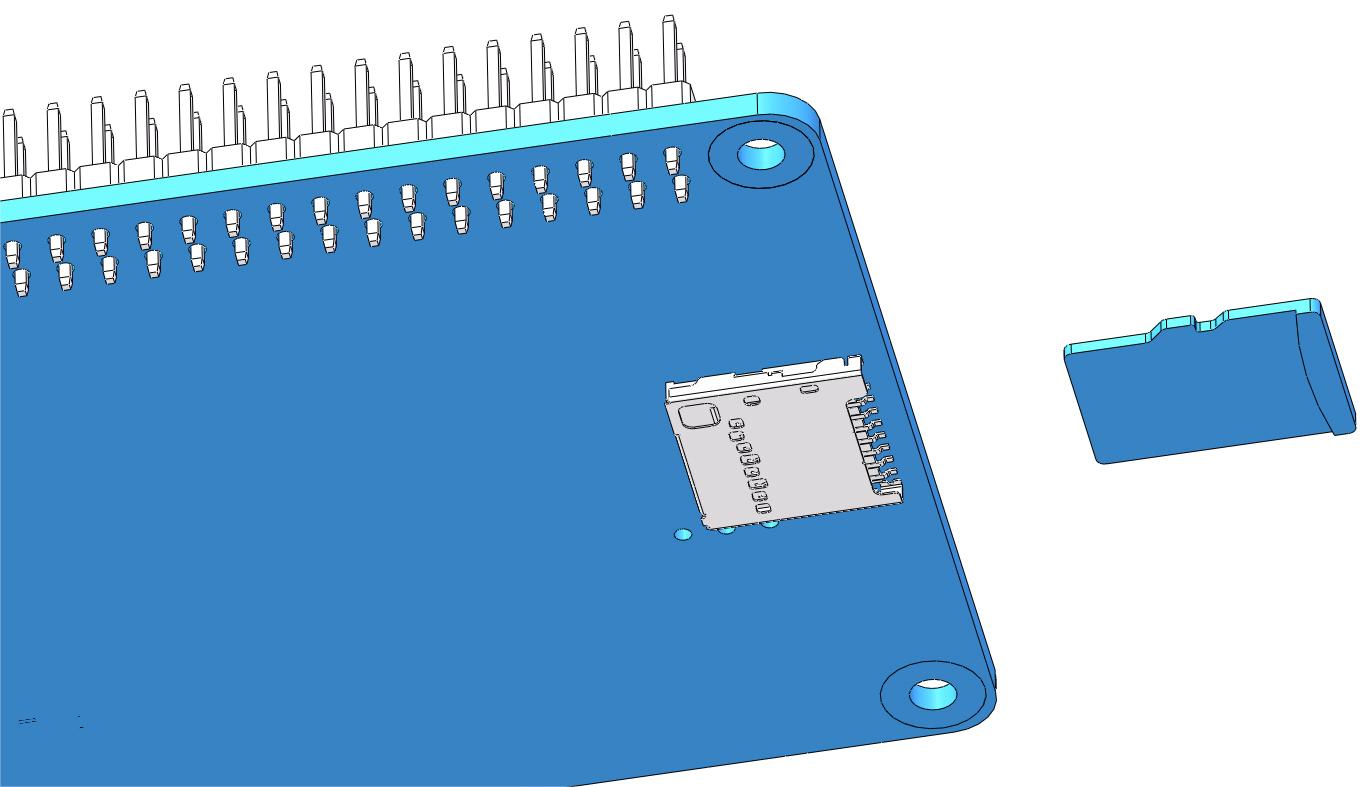
まず、Install EzBlock OS (EzBlockの専用チュートリアル)をMicro SDカードにインストールします。インストールが完了したら、Raspberry Piに挿入します。
注釈
インストールが完了したら、このページに戻ってください。
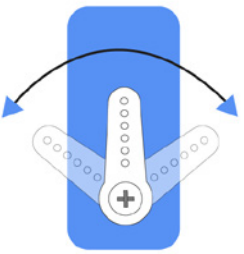
サーボが正しく0°に設定されていることを確認するため、サーボアームをサーボシャフトに挿入し、ロッカーアームを別の角度にやさしく回転させます。このサーボアームは、サーボが回転しているのをはっきりと見るためのものです。
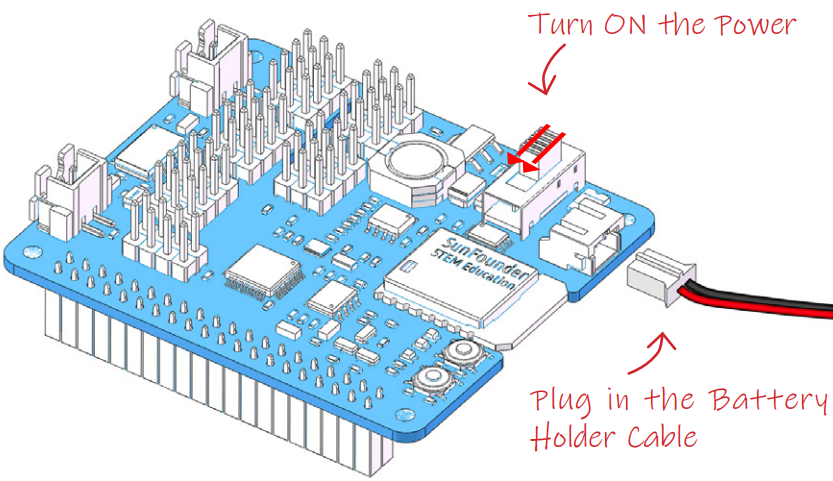
組み立て説明書の指示に従い、バッテリーホルダーケーブルを挿入し、電源スイッチをONにします。1-2分待つと、Raspberry Piが正常に起動したことを示す音が鳴ります。
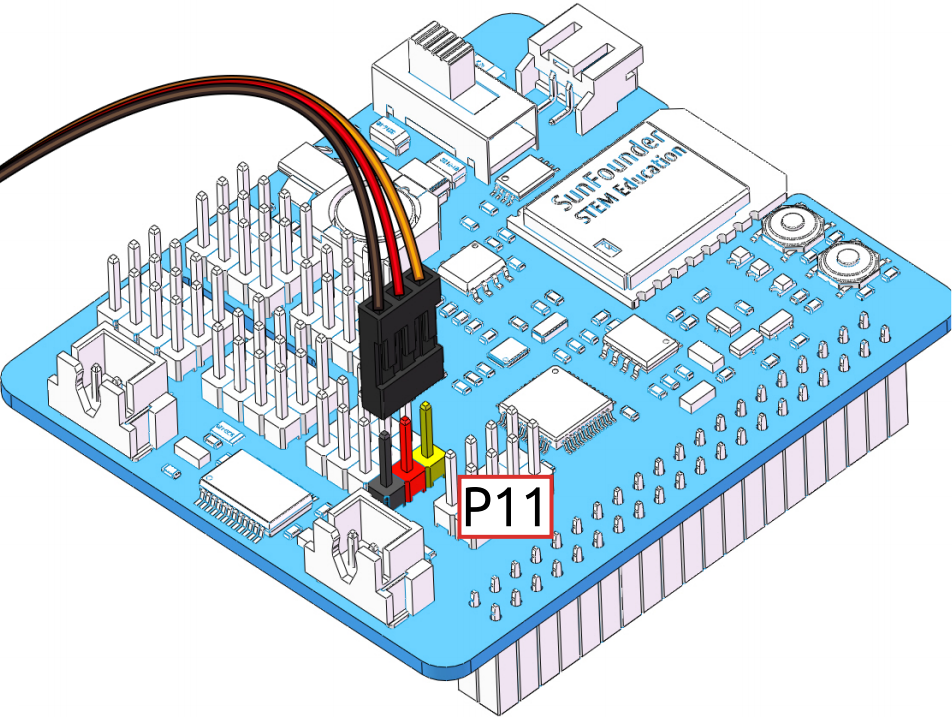
次に、サーボケーブルを以下のようにP11ポートに接続します。
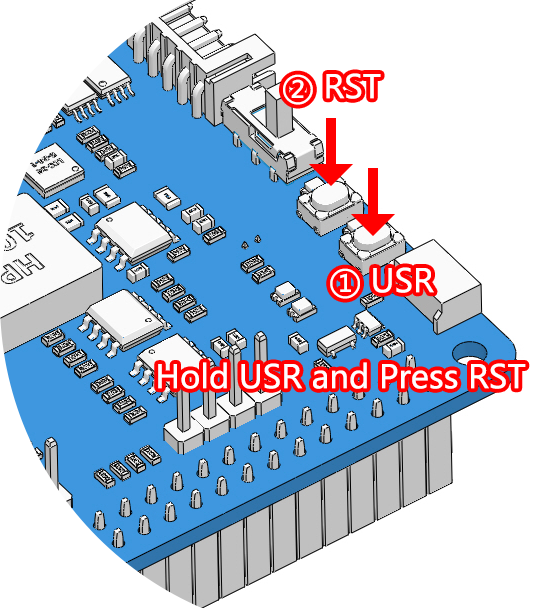
USR キーを押し続けたまま、 RST キーを押して、システム内のサーボゼロリングスクリプトを実行します。サーボアームが位置に回転するのを見ると(これは0°の位置であり、ランダムな位置であり、垂直または平行でない場合があります。)、プログラムが実行されたことを示します。
注釈
このステップは一度だけ行う必要があります。その後、他のサーボワイヤーを挿入するだけで、自動的にゼロになります。
これで、サーボアームを取り外し、サーボワイヤーが接続されたままにして、電源を切らないでください。その後、紙の組み立て説明書に従って組み立てを続けます。
注釈
このサーボケーブルは、サーボをサーボネジで固定する前には抜かないでください。固定した後に抜くことができます。
電源が入っている状態でサーボを回転させないでください。損傷の原因となる可能性があります。サーボシャフトが間違った角度で挿入されている場合は、サーボを取り出して再挿入してください。
各サーボを組み立てる前に、サーボケーブルをP11に接続し、電源を入れて角度を0°に設定する必要があります。
あとでEzBlock APPを使用してロボットにプログラムをダウンロードすると、このゼロリング機能は無効になります。