Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Combattimento del Toro
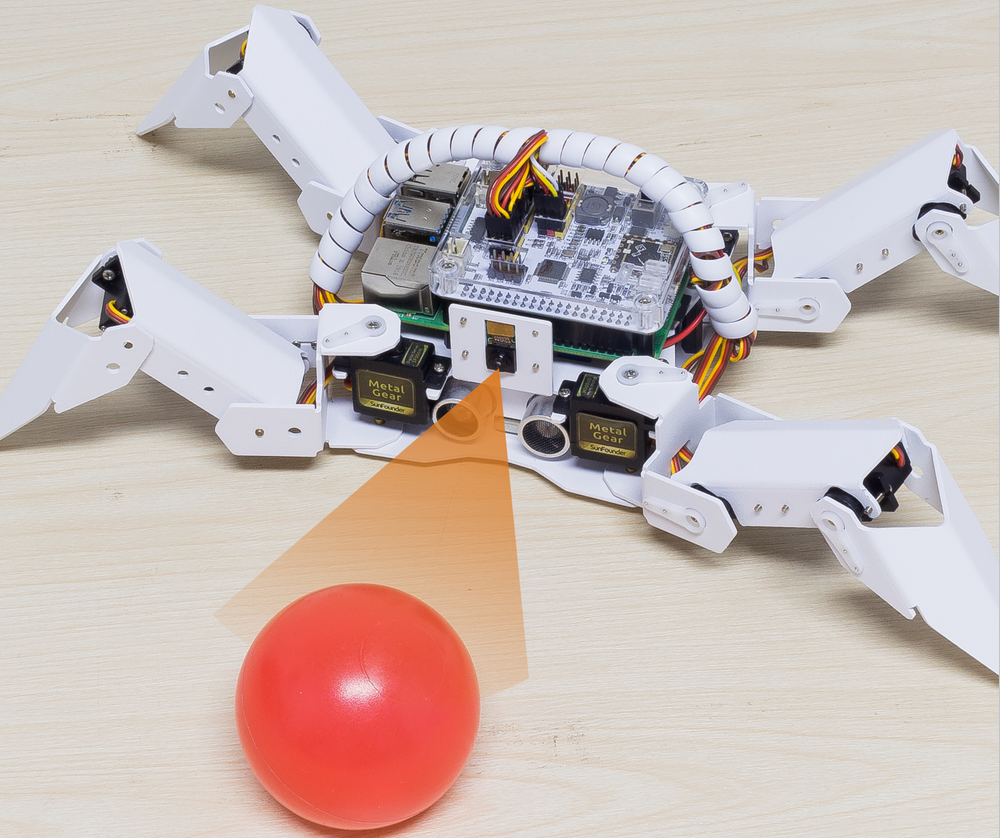
Trasforma PiCrawler in un toro infuriato! Usalo per seguire e caricare un panno rosso utilizzando la sua fotocamera!
Esegui il Codice
cd ~/picrawler/examples
sudo python3 bull_fight.py
Visualizza l’Immagine
Dopo aver eseguito il codice, il terminale mostrerà il seguente messaggio:
No desktop !
* Serving Flask app "vilib.vilib" (lazy loading)
* Environment: production
WARNING: Do not use the development server in a production environment.
Use a production WSGI server instead.
* Debug mode: off
* Running on http://0.0.0.0:9000/ (Press CTRL+C to quit)
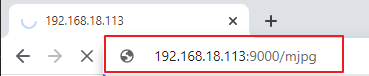
Puoi quindi inserire http://<il tuo IP>:9000/mjpg nel browser per visualizzare il feed video, ad esempio: https://192.168.18.113:9000/mjpg
Codice
Nota
Puoi Modificare/Reimpostare/Copiare/Eseguire/Fermare il codice qui sotto. Prima di farlo, devi accedere al percorso del codice sorgente, come picrawler\examples. Dopo aver modificato il codice, puoi eseguirlo direttamente per vedere il risultato.
from picrawler import Picrawler
from time import sleep
from robot_hat import Music
from vilib import Vilib


crawler = Picrawler()

music = Music()

def main():
    Vilib.camera_start()
    Vilib.display()
    Vilib.color_detect("red")
    speed = 80

    while True:
        if Vilib.detect_obj_parameter['color_n']!=0:
            coordinate_x = Vilib.detect_obj_parameter['color_x']
            music.sound_play_threading('./sounds/talk1.wav')

            if coordinate_x < 100:
                crawler.do_action('turn left',1,speed)
                sleep(0.05)
            elif coordinate_x > 220:
                crawler.do_action('turn right',1,speed)
                sleep(0.05)
            else :
                crawler.do_action('forward',2,speed)
                sleep(0.05)
        else :
            crawler.do_step('stand',speed)
            sleep(0.05)


if __name__ == "__main__":
    main()
Come Funziona?
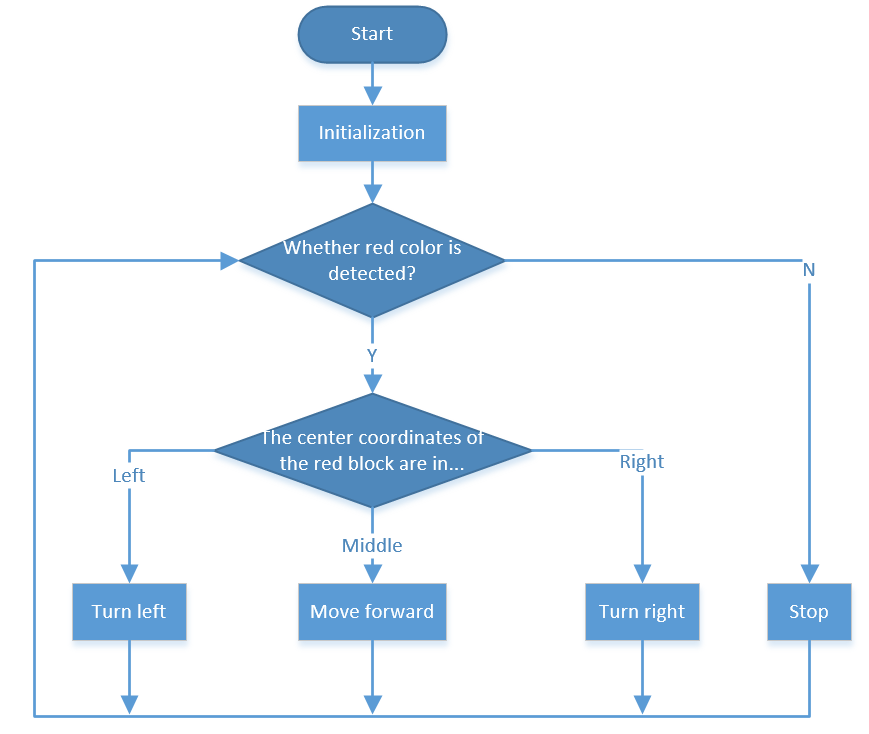
In generale, questo progetto combina i punti chiave di Movimento, Visione Artificiale e Effetti Sonori.
Il suo flusso è mostrato nella figura seguente: