Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Postura
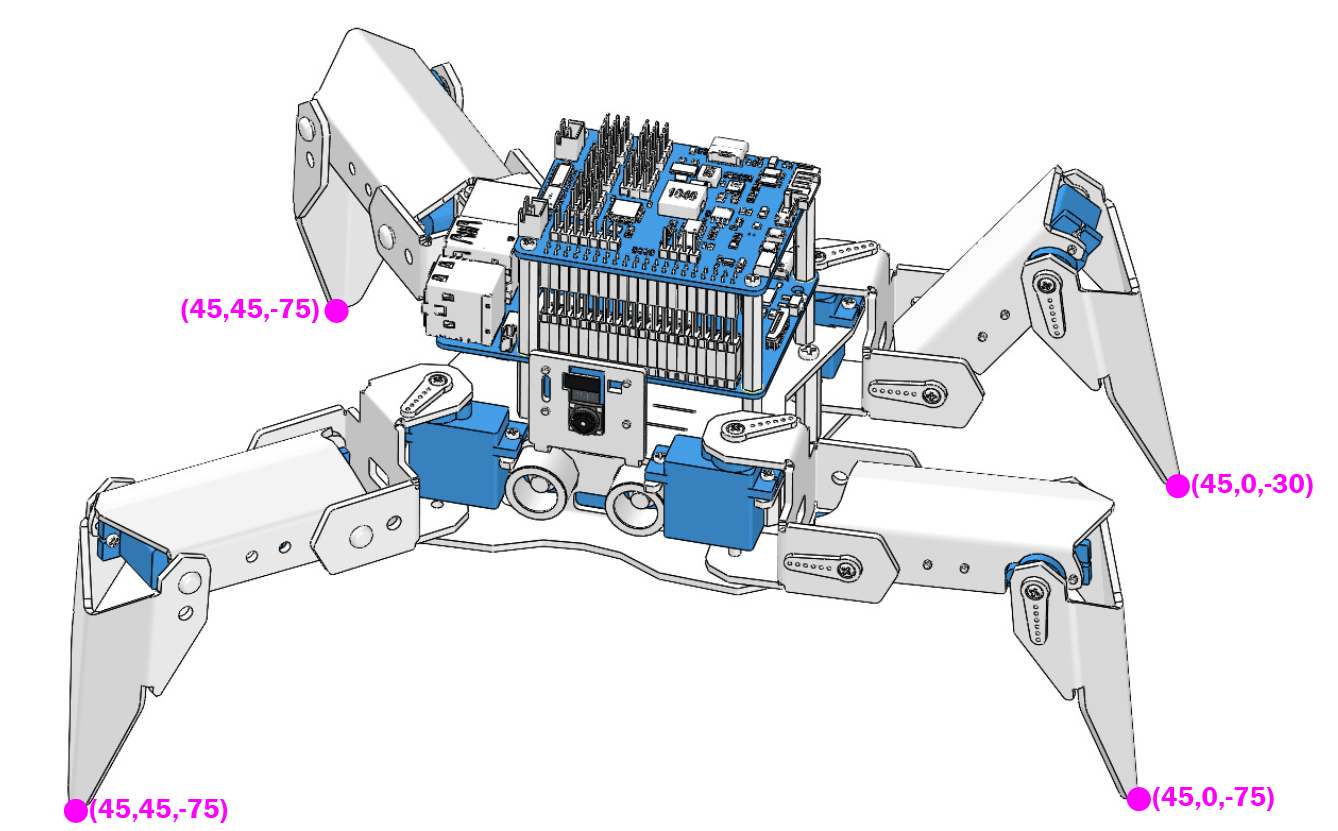
PiCrawler può assumere una postura specifica scrivendo un array di coordinate. Qui assume una postura con il piede posteriore destro sollevato.
Esegui il Codice
cd ~/picrawler/examples
sudo python3 do_step.py
Codice
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

## [anteriore destro], [anteriore sinistro], [posteriore sinistro], [posteriore destro]
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
stand_step = crawler.move_list['stand'][0]

def main():
    while True:
        speed = 80

        print(f"stand step: {stand_step}")
        crawler.do_step(stand_step, speed)
        sleep(3)
        print(f"new step: {new_step}")
        crawler.do_step(new_step,speed)
        sleep(3)


if __name__ == "__main__":
    main()
Come Funziona?
In questo codice, la parte che devi considerare con attenzione è crawler.do_step().
Simile a do_action(), do_step() può manipolare il comportamento del PiCrawler.
La differenza è che il primo può eseguire un comportamento continuo come move forward, mentre il secondo può essere usato per gesti separati come stand e sit.
Ha due utilizzi principali:
Primo: Può scrivere stringhe, utilizzando direttamente il dizionario step_list nella libreria picrawler.
crawler.do_step('stand',speed)
# "speed" indica la velocità del passo, con un intervallo compreso tra 0~100.
Secondo: Può anche scrivere un array di 4 valori di coordinate.
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
# Queste quattro coordinate controllano rispettivamente le gambe: anteriore destra, anteriore sinistra, posteriore sinistra e posteriore destra.
Ogni piede ha un sistema di coordinate indipendente. Come mostrato nella figura sottostante:
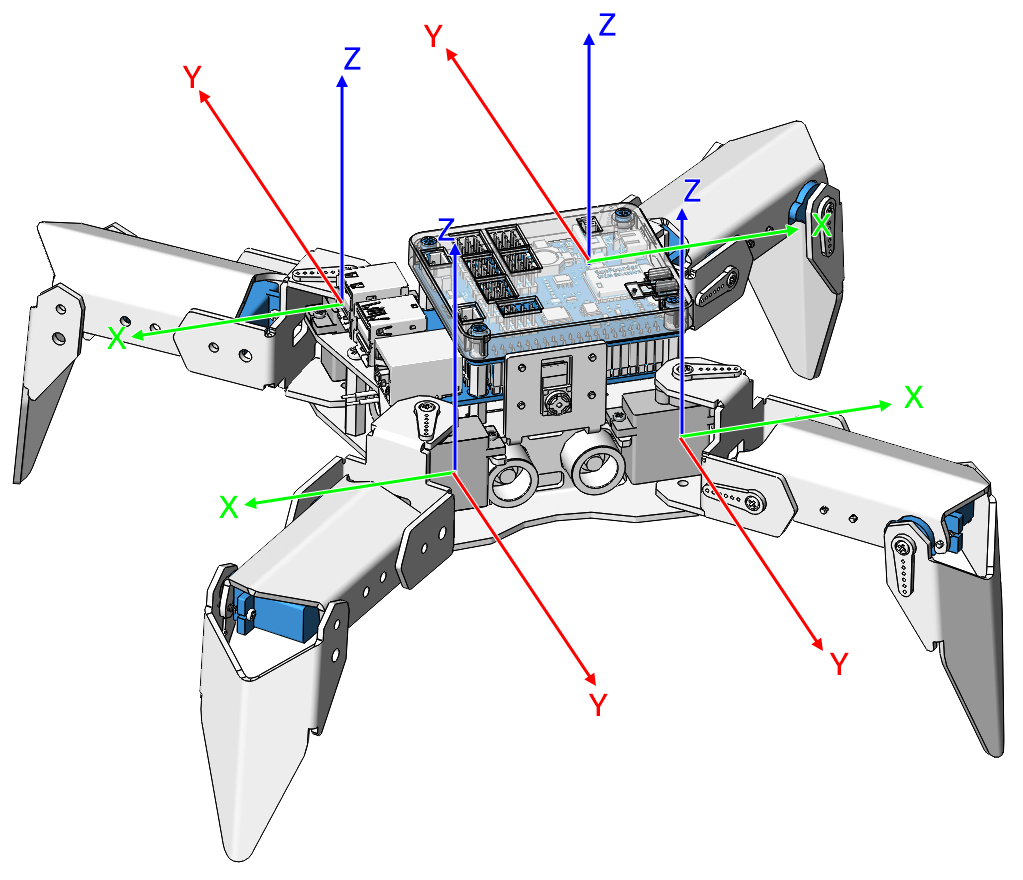
Devi misurare le coordinate di ciascun piede individualmente. Come mostrato qui sotto:
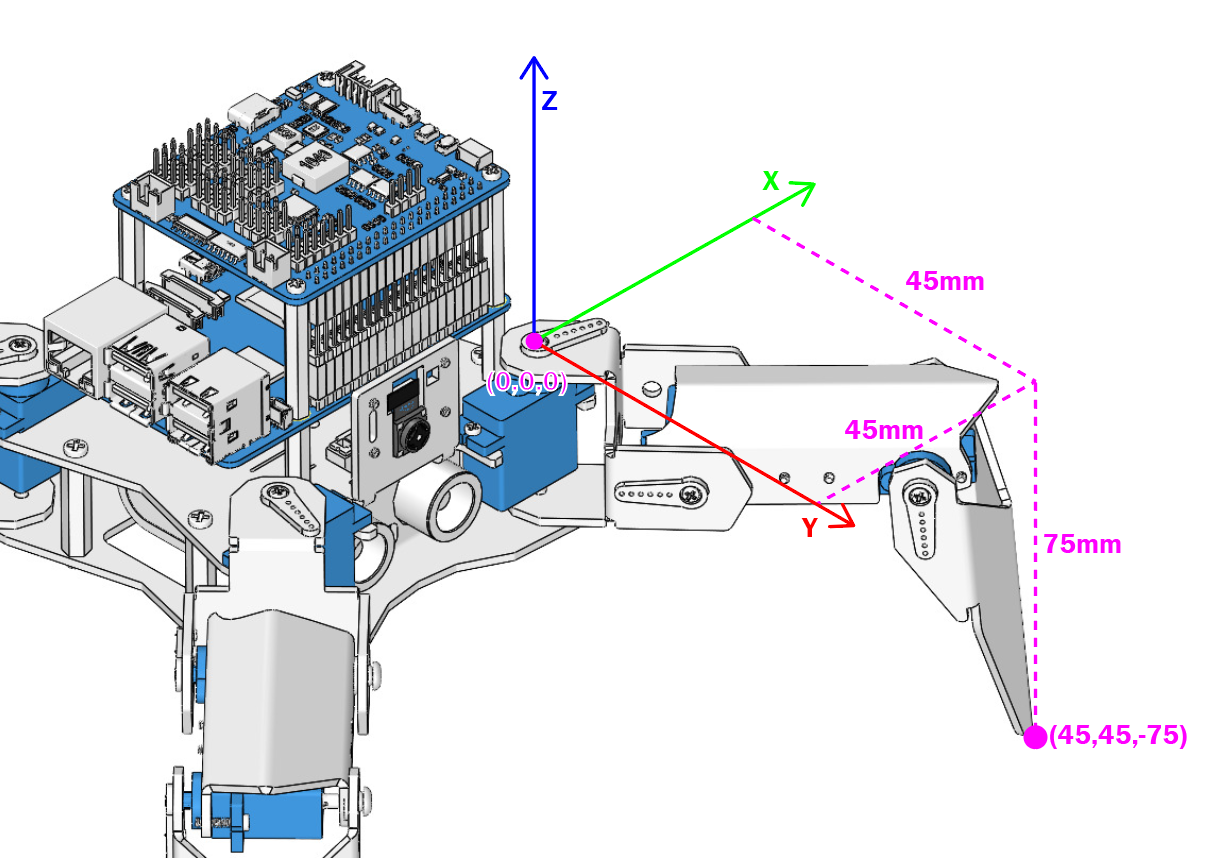
Nota: Il step_list utilizzato nel primo metodo è composto da un array che contiene 4 valori di coordinate.
step_list = {

    "stand":[
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50]
    ],
    "sit":[
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30]
    ],

}