Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Regolare la Postura
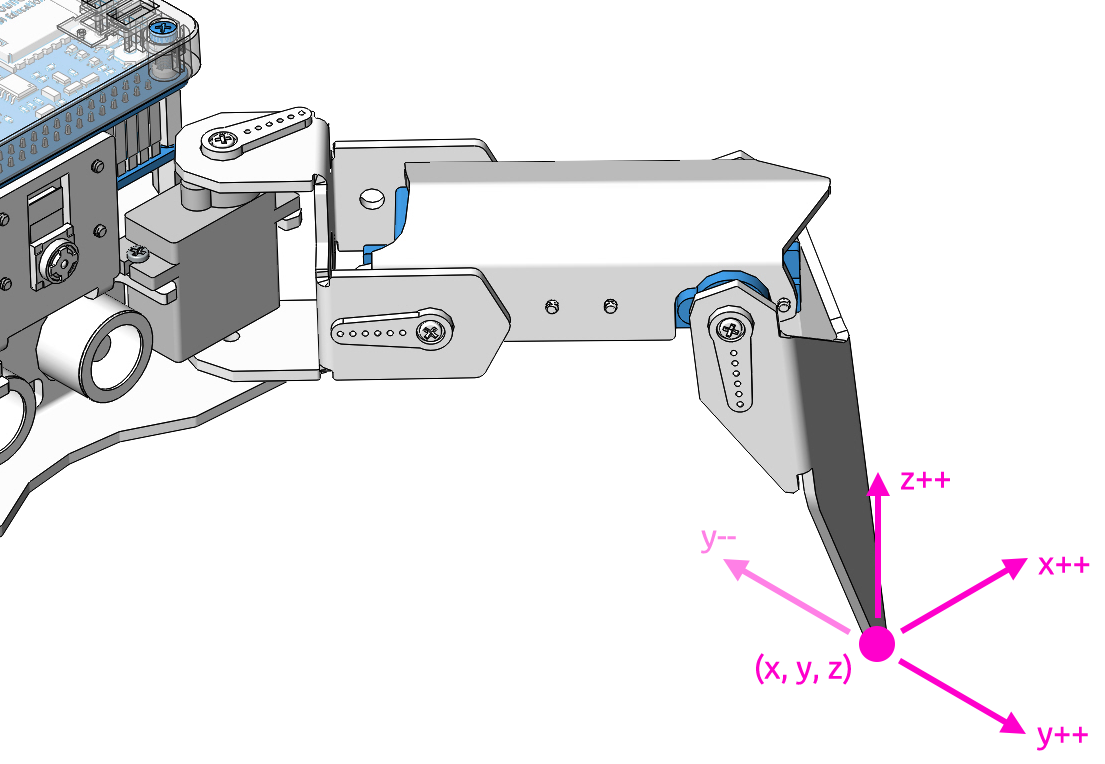
In questo esempio utilizzeremo la tastiera per controllare il PiCrawler, piede per piede, e impostare la postura desiderata.
Puoi premere la barra spaziatrice per stampare i valori attuali delle coordinate. Questi valori delle coordinate saranno utili per creare azioni uniche per il PiCrawler.
Esegui il Codice
cd ~/picrawler/examples
sudo python3 do_single_leg.py
Dopo l’esecuzione del codice, segui le istruzioni visualizzate nel terminale:
Premi
1234per selezionare i piedi separatamente:1: piede anteriore destro,2: piede anteriore sinistro,3: piede posteriore sinistro,4: piede posteriore destro.Premi
w,a,s,d,refper controllare lentamente i valori delle coordinate del PiCrawler.Premi
Ctrl+Cper uscire.
Codice
from picrawler import Picrawler
from time import sleep
import readchar

crawler = Picrawler()
speed = 80


manual = '''
-------- PiCrawler Controller ---------
       .......          .......
    <=|   2   |┌-┌┐┌┐-┐|   1   |=>
       ``````` ├      ┤ ```````
       ....... ├      ┤ .......
    <=|   3   |└------┘|   4   |=>
       ```````          ```````
    1: Select right front leg
    2: Select left front leg
    3: Select left rear leg
    4: Select right rear leg

    W: Y++          R: Z++
    A: X--          F: Z--
    S: Y--
    D: X++          Ctrl+C: Quit
'''
legs_list = ['right front', 'left front', 'left rear', 'right rear']

def main():
    leg = 0
    speed = 80
    step = 2
    print(manual)
    crawler.do_step('stand', speed)
    sleep(0.2)
    coordinate=crawler.current_step_all_leg_value()

    def show_info():
        print("\033[H\033[J", end='')  # clear terminal windows
        print(manual)
        print('%s : %s'%(leg+1, legs_list[leg]))
        print('coordinate: %s'%(coordinate))

    show_info()

    while True:
        # readkey
        key = readchar.readkey()
        key = key.lower()
        # select the leg
        if key in ('1234'):
            leg = int(key) - 1
            show_info()
        # move
        elif key in ('wsadrf'):
            if 'w' == key:
                coordinate[leg][1]=coordinate[leg][1] + step
            elif 's' == key:
                coordinate[leg][1]=coordinate[leg][1] - step
            elif 'a' == key:
                coordinate[leg][0]=coordinate[leg][0] - step
            elif 'd' == key:
                coordinate[leg][0]=coordinate[leg][0] + step
            elif 'r' == key:
                coordinate[leg][2]=coordinate[leg][2] + step
            elif 'f' == key:
                coordinate[leg][2]=coordinate[leg][2] - step

            crawler.do_single_leg(leg,coordinate[leg],speed)
            sleep(0.1)
            # coordinate=crawler.current_step_all_leg_value()
            show_info()

        sleep(0.05)


if __name__ == "__main__":
    main()
current_step_all_leg_value(): Restituisce i valori delle coordinate di tutte le gambe.do_single_leg(leg,coordinate[leg],speed): Modifica individualmente il valore della coordinata di una determinata gamba.