Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Visione Artificiale
In questo progetto, entreremo ufficialmente nel campo della visione artificiale!
Esegui il Codice
cd ~/picrawler/examples
sudo python3 display.py
Visualizza l’Immagine
Dopo aver eseguito il codice, il terminale mostrerà il seguente messaggio:
No desktop !
* Serving Flask app "vilib.vilib" (lazy loading)
* Environment: production
WARNING: Do not use the development server in a production environment.
Use a production WSGI server instead.
* Debug mode: off
* Running on http://0.0.0.0:9000/ (Press CTRL+C to quit)
Puoi quindi inserire http://<il tuo IP>:9000/mjpg nel browser per visualizzare il feed video, ad esempio: https://192.168.18.113:9000/mjpg
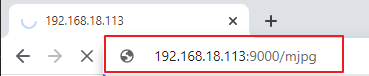
Dopo l’avvio del programma, vedrai le seguenti informazioni:
Inserisci un tasto per attivare la funzione!
q: Scatta una foto1: Rileva colore: rosso2: Rileva colore: arancione3: Rileva colore: giallo4: Rileva colore: verde5: Rileva colore: blu6: Rileva colore: viola0: Disattiva rilevamento colorir: Scansiona il codice QRf: Attiva/Disattiva rilevamento voltis: Mostra informazioni sugli oggetti rilevati
Segui i suggerimenti per attivare le funzioni corrispondenti.
Scatta Foto
Digita
qnel terminale e premi Invio. L’immagine attualmente visibile dalla fotocamera sarà salvata (se il rilevamento del colore è attivato, la casella di marcatura apparirà anche nella foto salvata). Puoi trovare queste foto nella directory~/Pictures/PiCrawler/del Raspberry Pi. Puoi usare strumenti come Software Filezilla per trasferire le foto sul tuo PC.Rileva Colore
Inserendo un numero tra
1~6rileverai uno dei colori «rosso, arancione, giallo, verde, blu, viola». Inserisci0per disattivare il rilevamento del colore.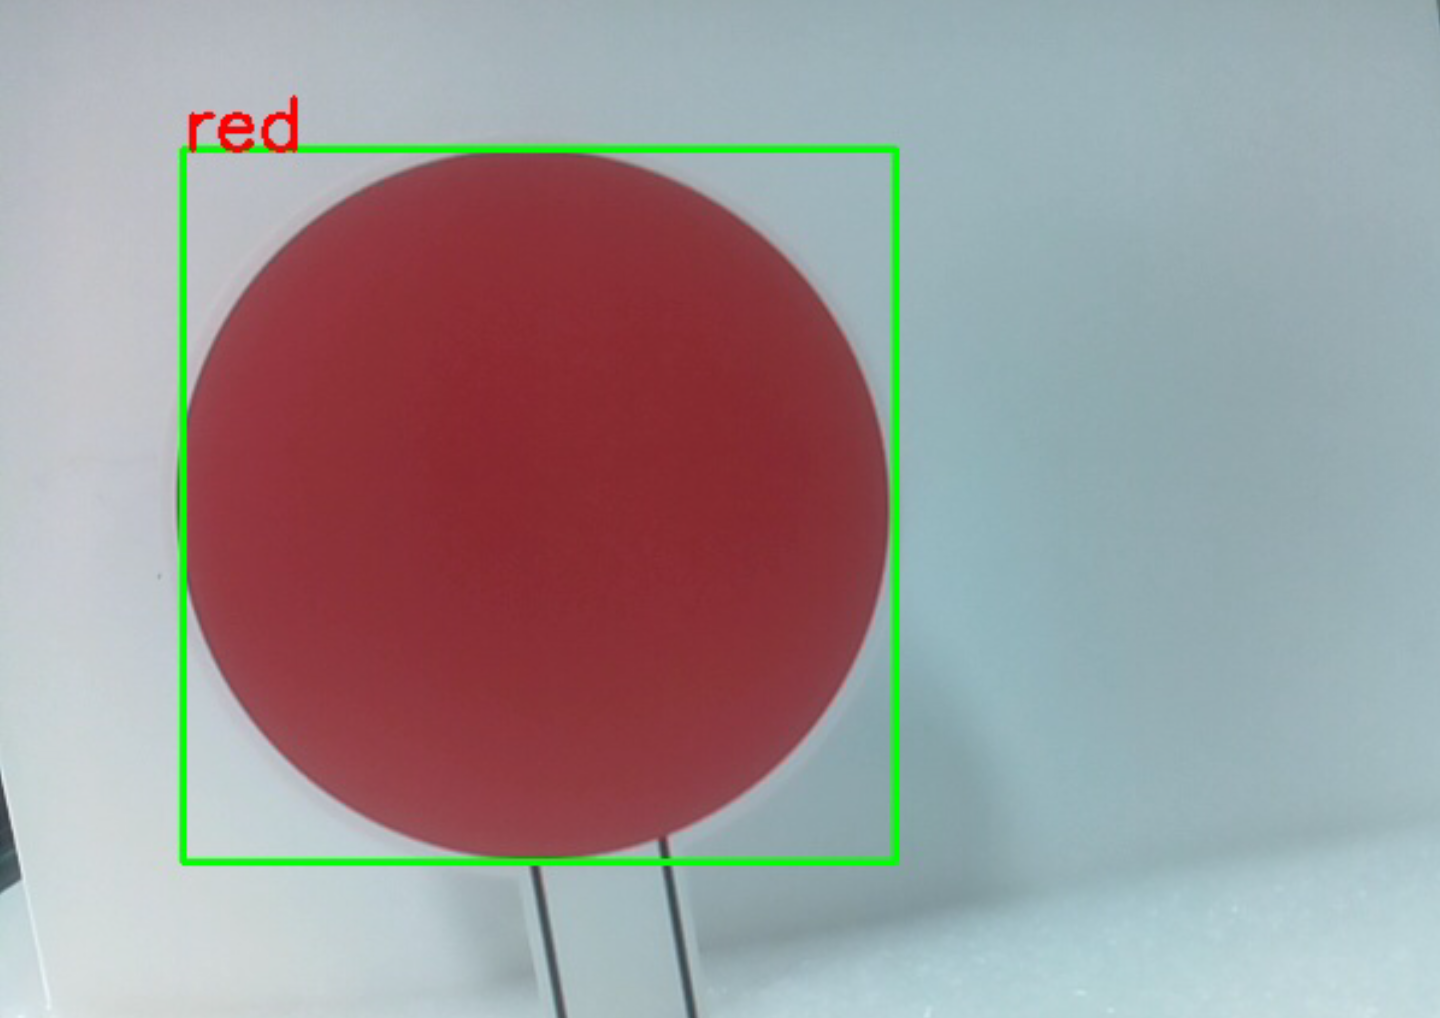
Nota
Puoi scaricare e stampare le
Carte dei Colori PDFper il rilevamento dei colori.Rileva Volto
Digita
fper attivare il rilevamento del volto.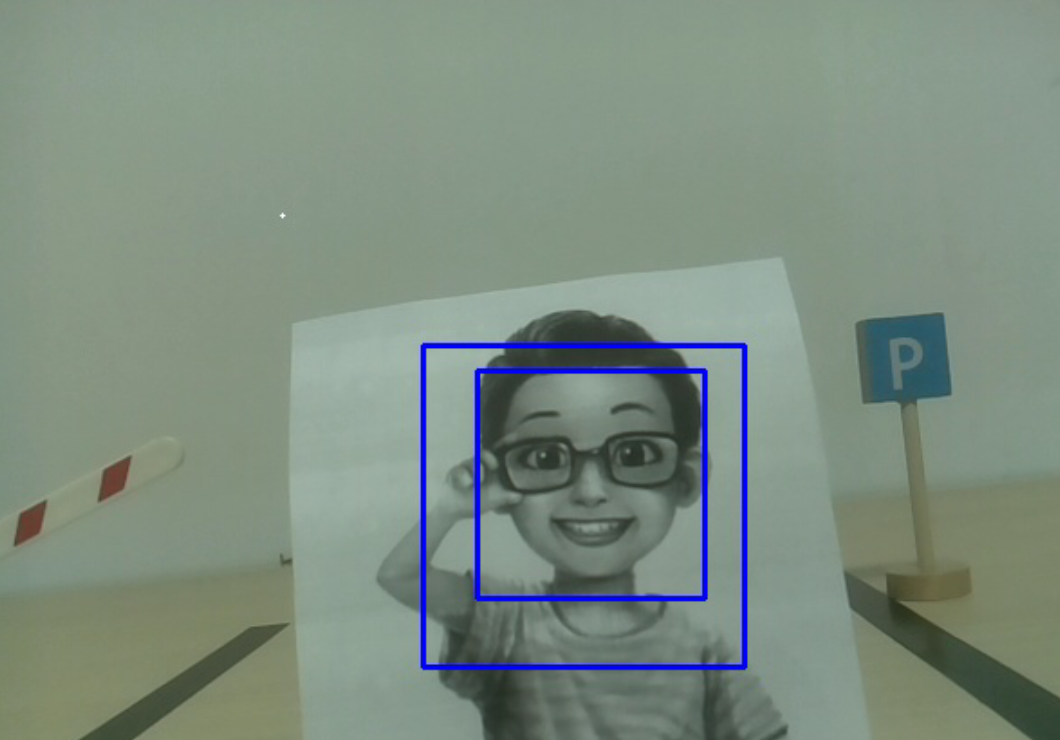
Rileva Codice QR
Inserisci
rper avviare il riconoscimento del codice QR. Nessuna altra operazione può essere eseguita finché il codice QR non è stato riconosciuto. Le informazioni decodificate del codice QR saranno stampate nel terminale.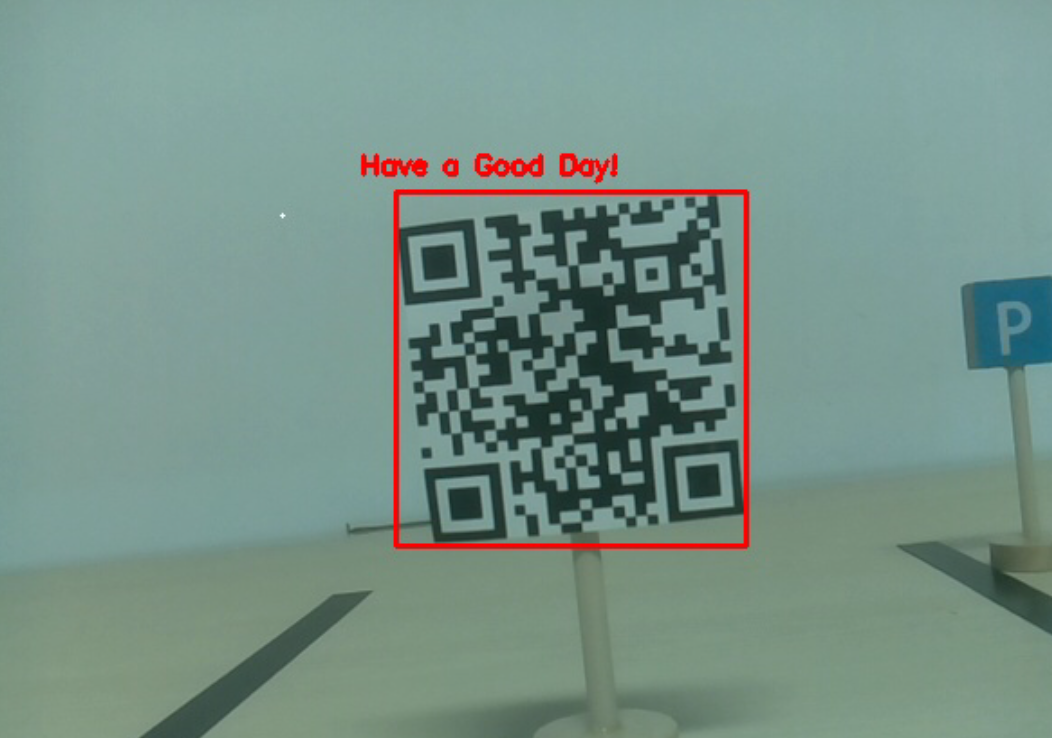
Mostra Informazioni
Inserendo
sverranno stampate nel terminale le informazioni sul volto rilevato (e sull’oggetto rilevato). Incluse le coordinate centrali (X, Y) e la dimensione (Larghezza, Altezza) dell’oggetto misurato.
Codice
from vilib import Vilib
from time import sleep, time, strftime, localtime
import threading
from os import getlogin

USERNAME = getlogin()
PICTURE_PATH = f"/home/{USERNAME}/Pictures/"


flag_face = False
flag_color = False
qr_code_flag = False

MANUAL = '''
Input key to call the function!
    q: Take photo
    1: Color detect : red
    2: Color detect : orange
    3: Color detect : yellow
    4: Color detect : green
    5: Color detect : blue
    6: Color detect : purple
    0: Switch off Color detect
    r: Scan the QR code
    f: Switch ON/OFF face detect
    s: Display detected object information
'''

color_list = ['close', 'red', 'orange', 'yellow',
        'green', 'blue', 'purple',
]

def face_detect(flag):
    print("Face Detect:" + str(flag))
    Vilib.face_detect_switch(flag)


def qrcode_detect():
    global qr_code_flag
    if qr_code_flag == True:
        Vilib.qrcode_detect_switch(True)
        print("Waitting for QR code")

    text = None
    while True:
        temp = Vilib.detect_obj_parameter['qr_data']
        if temp != "None" and temp != text:
            text = temp
            print('QR code:%s'%text)
        if qr_code_flag == False:
            break
        sleep(0.5)
    Vilib.qrcode_detect_switch(False)


def take_photo():
    _time = strftime('%Y-%m-%d-%H-%M-%S',localtime(time()))
    name = 'photo_%s'%_time
    Vilib.take_photo(name, PICTURE_PATH)
    print('photo save as %s%s.jpg'%(PICTURE_PATH, name))


def object_show():
    global flag_color, flag_face

    if flag_color is True:
        if Vilib.detect_obj_parameter['color_n'] == 0:
            print('Color Detect: None')
        else:
            color_coodinate = (Vilib.detect_obj_parameter['color_x'],Vilib.detect_obj_parameter['color_y'])
            color_size = (Vilib.detect_obj_parameter['color_w'],Vilib.detect_obj_parameter['color_h'])
            print("[Color Detect] ","Coordinate:",color_coodinate,"Size",color_size)

    if flag_face is True:
        if Vilib.detect_obj_parameter['human_n'] == 0:
            print('Face Detect: None')
        else:
            human_coodinate = (Vilib.detect_obj_parameter['human_x'],Vilib.detect_obj_parameter['human_y'])
            human_size = (Vilib.detect_obj_parameter['human_w'],Vilib.detect_obj_parameter['human_h'])
            print("[Face Detect] ","Coordinate:",human_coodinate,"Size",human_size)


def main():
    global flag_face, flag_color, qr_code_flag
    qrcode_thread = None

    Vilib.camera_start(vflip=False,hflip=False)
    Vilib.display(local=True,web=True)
    print(MANUAL)

    while True:
        # readkey
        key = input()
        key = key.lower()
        # take photo
        if key == 'q':
            take_photo()
        # color detect
        elif key != '' and key in ('0123456'):  # '' in ('0123') -> True
            index = int(key)
            if index == 0:
                flag_color = False
                Vilib.color_detect('close')
            else:
                flag_color = True
                Vilib.color_detect(color_list[index]) # color_detect(color:str -> color_name/close)
            print('Color detect : %s'%color_list[index])
        # face detection
        elif key =="f":
            flag_face = not flag_face
            face_detect(flag_face)
        # qrcode detection
        elif key =="r":
            qr_code_flag = not qr_code_flag
            if qr_code_flag == True:
                if qrcode_thread == None or not qrcode_thread.is_alive():
                qrcode_thread = threading.Thread(target=qrcode_detect)
                qrcode_thread.setDaemon(True)
                qrcode_thread.start()
            else:
                if qrcode_thread != None and qrcode_thread.is_alive():
                   # wait for thread to end
                qrcode_thread.join()
                    print('QRcode Detect: close')
        # show detected object information
        elif key == "s":
            object_show()

        sleep(0.5)


if __name__ == "__main__":
    main()
Come Funziona?
La parte fondamentale è l’avvio della fotocamera e il display:
Vilib.camera_start()
Vilib.display()
Funzioni correlate alla «rilevazione degli oggetti»:
Vilib.face_detect_switch(True): Attiva/Disattiva il rilevamento voltiVilib.color_detect(color): Rileva un colore, specifica tra"rosso","arancione","giallo","verde","blu","viola"Vilib.color_detect_switch(False): Disattiva rilevamento coloriVilib.qrcode_detect_switch(False): Attiva/Disattiva il rilevamento QR codeVilib.gesture_detect_switch(False): Attiva/Disattiva rilevamento gestiVilib.traffic_sign_detect_switch(False): Attiva/Disattiva rilevamento segnali stradali
Informazioni rilevate archiviate nel dizionario detect_obj_parameter = Manager().dict().
Esempio d’uso:
Vilib.detect_obj_parameter['color_x']
Chiavi del dizionario e loro utilizzo:
color_x: il valore x della coordinata centrale del blocco di colore rilevato, con un intervallo di 0~320color_y: il valore y della coordinata centrale del blocco di colore rilevato, con un intervallo di 0~240color_w: la larghezza del blocco di colore rilevato, con un intervallo di 0~320color_h: l’altezza del blocco di colore rilevato, con un intervallo di 0~240color_n: il numero di blocchi di colore rilevatihuman_x: il valore x della coordinata centrale del volto umano rilevato, con un intervallo di 0~320human_y: il valore y della coordinata centrale del volto umano rilevato, con un intervallo di 0~240human_w: la larghezza del volto umano rilevato, con un intervallo di 0~320human_h: l’altezza del volto umano rilevato, con un intervallo di 0~240human_n: il numero di volti rilevatitraffic_sign_x: il valore x della coordinata centrale del segnale stradale rilevato, con un intervallo di 0~320traffic_sign_y: il valore y della coordinata centrale del segnale stradale rilevato, con un intervallo di 0~240traffic_sign_w: la larghezza del segnale stradale rilevato, con un intervallo di 0~320traffic_sign_h: l’altezza del segnale stradale rilevato, con un intervallo di 0~240traffic_sign_t: il contenuto del segnale stradale rilevato; l’elenco dei valori è [“stop”,”right”,”left”,”forward”]gesture_x: il valore x della coordinata centrale del gesto rilevato, con un intervallo di 0~320gesture_y: il valore y della coordinata centrale del gesto rilevato, con un intervallo di 0~240gesture_w: la larghezza del gesto rilevato, con un intervallo di 0~320gesture_h: l’altezza del gesto rilevato, con un intervallo di 0~240gesture_t: il contenuto del gesto rilevato; l’elenco dei valori è [«paper»,»scissor»,»rock»]qr_date: il contenuto del codice QR rilevatoqr_x: il valore x della coordinata centrale del codice QR rilevato, con un intervallo di 0~320qr_y: il valore y della coordinata centrale del codice QR rilevato, con un intervallo di 0~240qr_w: la larghezza del codice QR rilevato, con un intervallo di 0~320qr_h: l’altezza del codice QR rilevato, con un intervallo di 0~320