Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Movimento
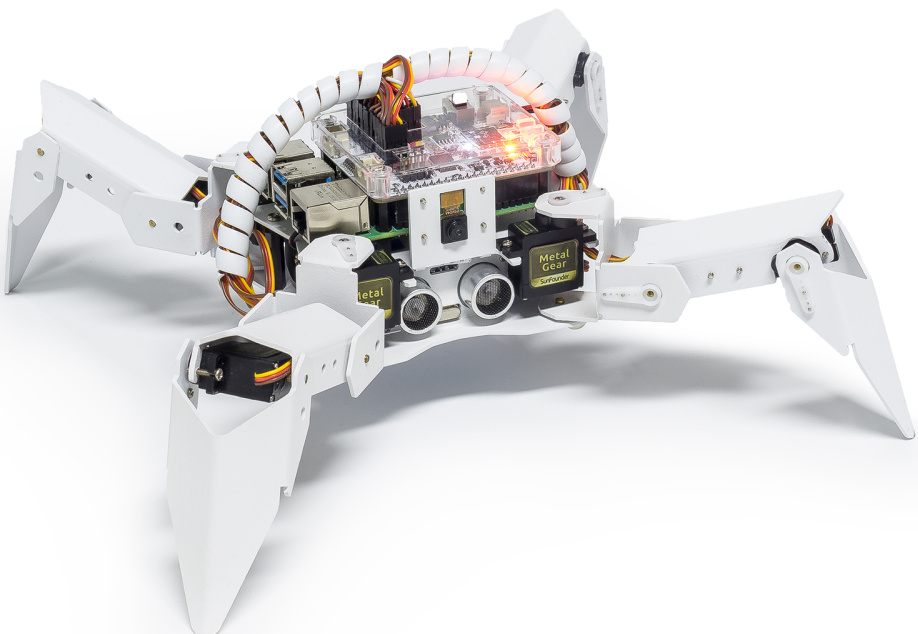
Questo è il primo progetto di PiCrawler. Realizza la sua funzione più basilare: il movimento.
Esegui il Codice
cd ~/picrawler/examples
sudo python3 move.py
Dopo l’esecuzione del codice, PiCrawler eseguirà le seguenti azioni in sequenza: avanzare, indietreggiare, girare a sinistra, girare a destra, stare in piedi.
Codice
Nota
Puoi Modificare/Reimpostare/Copiare/Eseguire/Interrompere il codice seguente. Tuttavia, prima di farlo, devi accedere al percorso del codice sorgente come pisloth\examples. Dopo aver modificato il codice, puoi eseguirlo direttamente per vedere l’effetto.
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

def main():

    speed = 80

    while True:

        crawler.do_action('forward',2,speed)
        sleep(0.05)
        crawler.do_action('backward',2,speed)
        sleep(0.05)
        crawler.do_action('turn left',2,speed)
        sleep(0.05)
        crawler.do_action('turn right',2,speed)
        sleep(0.05)
        crawler.do_action('turn left angle',2,speed)
        sleep(0.05)
        crawler.do_action('turn right angle',2,speed)
        sleep(0.05)
        crawler.do_step('stand',speed)
        sleep(1)

if __name__ == "__main__":
    main()
Come funziona?
Per prima cosa, importa la classe Picrawler dalla libreria picrawler che hai installato. Questa classe contiene tutte le azioni di PiCrawler e le funzioni che le implementano.
from picrawler import Picrawler
Successivamente, istanzia la classe crawler.
crawler = Picrawler()
Infine, utilizza la funzione crawler.do_action() per far muovere PiCrawler.
crawler.do_action('forward',2,speed)
crawler.do_action('backward',2,speed)
crawler.do_action('turn left',2,speed)
crawler.do_action('turn right',2,speed)
crawler.do_action('turn left angle',2,speed)
crawler.do_action('turn right angle',2,speed)
In generale, tutti i movimenti di PiCrawler possono essere implementati con la funzione do_action(). Questa funzione accetta 3 parametri:
motion_nameè il nome di azioni specifiche, inclusi:forward,turn right,turn left,backward,turn left angle,turn right angle.steprappresenta il numero di volte in cui ogni azione viene eseguita, il valore predefinito è 1.speedindica la velocità dell’azione, il valore predefinito è 50 e l’intervallo è 0~100.
Inoltre, qui viene utilizzato anche crawler.do_step('stand',speed) per far stare in piedi PiCrawler. L’utilizzo di questa funzione sarà spiegato nel prossimo esempio.