Nota
Ciao, benvenuto nella Community di SunFounder Raspberry Pi & Arduino & ESP32 su Facebook! Approfondisci il mondo di Raspberry Pi, Arduino ed ESP32 con altri appassionati.
Perché unirti a noi?
Supporto Esperto: Risolvi problemi post-vendita e sfide tecniche con l’aiuto della nostra community e del nostro team.
Impara e Condividi: Scambia consigli e tutorial per migliorare le tue competenze.
Anteprime Esclusive: Ottieni accesso anticipato a nuovi annunci di prodotti e anteprime.
Sconti Speciali: Goditi sconti esclusivi sui nostri prodotti più recenti.
Promozioni Festive e Giveaway: Partecipa a promozioni e concorsi durante le festività.
👉 Pronto a esplorare e creare con noi? Clicca [qui] e unisciti oggi stesso!
Evitamento Ostacoli
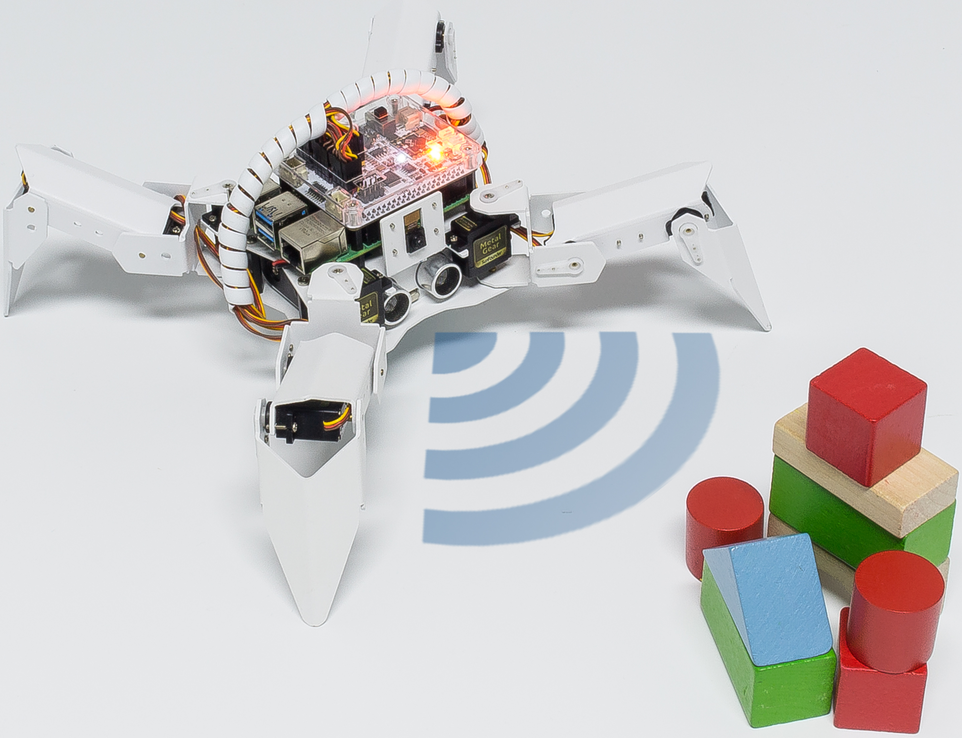
In questo progetto, PiCrawler utilizzerà un modulo ultrasonico per rilevare gli ostacoli davanti a sé. Quando PiCrawler rileva un ostacolo, invierà un segnale e cercherà un’altra direzione per proseguire.
Esegui il Codice
cd ~/picrawler/examples
sudo python3 avoid.py
Dopo l’esecuzione del codice, PiCrawler inizierà a camminare in avanti. Se rileva che la distanza dell’ostacolo davanti è inferiore a 10 cm, si fermerà e emetterà un segnale acustico di avvertimento, quindi girerà a sinistra e si fermerà. Se non ci sono ostacoli nella direzione dopo aver girato a sinistra o la distanza dell’ostacolo è maggiore di 10 cm, continuerà a muoversi in avanti.
Codice
Nota
Puoi Modificare/Reimpostare/Copiare/Eseguire/Fermare il codice qui sotto. Prima di farlo, devi accedere al percorso del codice sorgente come picrawler\examples. Dopo aver modificato il codice, puoi eseguirlo direttamente per vedere il risultato.
from picrawler import Picrawler
from robot_hat import TTS, Music
from robot_hat import Ultrasonic
from robot_hat import Pin
import time

tts = TTS()
music = Music()

crawler = Picrawler()
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
music.music_set_volume(100)

alert_distance = 15
speed = 80

def main():
    distance = sonar.read()
    print(distance)
    if distance < 0:
        pass
    elif distance <= alert_distance:
        try:
            music.sound_play_threading('./sounds/sign.wav', volume=100)
        except Exception as e:
            print(e)
        crawler.do_action('turn left angle',3,speed)
        time.sleep(0.2)
    else :
        crawler.do_action('forward', 1,speed)
        time.sleep(0.2)

if __name__ == "__main__":
    while True:
        main()
Come funziona?
Puoi ottenere la distanza importando la classe Ultrasonic.
from robot_hat import Ultrasonic
Successivamente, inizializza i pin ultrasonici.
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
Ecco il programma principale.
Legge la
distanzarilevata dal modulo ultrasonico e filtra i valori inferiori a 0 (Quando il modulo ultrasonico è troppo lontano dall’ostacolo o non può leggere i dati correttamente, compariràdistance<0).Quando la
distanzaè minore o uguale aalert_distance(il valore di soglia impostato in precedenza, che è 10), riproduce l’effetto sonorosign.wav. PiCrawler esegueturn left angle.Quando la
distanzaè maggiore dialert_distance, PiCrawler si muove inforward.
distance = sonar.read()
print(distance)
if distance < 0:
    pass
elif distance <= alert_distance:
    try:
        music.sound_play_threading('./sounds/sign.wav', volume=100)
    except Exception as e:
        print(e)
    crawler.do_action('turn left angle',3,speed)
    time.sleep(0.2)
else :
    crawler.do_action('forward', 1,speed)
    time.sleep(0.2)
Nota
Puoi aggiungere diversi effetti sonori o musiche alla cartella musics o sounds tramite Software Filezilla.