Note
Bonjour, bienvenue dans la communauté des passionnés de Raspberry Pi, Arduino et ESP32 sur Facebook ! Explorez plus en profondeur l’univers du Raspberry Pi, Arduino et ESP32 avec d’autres passionnés.
Pourquoi rejoindre ?
Support d’experts : Résolvez vos problèmes après-vente et défis techniques grâce à l’aide de notre communauté et de notre équipe.
Apprendre et partager : Échangez des astuces et des tutoriels pour perfectionner vos compétences.
Aperçus exclusifs : Accédez en avant-première aux annonces de nouveaux produits et obtenez des aperçus exclusifs.
Réductions spéciales : Profitez de réductions exclusives sur nos produits les plus récents.
Promotions et concours festifs : Participez à des concours et des promotions spéciales pendant les fêtes.
👉 Prêt à explorer et à créer avec nous ? Cliquez sur [ici] et rejoignez-nous dès aujourd’hui !
Évitement d’Obstacle
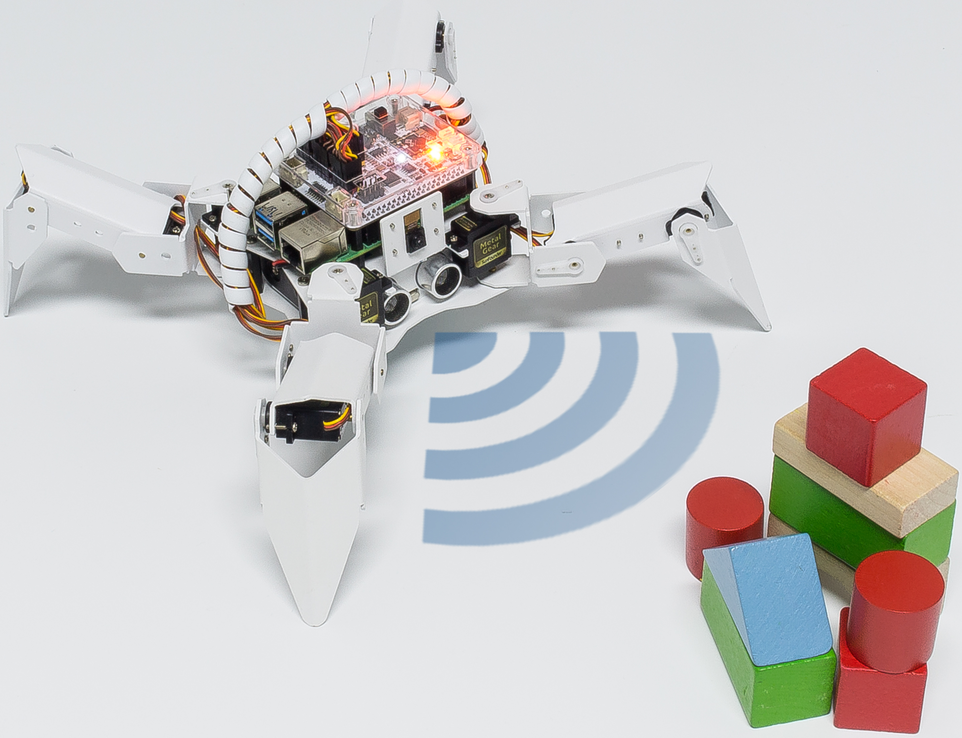
Dans ce projet, PiCrawler utilise un module ultrasonique pour détecter les obstacles devant lui. Lorsque PiCrawler détecte un obstacle, il envoie un signal et cherche une autre direction pour continuer à avancer.
Exécuter le Code
cd ~/picrawler/examples
sudo python3 avoid.py
Après l’exécution du code, PiCrawler avancera. S’il détecte qu’un obstacle est à moins de 10 cm, il s’arrêtera, émettra un signal d’alerte, puis tournera à gauche et s’arrêtera. Si aucun obstacle n’est détecté après le virage à gauche, ou si la distance à l’obstacle est supérieure à 10 cm, il continuera à avancer.
Code
Note
Vous pouvez Modifier/Réinitialiser/Copier/Exécuter/Arrêter le code ci-dessous. Mais avant cela, vous devez vous rendre dans le répertoire du code source, tel que picrawler\examples. Après avoir modifié le code, vous pouvez l’exécuter directement pour voir l’effet.
from picrawler import Picrawler
from robot_hat import TTS, Music
from robot_hat import Ultrasonic
from robot_hat import Pin
import time

tts = TTS()
music = Music()

crawler = Picrawler()
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
music.music_set_volume(100)

alert_distance = 15
speed = 80

def main():
    distance = sonar.read()
    print(distance)
    if distance < 0:
        pass
    elif distance <= alert_distance:
        try:
            music.sound_play_threading('./sounds/sign.wav', volume=100)
        except Exception as e:
            print(e)
        crawler.do_action('turn left angle',3,speed)
        time.sleep(0.2)
    else :
        crawler.do_action('forward', 1,speed)
        time.sleep(0.2)

if __name__ == "__main__":
    while True:
        main()
Comment ça fonctionne ?
Vous pouvez obtenir la distance en important la classe Ultrasonic.
from robot_hat import Ultrasonic
Ensuite, initialisez les broches du module ultrasonique.
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
Voici le programme principal.
Lisez la
distancedétectée par le module ultrasonique et filtrez les valeurs inférieures à 0 (lorsque le module ultrasonique est trop éloigné de l’obstacle ou qu’il ne peut pas lire les données correctement,distance < 0apparaîtra).Lorsque la
distanceest inférieure ou égale àalert_distance(la valeur seuil définie précédemment, soit 10), le sonsign.wavest joué. PiCrawler effectue unvirage à gauche.Lorsque la
distanceest supérieure àalert_distance, PiCrawler se déplaceen avant.
distance = sonar.read()
print(distance)
if distance < 0:
    pass
elif distance <= alert_distance:
    try:
        music.sound_play_threading('./sounds/sign.wav', volume=100)
    except Exception as e:
        print(e)
    crawler.do_action('turn left angle',3,speed)
    time.sleep(0.2)
else :
    crawler.do_action('forward', 1,speed)
    time.sleep(0.2)
Note
Vous pouvez ajouter différents effets sonores ou musiques dans les dossiers musics ou sounds via Logiciel Filezilla.