Note
Bonjour, bienvenue dans la communauté des passionnés de Raspberry Pi, Arduino et ESP32 sur Facebook ! Plongez plus profondément dans l’univers du Raspberry Pi, Arduino et ESP32 avec d’autres passionnés.
Pourquoi rejoindre ?
Support d’experts : Résolvez vos problèmes après-vente et défis techniques grâce à l’aide de notre communauté et de notre équipe.
Apprendre et partager : Échangez des astuces et des tutoriels pour améliorer vos compétences.
Aperçus exclusifs : Accédez en avant-première aux annonces de nouveaux produits et obtenez des aperçus exclusifs.
Réductions spéciales : Profitez de réductions exclusives sur nos produits les plus récents.
Promotions et concours festifs : Participez à des concours et à des promotions spéciales pendant les fêtes.
👉 Prêt à explorer et à créer avec nous ? Cliquez sur [ici] et rejoignez-nous dès aujourd’hui !
Pose
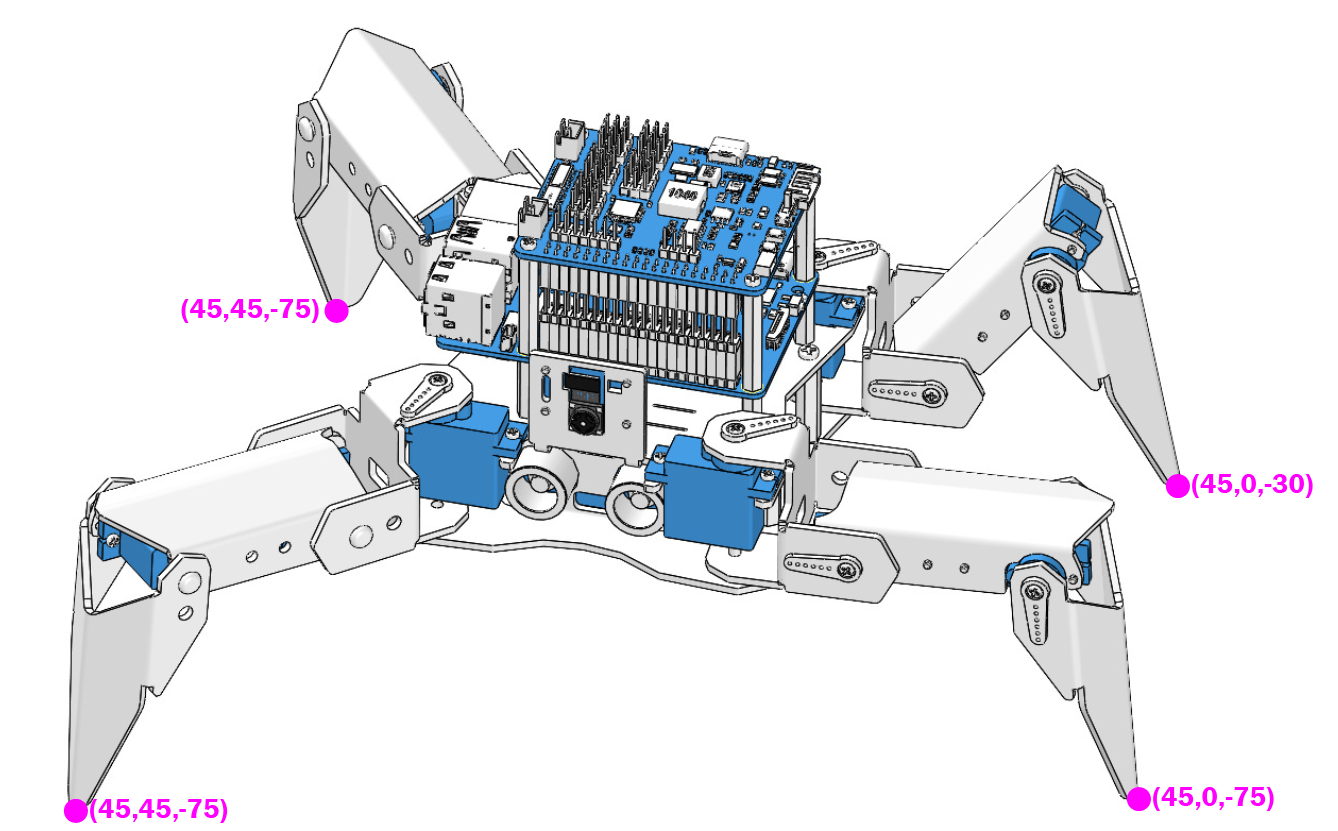
PiCrawler peut adopter une posture spécifique en définissant un tableau de coordonnées. Dans cet exemple, il adopte une posture avec la patte arrière droite levée.
Exécuter le code
cd ~/picrawler/examples
sudo python3 do_step.py
Code
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

## [avant droit], [avant gauche], [arrière gauche], [arrière droit]
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
stand_step = crawler.move_list['stand'][0]

def main():
    while True:
        speed = 80

        print(f"stand step: {stand_step}")
        crawler.do_step(stand_step, speed)
        sleep(3)
        print(f"new step: {new_step}")
        crawler.do_step(new_step,speed)
        sleep(3)


if __name__ == "__main__":
    main()
Comment ça fonctionne ?
Dans ce code, la ligne à surveiller est crawler.do_step().
Tout comme do_action(), do_step() permet également de manipuler le comportement du PiCrawler.
La différence est que do_action() permet d’effectuer des actions continues comme avancer, tandis que do_step() permet de réaliser des gestes individuels comme se tenir debout ou s'asseoir.
Il y a deux usages pour cette fonction :
Un : Elle peut utiliser des chaînes de caractères, en accédant directement au dictionnaire step_list de la bibliothèque picrawler.
crawler.do_step('stand',speed)
# "speed" indique la vitesse de l'étape, la plage est de 0 à 100.
Deux : Elle peut également accepter un tableau de 4 valeurs de coordonnées.
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
# Ces quatre coordonnées servent à contrôler les quatre pattes : avant droit, avant gauche, arrière gauche et arrière droit.
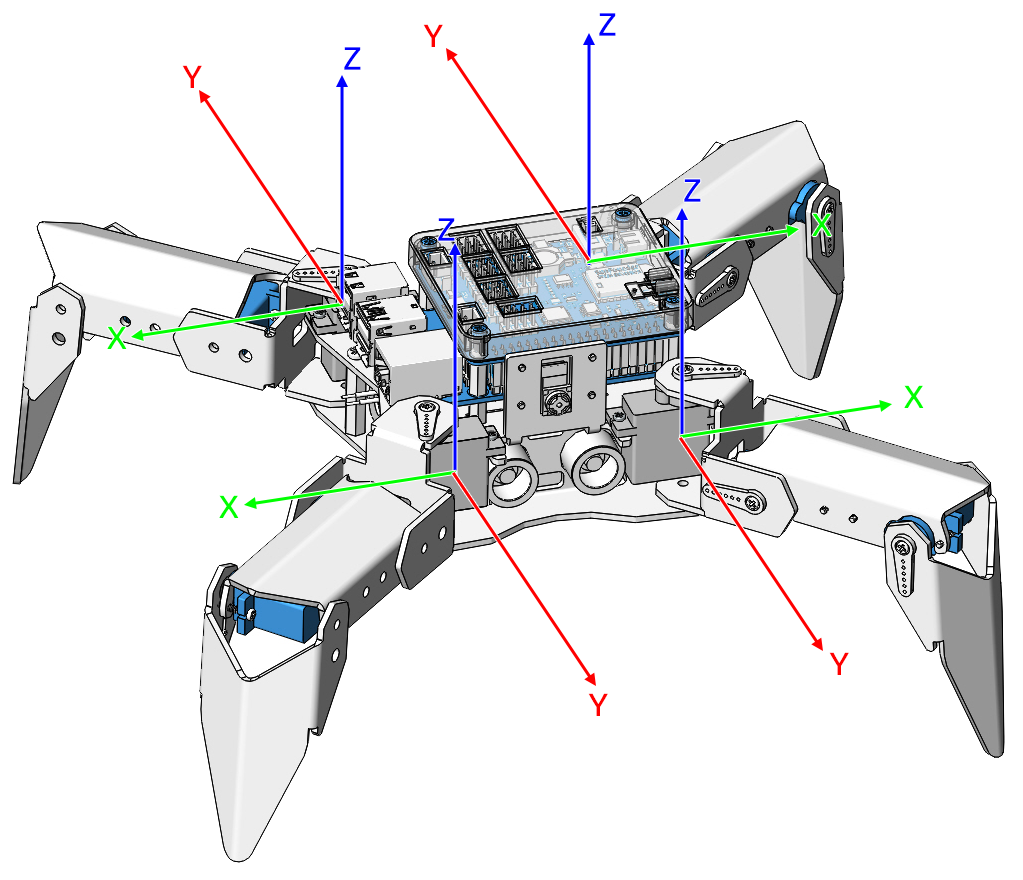
Chaque patte possède un système de coordonnées indépendant. Comme montré ci-dessous :
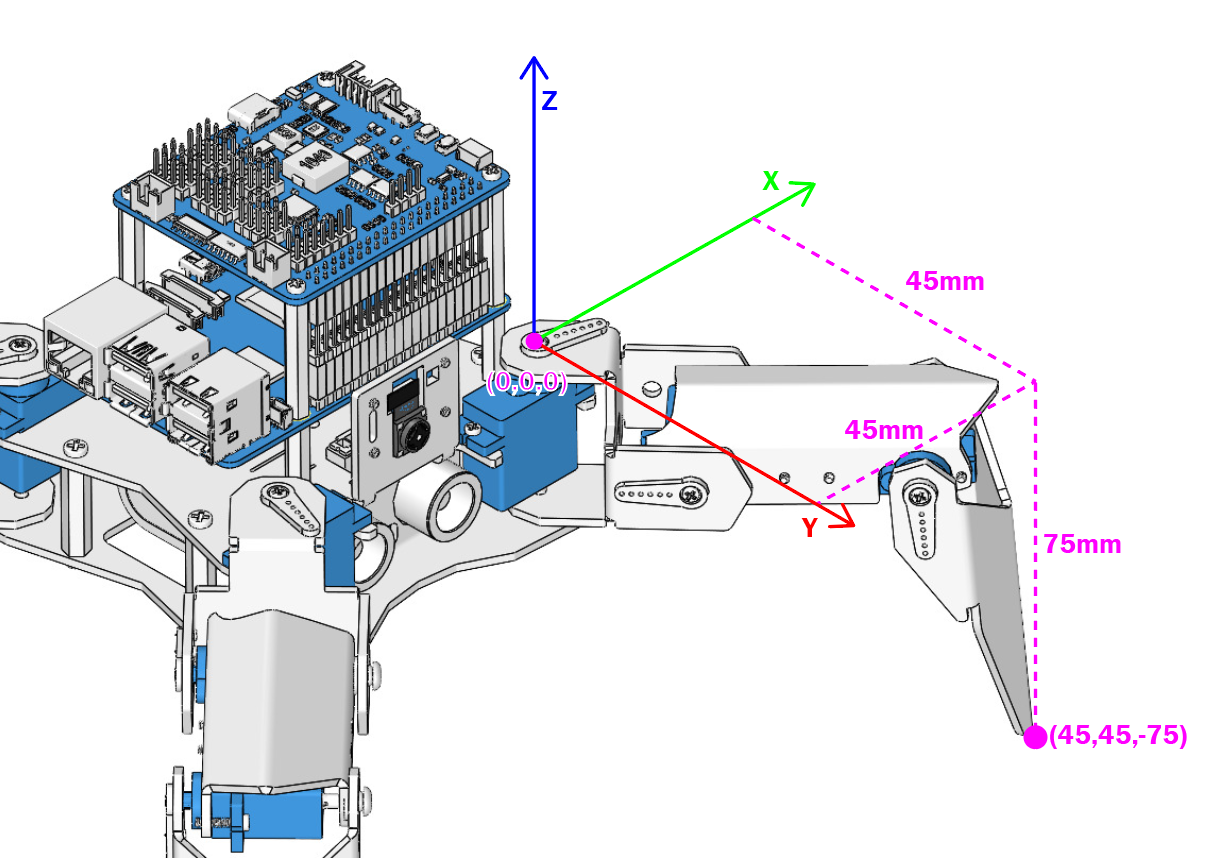
Il est nécessaire de mesurer les coordonnées de chaque orteil individuellement. Comme montré ci-dessous :
À propos : le step_list utilisé dans la première méthode est également constitué d’un tableau contenant 4 valeurs de coordonnées.
step_list = {

    "stand":[
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50]
    ],
    "sit":[
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30]
    ],

}