Note
Bonjour, bienvenue dans la communauté des passionnés de Raspberry Pi, Arduino et ESP32 sur Facebook ! Plongez dans l’univers de Raspberry Pi, Arduino et ESP32 avec d’autres passionnés.
Pourquoi rejoindre ?
Support d’experts : Résolvez les problèmes après-vente et les défis techniques avec l’aide de notre communauté et de notre équipe.
Apprendre et partager : Échangez des astuces et des tutoriels pour améliorer vos compétences.
Aperçus exclusifs : Accédez en avant-première aux annonces de nouveaux produits et obtenez des aperçus exclusifs.
Réductions spéciales : Profitez de remises exclusives sur nos produits les plus récents.
Promotions festives et concours : Participez à des concours et à des promotions pendant les fêtes.
👉 Prêt à explorer et à créer avec nous ? Cliquez sur [ici] et rejoignez-nous dès aujourd’hui !
Déplacer
Voici le premier projet de PiCrawler. Il exécute sa fonction de base : se déplacer.
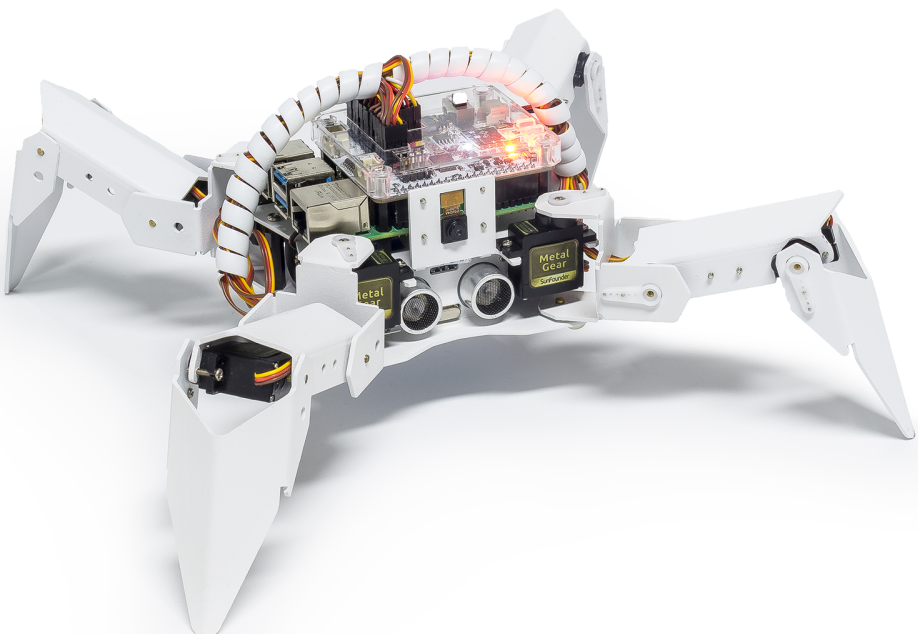
Exécuter le code
cd ~/picrawler/examples
sudo python3 move.py
Après l’exécution du code, PiCrawler effectuera les actions suivantes dans cet ordre : avancer, reculer, tourner à gauche, tourner à droite, se tenir debout.
Code
Note
Vous pouvez modifier/réinitialiser/copier/exécuter/arrêter le code ci-dessous. Mais avant cela, vous devez accéder au répertoire source du code, comme pisloth\examples. Après avoir modifié le code, vous pouvez l’exécuter directement pour voir l’effet.
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

def main():

    speed = 80

    while True:

        crawler.do_action('forward',2,speed)
        sleep(0.05)
        crawler.do_action('backward',2,speed)
        sleep(0.05)
        crawler.do_action('turn left',2,speed)
        sleep(0.05)
        crawler.do_action('turn right',2,speed)
        sleep(0.05)
        crawler.do_action('turn left angle',2,speed)
        sleep(0.05)
        crawler.do_action('turn right angle',2,speed)
        sleep(0.05)
        crawler.do_step('stand',speed)
        sleep(1)

if __name__ == "__main__":
    main()
Comment ça fonctionne ?
Tout d’abord, importez la classe Picrawler depuis la bibliothèque picrawler que vous avez installée, qui contient toutes les actions de PiCrawler et les fonctions qui les implémentent.
from picrawler import Picrawler
Ensuite, instanciez la classe crawler :
crawler = Picrawler()
Enfin, utilisez la fonction crawler.do_action() pour faire déplacer PiCrawler.
crawler.do_action('forward',2,speed)
crawler.do_action('backward',2,speed)
crawler.do_action('turn left',2,speed)
crawler.do_action('turn right',2,speed)
crawler.do_action('turn left angle',2,speed)
crawler.do_action('turn right angle',2,speed)
En général, tous les mouvements de PiCrawler peuvent être réalisés avec la fonction do_action(). Elle comporte trois paramètres :
motion_nameest le nom de l’action spécifique, incluant :forward,turn right,turn left,backward,turn left angle,turn right angle.stepreprésente le nombre de fois que chaque action est effectuée, par défaut égal à 1.speedindique la vitesse de l’action, par défaut égal à 50, avec une plage de 0 à 100.
De plus, crawler.do_step('stand',speed) est également utilisé ici pour faire tenir PiCrawler debout. L’utilisation de cette fonction sera expliquée dans l’exemple suivant.