注釈
こんにちは!SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasts Communityへようこそ!Raspberry Pi、Arduino、ESP32に関心のある仲間と一緒にさらに深く学びましょう。
参加する理由
専門家のサポート: 購入後の問題や技術的な課題を、コミュニティやチームのサポートで解決できます。
学びと共有: ヒントやチュートリアルを交換して、スキルを向上させましょう。
特別なプレビュー: 新製品の発表や先行公開に早期アクセスできます。
特別割引: 新製品に対して限定割引を楽しめます。
祝祭プロモーションとプレゼント: プレゼントや祝祭プロモーションに参加できます。
👉 私たちと一緒に探求し、創造する準備はできましたか?[ここ]をクリックして、今すぐ参加しましょう!
姿勢調整
この例では、キーボードを使ってPiCrawlerの各足を個別に操作し、希望する姿勢を取らせます。
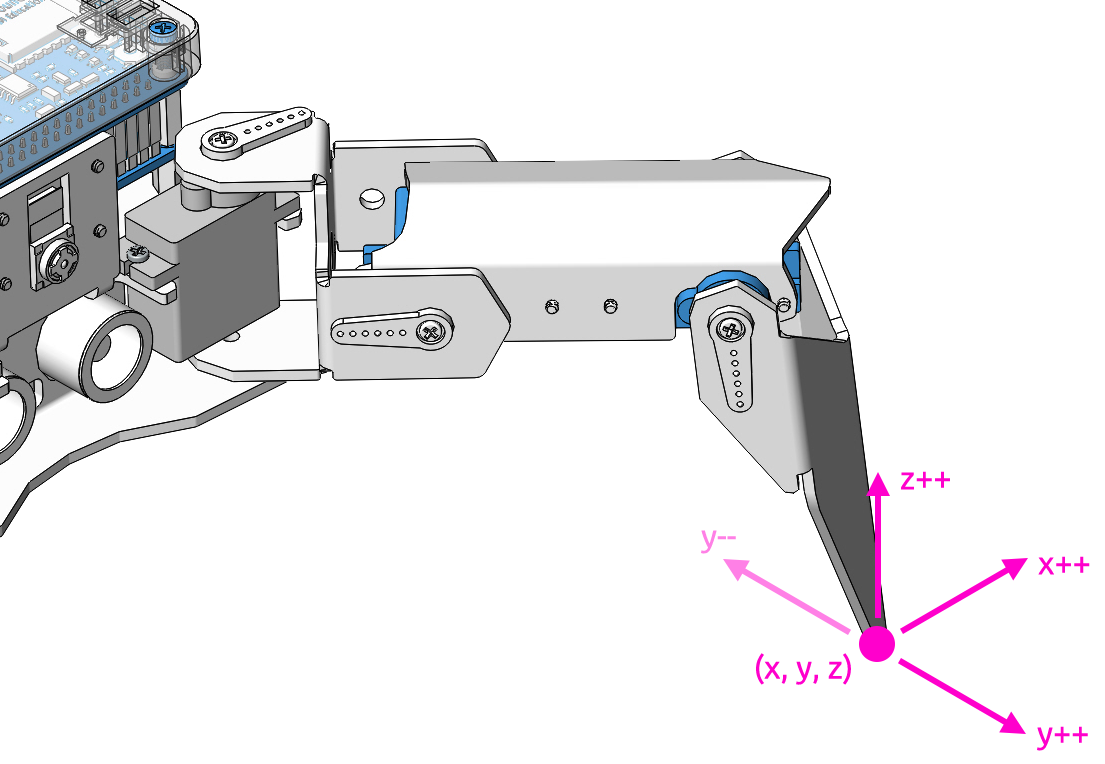
スペースバーを押すと、現在の座標値が表示されます。この座標値は、PiCrawlerの独自のアクションを作成する際に役立ちます。
コードの実行
cd ~/picrawler/examples
sudo python3 do_single_leg.py
コードが実行された後、ターミナルに表示されるプロンプトに従って操作を行ってください。
1234キーで足を個別に選択します。1: 右前足、2: 左前足、3: 左後足、4: 右後足w,a,s,d,r,fキーでPiCrawlerの座標値をゆっくりと制御できます。Ctrl+Cで終了します。
コード
from picrawler import Picrawler
from time import sleep
import readchar

crawler = Picrawler()
speed = 80


manual = '''
-------- PiCrawler Controller ---------
       .......          .......
    <=|   2   |┌-┌┐┌┐-┐|   1   |=>
       ``````` ├      ┤ ```````
       ....... ├      ┤ .......
    <=|   3   |└------┘|   4   |=>
       ```````          ```````
    1: Select right front leg
    2: Select left front leg
    3: Select left rear leg
    4: Select right rear leg

    W: Y++          R: Z++
    A: X--          F: Z--
    S: Y--
    D: X++          Ctrl+C: Quit
'''
legs_list = ['right front', 'left front', 'left rear', 'right rear']

def main():
    leg = 0
    speed = 80
    step = 2
    print(manual)
    crawler.do_step('stand', speed)
    sleep(0.2)
    coordinate=crawler.current_step_all_leg_value()

    def show_info():
        print("\033[H\033[J", end='')  # ターミナルの画面をクリア
        print(manual)
        print('%s : %s'%(leg+1, legs_list[leg]))
        print('coordinate: %s'%(coordinate))

    show_info()

    while True:
        # キー入力を読み取る
        key = readchar.readkey()
        key = key.lower()
        # 足を選択
        if key in ('1234'):
            leg = int(key) - 1
            show_info()
        # 移動
        elif key in ('wsadrf'):
            if 'w' == key:
                coordinate[leg][1]=coordinate[leg][1] + step
            elif 's' == key:
                coordinate[leg][1]=coordinate[leg][1] - step
            elif 'a' == key:
                coordinate[leg][0]=coordinate[leg][0] - step
            elif 'd' == key:
                coordinate[leg][0]=coordinate[leg][0] + step
            elif 'r' == key:
                coordinate[leg][2]=coordinate[leg][2] + step
            elif 'f' == key:
                coordinate[leg][2]=coordinate[leg][2] - step

            crawler.do_single_leg(leg,coordinate[leg],speed)
            sleep(0.1)
            # coordinate=crawler.current_step_all_leg_value()
            show_info()

        sleep(0.05)


if __name__ == "__main__":
    main()
current_step_all_leg_value(): すべての足の座標値を返します。do_single_leg(leg,coordinate[leg],speed): 特定の足の座標値を個別に変更します。