注釈
こんにちは!SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasts Communityへようこそ!Raspberry Pi、Arduino、ESP32に関心のある仲間とともに、さらに深く学びましょう。
参加する理由
専門家のサポート: 購入後の問題や技術的な課題を、コミュニティやチームのサポートで解決できます。
学びと共有: ヒントやチュートリアルを交換して、スキルを向上させましょう。
特別なプレビュー: 新製品の発表や先行公開に早期アクセスできます。
特別割引: 新製品に対して限定割引を楽しめます。
祝祭プロモーションとプレゼント: プレゼントや祝祭プロモーションに参加できます。
👉 私たちと一緒に探求し、創造する準備はできましたか?[ここ]をクリックして、今すぐ参加しましょう!
移動
これはPiCrawlerの最初のプロジェクトです。最も基本的な機能である「移動」を実行します。
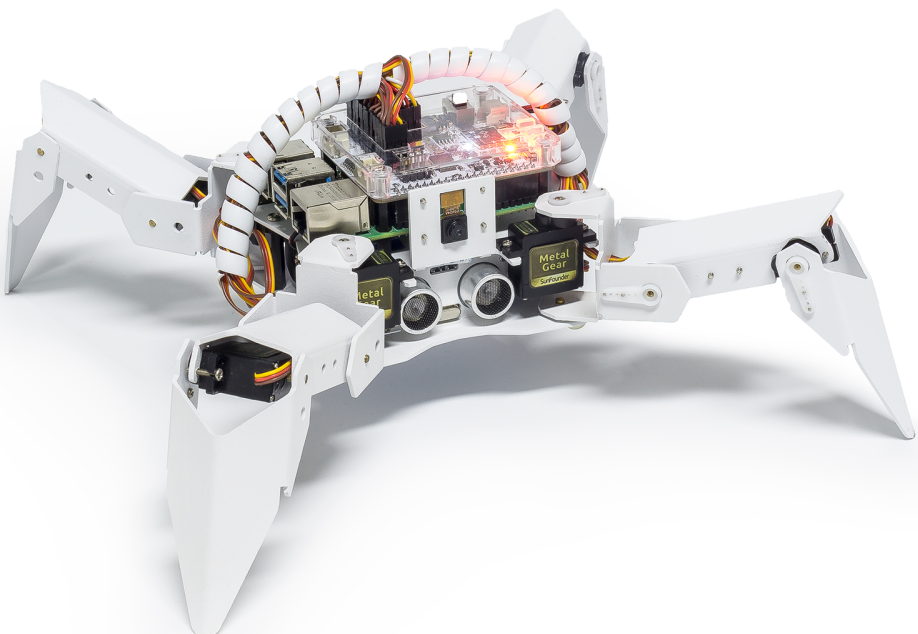
コードを実行する
cd ~/picrawler/examples
sudo python3 move.py
コードが実行されると、PiCrawlerは以下の動作を順番に実行します:前進、後退、左旋回、右旋回、立つ。
コード
注釈
以下のコードは 修正/リセット/コピー/実行/停止 できます。ですが、実行する前にソースコードパス(例: pisloth\examples )に移動する必要があります。コードを修正した後は、そのまま実行して効果を確認できます。
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

def main():

    speed = 80

    while True:

        crawler.do_action('forward',2,speed)
        sleep(0.05)
        crawler.do_action('backward',2,speed)
        sleep(0.05)
        crawler.do_action('turn left',2,speed)
        sleep(0.05)
        crawler.do_action('turn right',2,speed)
        sleep(0.05)
        crawler.do_action('turn left angle',2,speed)
        sleep(0.05)
        crawler.do_action('turn right angle',2,speed)
        sleep(0.05)
        crawler.do_step('stand',speed)
        sleep(1)

if __name__ == "__main__":
    main()
仕組みは?
まず、インストールした picrawler ライブラリから Picrawler クラスをインポートします。このクラスには、PiCrawlerのすべての動作と、それを実現する関数が含まれています。
from picrawler import Picrawler
次に、 crawler クラスをインスタンス化します。
crawler = Picrawler()
最後に、 crawler.do_action() 関数を使用して、PiCrawlerを動かします。
crawler.do_action('forward',2,speed)
crawler.do_action('backward',2,speed)
crawler.do_action('turn left',2,speed)
crawler.do_action('turn right',2,speed)
crawler.do_action('turn left angle',2,speed)
crawler.do_action('turn right angle',2,speed)
一般的に、PiCrawlerのすべての移動は do_action() 関数で実行できます。この関数には3つのパラメータがあります:
motion_nameは特定の動作名で、以下のような動作を含みます:forward、turn right、turn left、backward、turn left angle、turn right angle。stepは各動作が実行される回数で、デフォルトは1です。speedは動作の速度を指定し、デフォルトは50で、範囲は0〜100です。
また、 crawler.do_step('stand',speed) もここで使用されており、PiCrawlerを立たせることができます。この関数の使い方については、次の例で説明します。