Nota
Hola, bienvenido a la comunidad de entusiastas de SunFounder Raspberry Pi & Arduino & ESP32 en Facebook. ¡Explora más a fondo Raspberry Pi, Arduino y ESP32 con otros entusiastas!
¿Por qué unirse?
Soporte experto: Resuelve problemas postventa y desafíos técnicos con la ayuda de nuestra comunidad y equipo.
Aprende y comparte: Intercambia consejos y tutoriales para mejorar tus habilidades.
Avances exclusivos: Obtén acceso anticipado a anuncios de nuevos productos y vistas previas.
Descuentos especiales: Disfruta de descuentos exclusivos en nuestros productos más recientes.
Promociones festivas y sorteos: Participa en sorteos y promociones de temporada.
👉 ¿Listo para explorar y crear con nosotros? Haz clic en [aquí] y únete hoy mismo.
Postura
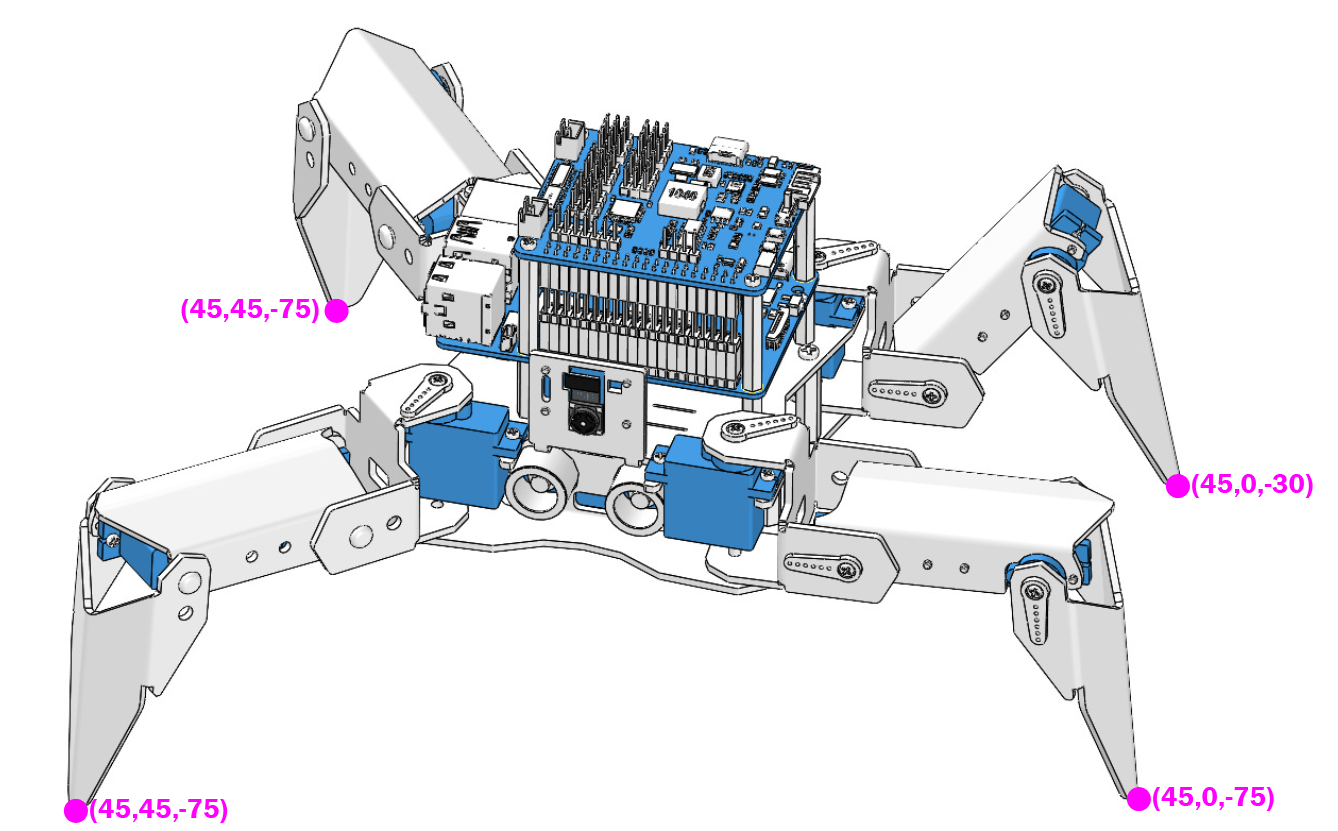
PiCrawler puede asumir una postura específica escribiendo un array de coordenadas. Aquí asume una postura con la pata trasera derecha levantada.
Ejecutar el Código
cd ~/picrawler/examples
sudo python3 do_step.py
Código
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

## [delantera derecha], [delantera izquierda], [trasera izquierda], [trasera derecha]
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
stand_step = crawler.move_list['stand'][0]

def main():
    while True:
        speed = 80

        print(f"stand step: {stand_step}")
        crawler.do_step(stand_step, speed)
        sleep(3)
        print(f"new step: {new_step}")
        crawler.do_step(new_step,speed)
        sleep(3)


if __name__ == "__main__":
    main()
Cómo funciona
En este código, la línea que debes observar es crawler.do_step().
Similar a do_action(), do_step() también puede manipular el comportamiento de PiCrawler.
La diferencia es que el primero puede realizar comportamientos continuos como mover hacia adelante, mientras que el segundo se utiliza para realizar gestos separados como pararse y sentarse.
Tiene dos usos:
Uno: Puede escribir cadenas y utilizar directamente el diccionario step_list de la biblioteca picrawler.
crawler.do_step('stand', speed)
# "speed" indica la velocidad del paso, el rango es de 0~100.
Segundo: También puede escribir un array con 4 valores de coordenadas.
new_step=[[45, 45, -75], [45, 0, -75], [45, 0, -30], [45, 45, -75]]
# Estas cuatro coordenadas se utilizan para controlar las patas delantera derecha, delantera izquierda, trasera izquierda y trasera derecha, respectivamente.
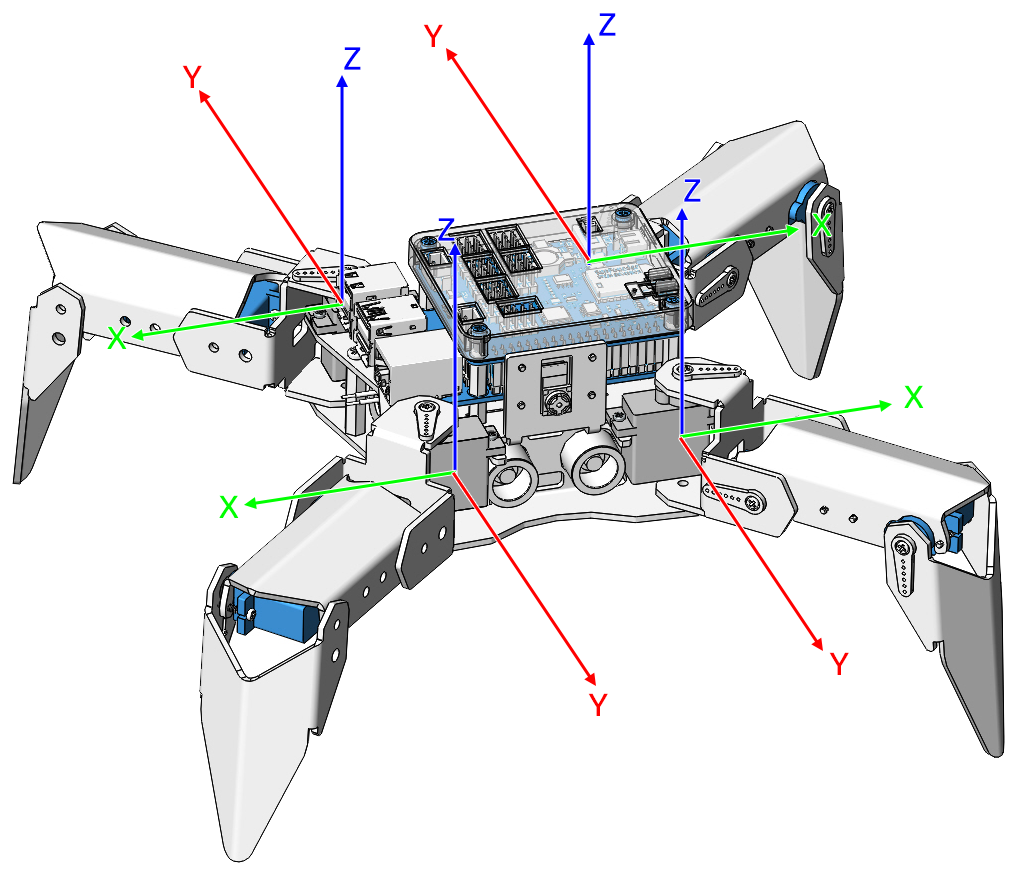
Cada pata tiene un sistema de coordenadas independiente. Como se muestra a continuación:
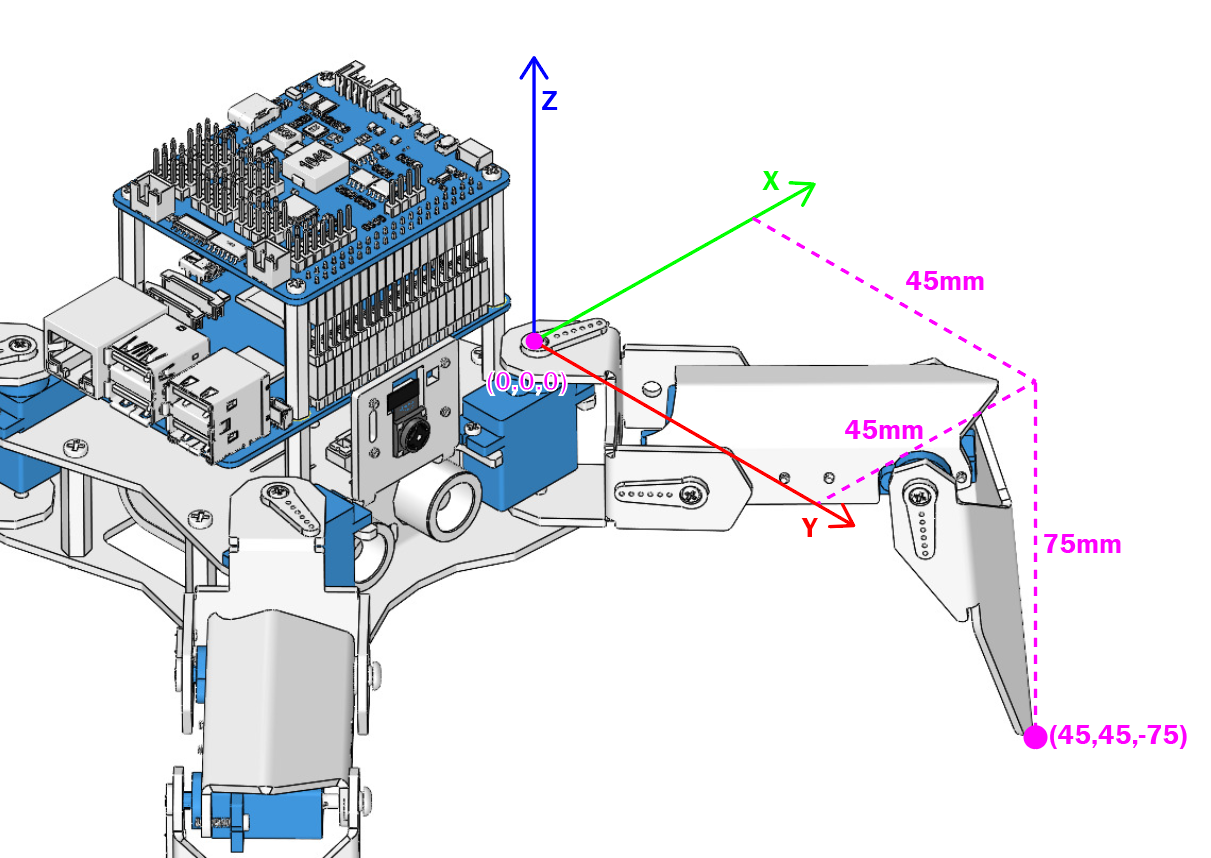
Necesitas medir las coordenadas de cada pata individualmente. Como se muestra a continuación:
Por cierto: el step_list llamado en el primer método también consiste en un array que contiene 4 valores de coordenadas.
step_list = {

    "stand":[
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50],
        [45, 45, -50]
    ],
    "sit":[
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30],
        [45, 45, -30]
    ],

}