Nota
Hola, bienvenido a la comunidad de entusiastas de SunFounder Raspberry Pi & Arduino & ESP32 en Facebook. ¡Explora más a fondo Raspberry Pi, Arduino y ESP32 con otros entusiastas!
¿Por qué unirse?
Soporte experto: Resuelve problemas postventa y desafíos técnicos con la ayuda de nuestra comunidad y equipo.
Aprende y comparte: Intercambia consejos y tutoriales para mejorar tus habilidades.
Avances exclusivos: Obtén acceso anticipado a anuncios de nuevos productos y vistas previas.
Descuentos especiales: Disfruta de descuentos exclusivos en nuestros productos más recientes.
Promociones festivas y sorteos: Participa en sorteos y promociones de temporada.
👉 ¿Listo para explorar y crear con nosotros? Haz clic en [aquí] y únete hoy mismo.
Evitación de Obstáculos
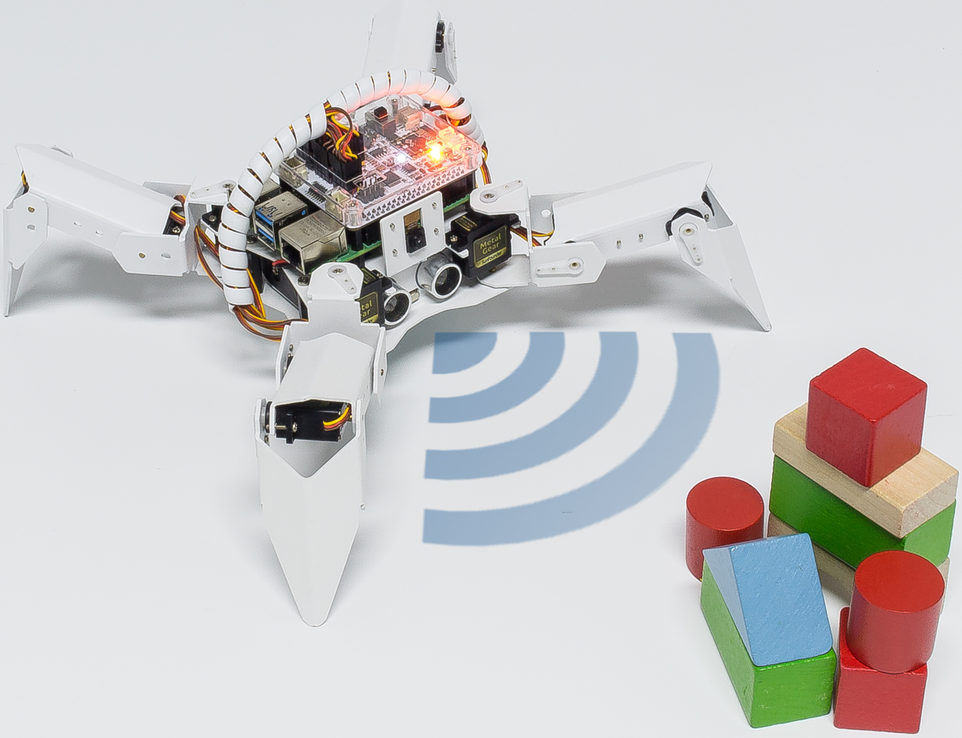
En este proyecto, PiCrawler usará un módulo ultrasónico para detectar obstáculos frente a él. Cuando PiCrawler detecte un obstáculo, enviará una señal y buscará otra dirección para avanzar.
Ejecutar el Código
cd ~/picrawler/examples
sudo python3 avoid.py
Después de ejecutar el código, PiCrawler caminará hacia adelante. Si detecta que la distancia al obstáculo delante es menor a 10 cm, se detendrá y emitirá una advertencia sonora, luego girará a la izquierda y se detendrá. Si no hay obstáculos en la dirección después de girar a la izquierda o la distancia al obstáculo es mayor a 10 cm, continuará avanzando.
Código
Nota
Puedes Modificar/Restablecer/Copiar/Ejecutar/Detener el código a continuación. Pero antes de eso, necesitas ir a la ruta del código fuente como picrawler\examples. Después de modificar el código, puedes ejecutarlo directamente para ver el efecto.
from picrawler import Picrawler
from robot_hat import TTS, Music
from robot_hat import Ultrasonic
from robot_hat import Pin
import time

tts = TTS()
music = Music()

crawler = Picrawler()
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
music.music_set_volume(100)

alert_distance = 15
speed = 80

def main():
    distance = sonar.read()
    print(distance)
    if distance < 0:
        pass
    elif distance <= alert_distance:
        try:
            music.sound_play_threading('./sounds/sign.wav', volume=100)
        except Exception as e:
            print(e)
        crawler.do_action('turn left angle',3,speed)
        time.sleep(0.2)
    else :
        crawler.do_action('forward', 1,speed)
        time.sleep(0.2)

if __name__ == "__main__":
    while True:
        main()
¿Cómo funciona?
Puedes obtener la distancia importando la clase Ultrasonic.
from robot_hat import Ultrasonic
Luego, inicializa los pines del sensor ultrasónico.
sonar = Ultrasonic(Pin("D2") ,Pin("D3"))
Aquí está el programa principal:
Lee la
distancedetectada por el módulo ultrasónico y filtra los valores menores a 0 (cuando el módulo ultrasónico está demasiado lejos del obstáculo o no puede leer los datos correctamente, aparecedistance<0).Cuando la
distancees menor o igual aalert_distance(el valor de umbral establecido previamente, que es 10), reproduce el efecto de sonidosign.wav. PiCrawler ejecutaturn left angle.Cuando la
distancees mayor aalert_distance, PiCrawler avanzará con la acciónforward.
distance = sonar.read()
print(distance)
if distance < 0:
    pass
elif distance <= alert_distance:
    try:
        music.sound_play_threading('./sounds/sign.wav', volume=100)
    except Exception as e:
        print(e)
    crawler.do_action('turn left angle',3,speed)
    time.sleep(0.2)
else :
    crawler.do_action('forward', 1,speed)
    time.sleep(0.2)
Nota
Puedes agregar diferentes efectos de sonido o música a la carpeta musics o sounds a través de Software Filezilla.