Nota
Hola, bienvenido a la comunidad de entusiastas de SunFounder Raspberry Pi & Arduino & ESP32 en Facebook. ¡Explora más a fondo Raspberry Pi, Arduino y ESP32 con otros entusiastas!
¿Por qué unirse?
Soporte experto: Resuelve problemas postventa y desafíos técnicos con la ayuda de nuestra comunidad y equipo.
Aprende y comparte: Intercambia consejos y tutoriales para mejorar tus habilidades.
Avances exclusivos: Obtén acceso anticipado a anuncios de nuevos productos y vistas previas.
Descuentos especiales: Disfruta de descuentos exclusivos en nuestros productos más recientes.
Promociones festivas y sorteos: Participa en sorteos y promociones de temporada.
👉 ¿Listo para explorar y crear con nosotros? Haz clic en [aquí] y únete hoy mismo.
Moverse
Este es el primer proyecto de PiCrawler. Realiza su función más básica: moverse.
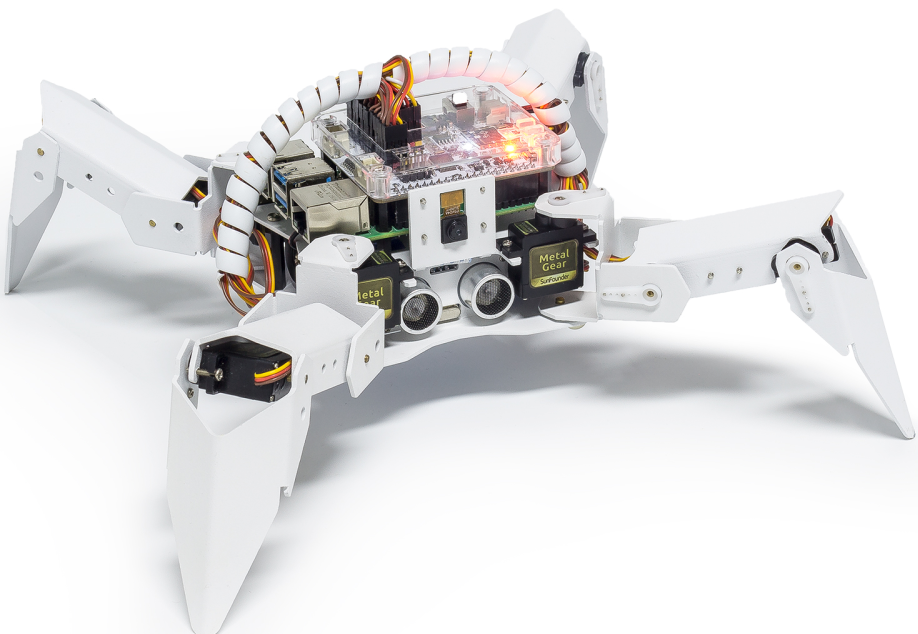
Ejecutar el Código
cd ~/picrawler/examples
sudo python3 move.py
Después de ejecutar el código, PiCrawler realizará las siguientes acciones en secuencia: avanzar, retroceder, girar a la izquierda, girar a la derecha, y mantenerse de pie.
Código
Nota
Puedes Modificar/Restablecer/Copiar/Ejecutar/Detener el código a continuación. Pero antes de eso, debes dirigirte a la ruta del código fuente, como pisloth\examples. Después de modificar el código, puedes ejecutarlo directamente para ver el efecto.
from picrawler import Picrawler
from time import sleep

crawler = Picrawler()

def main():

    speed = 80

    while True:

        crawler.do_action('forward',2,speed)
        sleep(0.05)
        crawler.do_action('backward',2,speed)
        sleep(0.05)
        crawler.do_action('turn left',2,speed)
        sleep(0.05)
        crawler.do_action('turn right',2,speed)
        sleep(0.05)
        crawler.do_action('turn left angle',2,speed)
        sleep(0.05)
        crawler.do_action('turn right angle',2,speed)
        sleep(0.05)
        crawler.do_step('stand',speed)
        sleep(1)

if __name__ == "__main__":
    main()
¿Cómo funciona?
Primero, importa la clase Picrawler desde la biblioteca picrawler que has instalado, la cual contiene todas las acciones de PiCrawler y las funciones que las implementan.
from picrawler import Picrawler
Luego, instancia la clase crawler.
crawler = Picrawler()
Finalmente, utiliza la función crawler.do_action() para hacer que PiCrawler se mueva.
crawler.do_action('forward',2,speed)
crawler.do_action('backward',2,speed)
crawler.do_action('turn left',2,speed)
crawler.do_action('turn right',2,speed)
crawler.do_action('turn left angle',2,speed)
crawler.do_action('turn right angle',2,speed)
En general, todo el movimiento de PiCrawler puede implementarse con la función do_action(). Esta tiene 3 parámetros:
motion_namees el nombre de las acciones específicas, incluyendo:forward,turn right,turn left,backward,turn left angle,turn right angle.steprepresenta el número de veces que se realiza cada acción, el valor predeterminado es 1.speedindica la velocidad de la acción, el valor predeterminado es 50 y el rango es de 0~100.
Además, aquí también se utiliza crawler.do_step('stand',speed) para hacer que PiCrawler se mantenga de pie. El uso de esta función se explicará en el siguiente ejemplo.