注釈
こんにちは!SunFounder Raspberry Pi & Arduino & ESP32 Enthusiasts Communityへようこそ!Raspberry Pi、Arduino、ESP32に関心のある仲間たちと一緒に、さらに深く学んでいきましょう。
参加する理由は?
専門サポート: コミュニティやチームの支援を受けて、購入後の問題や技術的な課題を解決できます。
学びと共有: ヒントやチュートリアルを交換して、スキルを向上させましょう。
限定プレビュー: 新製品の発表や先行情報にいち早くアクセスできます。
特別割引: 最新製品の限定割引をお楽しみいただけます。
イベントやプレゼント: プレゼント企画や祝祭プロモーションに参加できます。
👉 探求と創造の準備はできましたか?[ここ]をクリックして、今すぐ参加しましょう!
5. すべてのモジュールをインストールする(重要)
インターネットに接続されていることを確認し、システムを更新します:
sudo apt update
sudo apt upgrade
注釈
Python3関連のパッケージは、LiteバージョンのOSをインストールしている場合に必須です。
sudo apt install git python3-pip python3-setuptools python3-smbus
robot-hat モジュールをインストールします。
cd ~/
git clone -b v2.0 https://github.com/sunfounder/robot-hat.git
cd robot-hat
sudo python3 setup.py install
次に、コードをダウンロードして vilib モジュールをインストールします。
cd ~/
git clone -b picamera2 https://github.com/sunfounder/vilib.git
cd vilib
sudo python3 install.py
次に、コードをダウンロードして picrawler モジュールをインストールします。
cd ~/
git clone https://github.com/sunfounder/picrawler.git --depth 1
cd picrawler
sudo python3 setup.py install
この手順は少し時間がかかりますので、少々お待ちください。
最後に、 i2samp.sh スクリプトを実行してi2sアンプに必要なコンポーネントをインストールします。これを行わないと、ピースロットから音が出ません。
cd ~/picrawler
sudo bash i2samp.sh
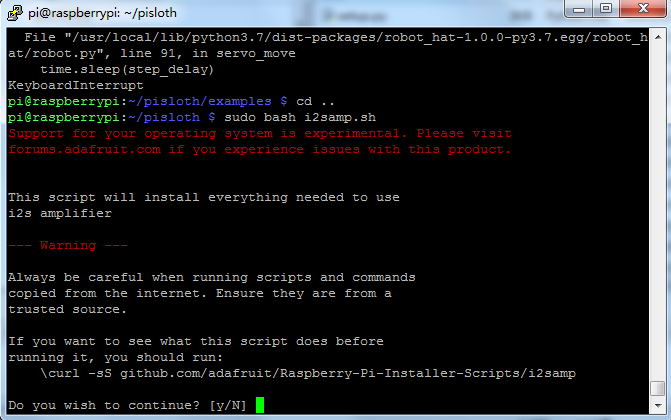
y と入力して、 Enter キーを押してスクリプトを実行します。
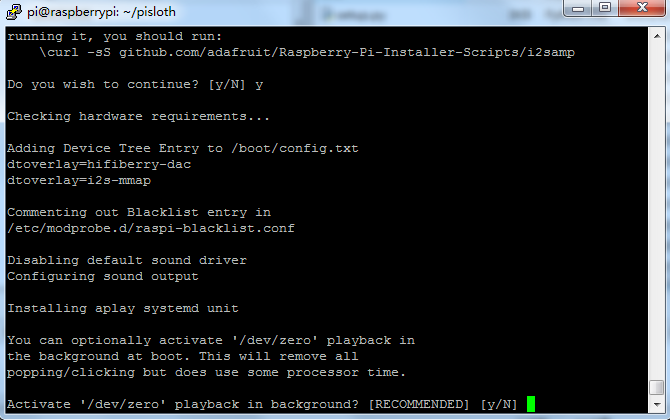
y と入力して、 Enter キーを押してバックグラウンドで /dev/zero を実行します。
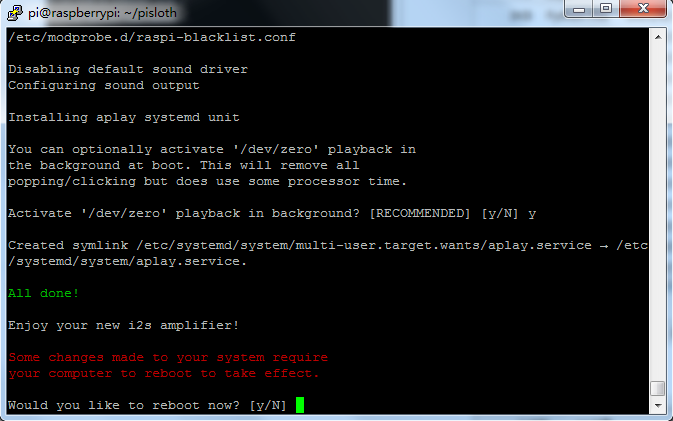
y と入力して、 Enter キーを押してマシンを再起動します。
注釈
再起動後に音が出ない場合は、 i2samp.sh スクリプトを複数回実行する必要があるかもしれません。